 WWW-POSIM v0.6.15
자율운항 도전과제 프로그램 제출하기
VS Code에서 코드를 작성하고 웹사이트에 올린 뒤 이메일로 점수를 받으세요. 서버가 프로그램과 로봇 시뮬레이션을 실행하므로 제출 후 웹사이트를 닫아도 됩니다.
1. 계정과 VS Code 준비하기
- www-posim.vercel.app에서 계정을 만드세요.
- 인증 이메일의 버튼을 누르고 인증한 계정으로 로그인하세요.
- 서버 이용 권한이 필요합니다. 제출 화면에 권한이 필요하다고 나오면 수업 담당자에게 문의하세요.
- VS Code를 설치하세요. 확장 메뉴에서 Microsoft의 Python을 설치하세요.
- 문서 폴더에
posim-competition폴더를 만드세요. VS Code의 파일 → 폴더 열기로 이 폴더를 여세요.
웹사이트 제출에는 ROS나 Docker를 설치할 필요가 없습니다. 서버가 Python과 시뮬레이션 연결을 준비합니다. 코드에 비밀번호를 넣지 마세요.
2. main.py 만들기
아래 표에서 과제에 맞는 주석본을 내려받으세요. 처음이라면 surface_station을 고르세요. 파일을 main.py로 저장하고 VS Code에서 여세요. 채점 원본과 실행 로직은 같습니다. 코드가 어떻게 동작하는지는 측정된 도전과제 예제 코드 이해하기에서 확인하세요.
| 과제 | 코드 | 5회 측정 점수 | 종합 | 기록 |
|---|---|---|---|---|
surface_station |
주석본 · 채점 원본 | 70.03, 16.03, 6.16, 0.74, 1.18 | 15.2108 | ↗ |
surface_gates |
주석본 · 채점 원본 | 20.35, 21.27, 20.08, 15.11, 20.17 | 18.5392 | ↗ |
surface_slalom |
주석본 · 채점 원본 | 16.00, 16.00, 16.00, 16.00, 1.00 | 10.6000 | ↗ |
underwater_gate |
주석본 · 채점 원본 | 13.33, 13.33, 13.33, 13.33, 13.34 | 13.3338 | ↗ |
underwater_path |
주석본 · 채점 원본 | 15.00, 15.00, 15.00, 15.00, 10.00 | 13.2002 | ↗ |
underwater_return |
주석본 · 채점 원본 | 13.33, 10.00, 6.67, 10.00, 10.01 | 9.3347 | ↗ |
3. 코드 업로드하기
- 자율운항 도전과제 제출 페이지를 여세요.
- 내려받은 예제 옆에 표시된 과제를 선택하세요.
MyTeam처럼 공개할 팀 이름을 입력하세요.- 저장한
main.py파일을 선택하세요. - 제출하고 평가하기를 누르고 접수된 제출 번호를 확인하세요. 내 제출 목록에서 진행 상황을 확인할 수 있습니다.
여러 파일로 나눈 프로그램은 main.py와 보조 Python 파일을 ZIP으로 묶어 올리세요. main.py는 프로젝트 최상위에 있어야 합니다. 소스 파일만 압축하고 .venv, 다운로드한 패키지와 결과 폴더는 제외하세요. 업로드 제한은 1 MiB입니다.
제출한 버전마다 번호와 결과를 따로 보관합니다. 같은 페이지에서 입력을 바꾸지 않고 다시 시도하면 같은 업로드 요청을 사용합니다. 연결 오류가 생기거나 페이지를 새로고침했다면 파일을 다시 선택하기 전에 내 제출 목록을 확인하세요. 수정한 코드를 새 버전으로 제출하려면 저장한 파일을 다시 선택하세요.
4. 서버 실행과 이메일 기다리기
제출이 접수되면 페이지를 닫거나 로그아웃해도 됩니다. 내 컴퓨터의 인터넷 연결을 계속 유지할 필요가 없습니다.
서버 이용 인원이 제한되어 평가는 대기열에서 기다립니다. 한 제출은 같은 과제를 목표·바람·해류 조건을 바꿔 5회 평가합니다. 모든 참가자에게 같은 다섯 조건을 사용하며 실행 사이에는 다른 제출과 차례를 나눕니다. 웹사이트는 설치형 앱보다 그래픽 품질이 낮지만 점수는 측정한 시뮬레이션 상태로 계산합니다.
계정마다 과제별로 하루 두 번 제출할 수 있습니다. 한국 시간 자정(UTC+9)에 횟수가 초기화됩니다. 화면에 선택한 과제의 남은 제출 횟수가 표시됩니다. 채점된 실행 없이 취소한 제출은 횟수에 포함되지 않습니다. 실패한 제출과 채점된 실행이 있는 취소 제출은 횟수에 포함됩니다. 같은 접수 요청을 다시 보내는 것은 추가로 차감하지 않습니다. 설치형 앱의 로컬 연습에는 이 서버 제출 제한이 적용되지 않습니다.
제출 페이지에 대기 순서와 2 / 5처럼 완료한 평가 횟수가 표시됩니다. 과제의 120–300초 제한은 시뮬레이션 시간입니다. 컴퓨터가 느리면 실제 시간은 더 걸립니다. 0.15배속에서 300초 과제는 약 33분이 걸립니다. 각 코스에는 채점 시간 최대 60분과 제한된 준비·결과 저장 시간이 주어집니다. 다섯 코스와 대기 시간을 합하면 몇 시간이 걸릴 수 있습니다. 평가가 끝나면 점수와 결과 링크가 이메일로 옵니다. 인증한 계정으로 로그인해 링크를 여세요. 이메일이 보이지 않으면 스팸함을 확인하세요. 웹사이트에 저장된 결과도 확인할 수 있습니다.
서버 장애가 발생하면 같은 제출을 자동으로 대기열에 돌려놓습니다. 저장된 코스 결과를 유지하고 중단된 코스부터 다시 평가하므로 새 파일 제출이나 추가 제출 횟수가 필요하지 않습니다. 재시도는 30초 후부터 시작하며 장애가 계속되면 간격이 최대 15분까지 늘어납니다. 결과 페이지에는 다음 재시도 가능 시각, 최근 서버 오류와 발생 시각, 재시도 횟수와 문의 이메일이 표시됩니다. 수업 담당자나 표시된 주소로 문의할 때 제출 번호를 함께 보내세요. 복구 후에도 오류 정보는 보관됩니다. Python 오류나 잘못된 제어 명령은 코드를 수정해 다시 제출해야 합니다.
5. 결과 읽고 개선하기
- 내 제출 목록에서 결과 보기를 누르세요.
- 평가 실행을 선택하고 기록 재생과 시간 슬라이더로 이동 경로를 보세요. 목표 완료 수·이동 거리·시간·오차를 비교하세요. 5회 평가 점수와 상태도 확인하세요. 프로그램 출력을 열면 Python의
print()메시지나 오류가 나옵니다. - 결과 내려받기로 상세 JSON 기록을 저장하고 VS Code에서 여세요.
- 각 평가의
report의completion,position_rms_m,heading_rms_rad,collision_proxies를 확인하세요. - 프로그램의 한 부분을 수정하고 저장한 뒤 새 버전을 올리세요.
5회 평가를 완료한 제출은 해당 규칙 버전의 순위표에 참여할 수 있습니다. 다른 규칙으로 측정한 결과는 현재 순위에서 제외하지만 저장된 결과 링크는 계속 열 수 있습니다. 대기·평가 중 채점 규칙이 바뀌면 평가가 중단되고 결과와 이메일에 이유가 표시됩니다. 저장된 코스 기록은 보관되며, 현재 규칙으로 다시 제출할 수 있습니다.
실패하거나 취소된 제출은 문제 분석용 정보를 남깁니다. 미완료 실행이 완료된 제출의 순위를 바꾸지는 않습니다. 실행을 멈추려면 대기·평가 중인 제출 옆의 취소를 누르세요. 채점된 실행이 없는 대기 제출은 교체로 새 코드를 선택할 수 있습니다. 교체가 접수될 때까지 기존 제출은 대기열에 남습니다.
최종 점수가 저장되기 전에 취소가 접수되면 완료된 코스 기록은 보관되며 해당 제출은 순위표에 반영되지 않습니다.
문제가 생겼을 때
- 업로드 응답 없음: 다시 시도하기 전에 내 제출 목록을 확인하세요. 연결이 끊기기 전에 서버가 요청을 접수했을 수 있습니다.
- 이메일 미인증: 로그인 창에서 인증 이메일을 다시 보내고 버튼으로 인증하세요.
- 서버 이용 권한 필요: 수업 담당자에게 문의하세요.
- ZIP 거부: 최상위에
main.py를 두고 Python 소스만 넣으세요..venv는 제외하세요. - 과제 선택 오류: 내려받은 예제와 같은 과제를 제출 화면에서 고르세요.
- 프로그램 실패: 프로그램 출력의 오류를 VS Code에서 수정하고 새 파일을 제출하세요.
- 서버에서 프로그램을 시작하지 못함: 자동 재시도를 기다립니다. 프로그램 출력을 확인하고 오류가 계속되면 제출 번호와 함께 표시된 문의 주소로 연락하세요. 프로그램을 시작하지 못한 코스에는 점수가 부여되지 않습니다.
- 제어 명령 거부: 프로그램 출력을 확인하세요. 코드의 명령 형식이나 범위가 잘못되었다면 수정하세요. 시뮬레이터 준비 실패나 서버 세션 소실은 자동 재시도를 기다립니다. 제어 명령의 watchdog·command-age·형식·한도 거부는 제출을 중단합니다. 필요하면 제출 번호와 함께 수업 담당자에게 문의하세요.
- 평가 중 연결 종료: 서버 연결 장애가 발생하면 자동 재시도를 위해 대기열에 들어갑니다. 프로그램 출력에서 별도의 프로그램 오류가 있는지 확인하세요. 완료한 코스 기록은 결과 내려받기로 저장할 수 있습니다. 미완료 제출에는 5회 종합 점수나 순위가 없습니다.
- 내 세션 때문에 대기: 개인 웹 작업 공간의 세션을 끝내면 같은 계정으로 평가를 시작할 수 있습니다.
- 이미 열두 건 대기: 하나가 끝날 때까지 기다리거나 취소한 뒤 더 올리세요.
- 서버 세션 시간 또는 실제 시간 제한 오류: 완료한 코스 기록은 보관됩니다. 평가 세션이 사라지거나 채점의 실제 시간 제한에 도달하면 자동 재시도를 기다립니다. 제어 명령의 watchdog 또는 command-age 거부는 제출을 중단합니다. 명령 전송 간격을 확인하고 필요하면 수업 담당자에게 문의하세요.
- 이메일 미수신: 웹사이트 결과를 먼저 확인하세요. 메일 서버에 문제가 있으면 전송을 재시도합니다.
- 평가 서버를 이용할 수 없음: 자동 재시도를 기다리세요. 완료한 기록과 최근 서버 오류는 보관됩니다. 장애가 계속되면 제출 번호와 함께 표시된 문의 주소로 연락하세요. 미완료 제출에는 최종 점수나 순위가 없습니다.
- 시뮬레이션 준비 실패: 서버가 평가용 월드를 준비하지 못했습니다. 자동 재시도를 위해 제출을 대기열에 돌려놓고 완료한 코스 기록을 보관합니다.
- 해류·파도·물리 설정 확인 실패: 서버가 시뮬레이션 조건을 검증할 수 없습니다. 중단된 코스에는 점수를 부여하지 않고 자동 재시도합니다. 완료한 코스 기록과 구체적인 서버 오류는 보관됩니다.
- 서버 제어 처리 지연: 네이티브 제어 콜백이 0.75초 넘게 멈췄습니다. 추진기를 안전 정지하고 중단된 코스에는 유효한 점수를 부여하지 않으며, 같은 제출을 자동 재시도합니다. 완료한 코스 기록과 서버 오류, 문의 주소는 보관됩니다. 서버 콜백이 정상적으로 실행되는 동안 발생한 참가자 명령 감시 시간 초과는 제어 코드 오류로 실행을 종료합니다.
ZIP 파일 이름
파일과 폴더 이름의 표기와 대소문자를 통일하세요. main.py와 MAIN.py를 함께 넣거나 같은 경로를 파일과 폴더에 동시에 사용할 수 없습니다. CON.py 같은 Windows 장치 이름, 파일명에 허용되지 않는 문자, 점이나 공백으로 끝나는 폴더 이름은 피하세요. 충돌하는 이름과 해당 import 문을 수정한 뒤 다시 압축하세요. 업로드가 거부되면 제출 가능 횟수와 교체하려던 대기 중 코드는 그대로 유지됩니다.
각 파일과 폴더 이름은 UTF-8 기준 255바이트 이내여야 합니다. 한글 등은 한 글자가 여러 바이트를 사용합니다. 제한을 넘는 이름을 줄이고 해당 import 문을 수정한 뒤 다시 압축하세요.
설치형 앱에서 같은 과제 연습하기
- 설치하기에 따라 앱을 설치하고 실행한 뒤 인증된 계정으로 로그인하세요.
- 작업 공간 → 연습 경기장에서 경기장 준비하기를 누르세요. 맵 다운로드 없이 공통 경기장을 만듭니다.
- 기체 → 자율운항 도전과제 과제 · 선택 사항에서 과제와 평가 조건 1~5를 고르세요. 해당 조건의 배치 seed는 자동으로 정합니다.
- ROS 2 직접 제어를 선택한 상태에서 확인 → 생성한 월드 실행을 누르고 로봇 준비가 끝날 때까지 기다리세요.
- 앱에서 Python 프로젝트를 만들고 설치형 작업공간에서 제어에 따라 VS Code에서 여세요. 제어 프로그램을
main.py로 저장하세요. - 작업 공간의 기체 패널에서 과제 카드를 찾아 채점 시작을 먼저 누르세요. 해류와 채점 시간이 함께 시작됩니다.
- VS Code의 준비된 터미널에 다음 명령을 붙여 넣으세요.
python main.py
Ctrl+C로 코드를 멈추세요. 작업 공간에서 점수와 이동 기록을 내보내세요. 다음 연습 전에 월드를 다시 시작하세요. 다섯 조건을 각각 연습하고 코드를 개선한 뒤 웹사이트에 main.py 또는 ZIP을 올리면 공식 결과를 받습니다.
연습 JSON에는 seed, 실제 실행한 course(목표·장애물·허용 오차·해류 시작 시각), 측정 trace와 점수 report가 포함됩니다. 파일을 저장해 두면 각 실행의 조건과 결과를 함께 비교할 수 있습니다.
시작 상태 확인 필요가 표시되면 요청이 이미 접수되었을 수 있습니다. 다시 시작하기 전에 현재 월드와 작업 공간의 진행 상태를 확인하세요.
한 월드에서는 한 번에 하나의 평가만 시작할 수 있습니다. 다른 탭에서 이미 채점 시작을 요청했다면 과제 카드의 진행 상태를 먼저 확인하세요.
경기장·출발점·배치·바람·해류·채점 규칙은 웹사이트의 같은 번호 평가와 같습니다. 로컬 점수는 연습 기록입니다. 실제 실행 속도와 소수점 계산 결과는 컴퓨터에 따라 달라질 수 있습니다. 물리 설정은 목표 배속 1×, 간격 10 ms입니다.
공식 앱의 로컬 연습에서는 과제 카드의 입력 정지가 진행 중인 실행을 끝내고 중단 사유를 남깁니다. 채점이 끝난 뒤에는 정지를 눌러도 결과 저장이 완료될 때까지 기다리고 완료한 점수를 보관합니다. 종료된 기록은 내보낼 수 있으며 새 시험은 새 월드에서 시작하세요. Dev 앱의 연습은 채점하지 않는 개발용 실행입니다. 공식 점수는 웹 제출·평가 절차에서만 받습니다.
ROS로 WAM-V LiDAR와 카메라 데이터 받기
장애물 회피 제어기를 만들기 전에 센서를 확인하는 실습입니다. 설치형 앱에서 경기장을 준비하고 WAM-V → 장애물 경로·정박(surface_slalom) → 평가 조건 1을 선택하세요. 장착 센서에서 전방 카메라와 2D 라이다를 선택하세요. ROS2 직접 제어를 유지하고 월드를 실행한 뒤 로봇 데이터가 실시간으로 들어올 때까지 기다리세요. 센서를 확인하는 동안 채점은 시작하지 않습니다.
이 과제에는 검은 장애물 부표 네 개가 있습니다. 게이트 통과·복귀(surface_gates)는 빨강·초록 게이트 부표를 사용합니다. 자유 탐색의 부표 두 개 예제는 별도 배치이므로 이번 실습에는 위 과제를 선택하세요.
앱 CLI로 프로젝트 준비하기
CLI는 앱을 명령어로 실행하는 방법입니다. 일반 터미널에서 내 운영체제의 블록 하나를 실행하세요. 새 프로젝트 폴더를 사용하세요. ros init은 기존 파일이 있으면 덮어쓰지 않고 중단합니다.
Windows — PowerShell:
$app = Join-Path $env:LOCALAPPDATA "Programs/WWW-POSIM/WWW-POSIM.exe"
$project = Join-Path ([Environment]::GetFolderPath('MyDocuments')) "wamv-sensors"
& $app ros init $project
& $app ros connect --workspace $project
& $app ros shell --workspace $project
Mac — 터미널:
app=/Applications/WWW-POSIM.app/Contents/MacOS/WWW-POSIM
project="$HOME/Documents/wamv-sensors"
"$app" ros init "$project"
"$app" ros connect --workspace "$project"
"$app" ros shell --workspace "$project"
Ubuntu — 터미널:
project="$HOME/wamv-sensors"
www-posim ros init "$project"
www-posim ros connect --workspace "$project"
www-posim ros shell --workspace "$project"
앱이 공유 ROS 중계기를 준비합니다. Windows/Linux는 제어용 컨테이너, Mac은 포함된 네이티브 환경을 사용합니다. 열린 ROS 셸에 다음 명령을 붙여 넣으세요.
ros2 topic list -t
ros2 topic echo /vehicle/sensors/lidar_2d --once --field header
ros2 topic echo /vehicle/sensors/camera/compressed --once --field format
생성한 연습 월드는 /vehicle/sensors/lidar_2d와 /vehicle/sensors/camera/compressed를 발행합니다. 다른 월드는 /model/wamv/scan, /model/wamv/camera/compressed 등의 이름을 사용할 수 있습니다. 목록에서 LiDAR는 sensor_msgs/msg/LaserScan, 카메라는 sensor_msgs/msg/CompressedImage 형식의 토픽을 사용하세요. 두 번째 명령은 LiDAR 메시지의 시각·좌표계, 세 번째는 jpeg를 출력합니다. --once 명령은 메시지 하나를 받은 뒤 끝납니다. 목록에 토픽이 있다는 사실만으로 수신 성공을 판단하지 마세요. exit를 입력해 원래 터미널로 돌아오세요.
실제 센서 메시지 저장하고 그리기
wamv_sensors.py를 내려받아 위 프로젝트 폴더에 저장하세요. 준비된 환경의 rclpy, 표준 센서 메시지, Matplotlib과 Pillow를 사용합니다. 메시지 형식으로 LiDAR와 압축 카메라 토픽을 최대 10초 동안 찾은 뒤 최신 메시지 한 쌍을 최대 60초 기다립니다. 센서나 데이터가 없으면 해결 방법을 담은 오류를 표시합니다.
카메라나 LiDAR가 여러 개라면 스크립트 경로 뒤에 --camera-topic TOPIC 또는 --scan-topic TOPIC을 추가하고 ros2 topic list -t에 나온 토픽을 지정하세요. 스크립트는 선택한 토픽을 출력하고 JSON 결과에도 기록합니다.
중계기의 Reliable QoS에 맞춰 구독합니다.
qos = QoSProfile(depth=10, reliability=ReliabilityPolicy.RELIABLE,
                 durability=DurabilityPolicy.VOLATILE)
node.create_subscription(LaserScan, topics["scan"], scan_callback, qos)
node.create_subscription(CompressedImage, topics["camera"],
                         camera_callback, qos)
LaserScan.ranges는 미터 단위 거리입니다. 코드가 샘플 i의 각도를 angle_min + i * angle_increment로 계산하고 x = range * cos(angle), y = range * sin(angle)로 바꿉니다. 유효하지 않거나 범위를 벗어난 값은 제외하고, 이웃한 관측점을 묶어 작은 후보 관측군에 원을 그립니다. CompressedImage.data의 JPEG를 읽어 LiDAR 그림 옆에 카메라 영상을 놓습니다.
원래 터미널에서 저장한 파일을 실행하세요.
Windows:
& $app ros run (Join-Path $project "wamv_sensors.py")
Mac:
"$app" ros run "$project/wamv_sensors.py"
Ubuntu:
www-posim ros run "$project/wamv_sensors.py"
프로젝트의 wamv-results 폴더를 여세요. wamv-lidar-camera.png, 원본 wamv-camera.jpg, ranges·좌표계·센서 시각·수신 개수·후보 원을 담은 wamv-sensor-data.json이 생깁니다. Docker가 출력하는 /workspace/wamv-results는 이 호스트 프로젝트 폴더에 대응합니다. 화면 창을 띄우지 않고 그림 파일을 저장하므로 GUI 디스플레이 서버가 필요하지 않습니다.
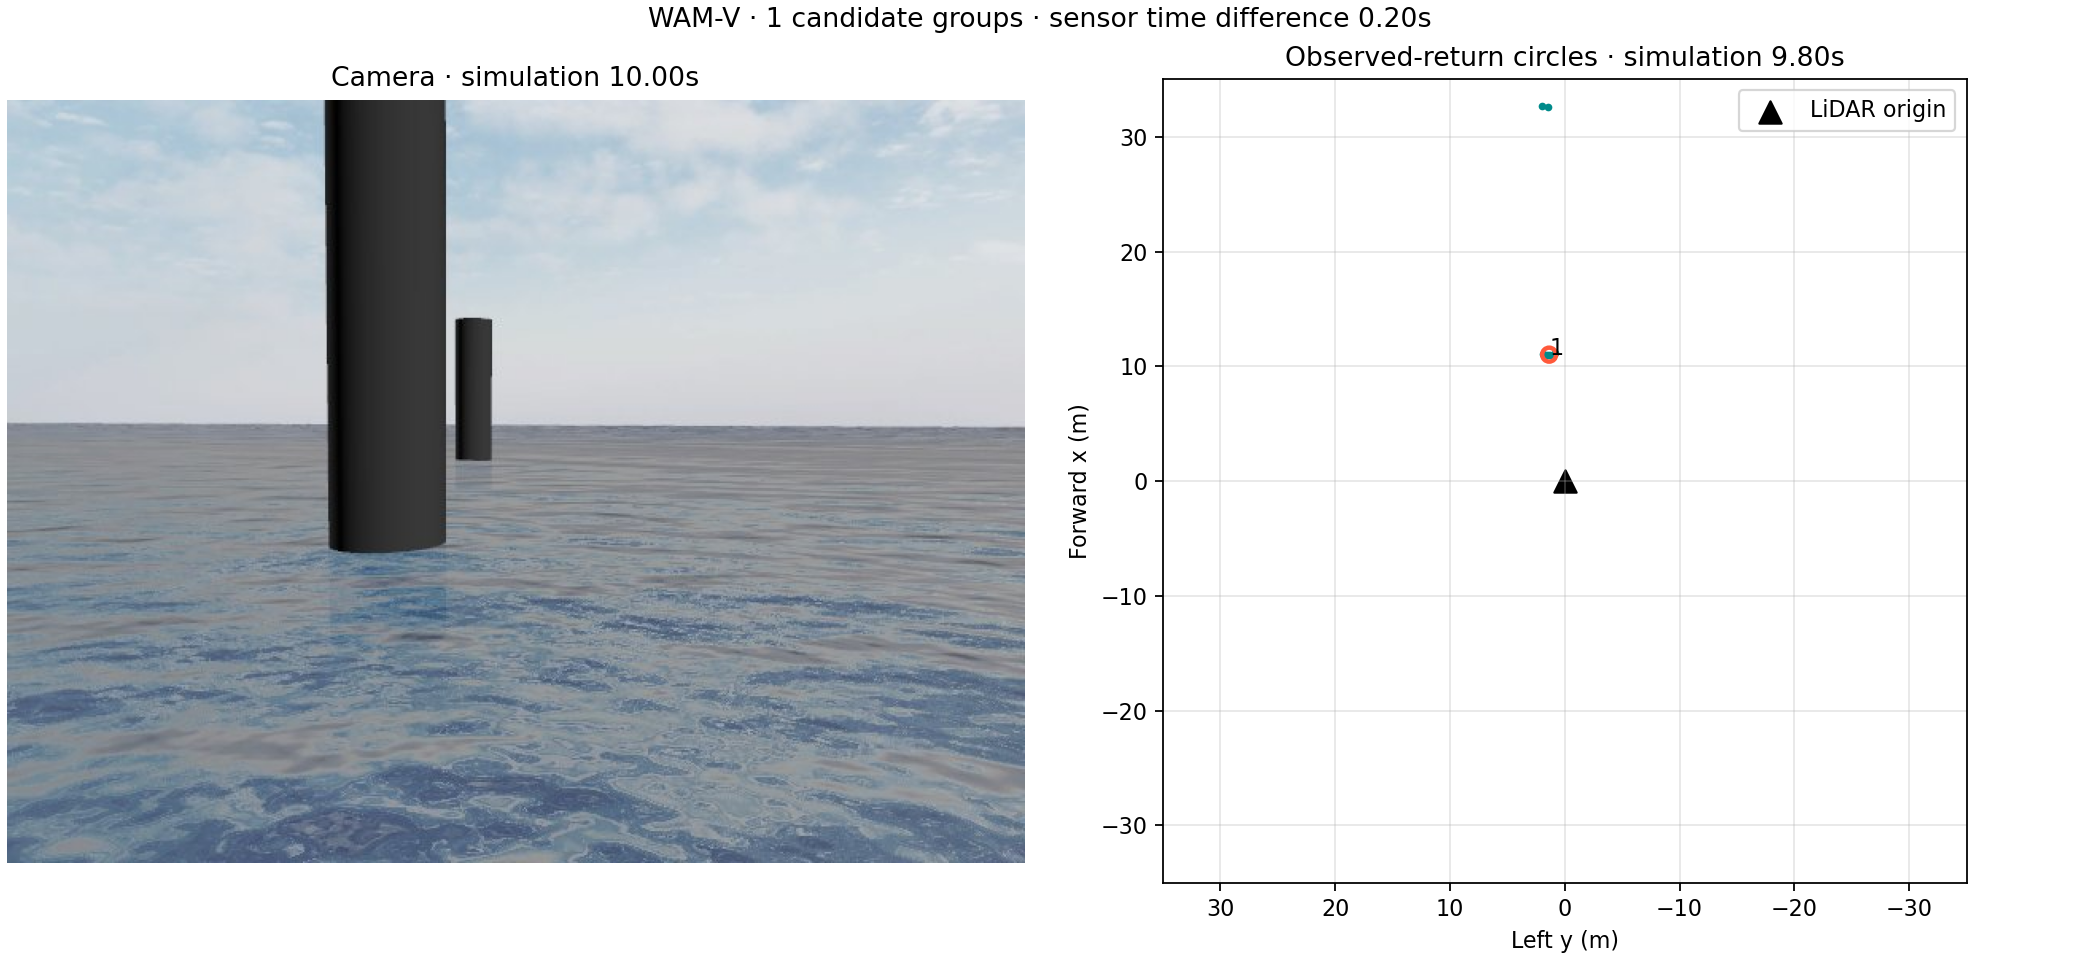
왼쪽은 수신한 카메라 영상입니다. 오른쪽은 LiDAR 좌표계로, 전방 x는 위쪽, 왼쪽 y는 왼쪽을 향합니다. 두 센서의 원점이 다르며 카메라 영상에 원을 투영한 결과는 아닙니다.
그림은 센서 측정 범위 안의 유효한 관측점을 모두 표시합니다. 예제는 35 m 이내의 관측군 중 점이 세 개 이상이고, 0.1 m 여유를 더한 표시 반지름이 2 m 이하인 후보에 원을 그립니다. 이 값은 표시 기준이며 실제 부표 크기의 측정값이 아닙니다. 가림·성긴 관측점·센서 시각 차이로 장애물을 놓칠 수 있습니다. 그림에는 후보 한 개가 표시되며 모든 부표 검출이나 자동 회피를 실행한 결과가 아닙니다. Python 세션 인터페이스 사용하기을 먼저 확인하고 제어기를 작성하세요.
실습 끝내기
센서 코드는 추력 명령을 보내지 않습니다. 실습 후 원래 터미널에서 공유 중계기를 종료하세요.
# Windows
& $app ros stop
# Mac
"$app" ros stop
# Ubuntu
www-posim ros stop
설치형 앱을 닫으면 로컬 월드도 끝납니다. 센서 수신에 실패하면 여기서 멈추고 월드 실행 상태와 중계기 로그를 확인하세요. 계속하기 전에 잘 되지 않을 때을 참고하세요.
고급: 프로그램 인터페이스와 제한
여러 파일, 의존성과 제한
ZIP에는 Python 패키지와 상대 import를 포함할 수 있습니다. 압축을 푼 소스는 4 MiB, 100개 파일 이내여야 하며 UTF-8 인코딩을 사용합니다. 서버는 Session SDK, 기본 Python, NumPy, SciPy, PyYAML과 ROS 라이브러리를 준비합니다. 업로드한 requirements 파일로 임의 패키지를 설치하지 않습니다. 외부 네트워크 연결과 소스 폴더 쓰기는 제한됩니다. 임시 파일은 /tmp를 사용하세요.
코드 컨테이너의 자원 한도는 CPU 코어 한 개, 메모리 512 MiB, 프로세스와 스레드 합계 64개입니다. 제어 프로그램과 로컬 ROS relay가 이 자원을 함께 사용합니다.
대기 가능한 제출은 최대 열두 건입니다. 시간당 제출 한도는 열 건이며 채점된 실행 없이 취소한 제출은 제외합니다. 계정별 코드 저장 용량은 50 MiB입니다. 도전과제 평가는 개인 웹 작업 공간의 이용 시간을 차감하지 않습니다. 개인 웹 세션을 종료해도 접수한 코드 제출은 취소되지 않습니다. 해당 제출의 취소 버튼을 사용하세요.
센서와 제어 인터페이스
sim.profile["mission"]에는 현재 task, targets, home과 시간 정보가 있습니다. sim.topics는 배정된 로봇의 센서 토픽 목록입니다. sim.latest(topic)은 오래된 정보를 조용히 반환하지 않고 오류를 알립니다.
relay는 메타데이터 읽기 요청을 최대 네 개까지 동시에 처리합니다. 읽기 응답을 기다리는 동안에도 센서와 제어 메시지를 전달합니다. 메타데이터 조회는 제어 임대를 갱신하지 않으므로 0.75초의 watchdog 제한 시간 안에 추진 명령을 보내야 합니다.
제어기는 한 번에 하나만 실행하세요. SDK는 서버가 지원하는 권한 반납 확인을 받은 뒤 다음 명령을 시작합니다. controller_busy가 나타나면 다른 제어기를 먼저 중지하세요. 제어 한도와 복구 방법은 BlueROV 추력 제어하기를 참고하세요.
WAM-V의 전진 속도 범위는 ±1.5 m/s, 회전 속도는 ±0.5 rad/s입니다. 추력은 WAM-V 값 두 개를 ±200 N, BlueROV2 값 여섯 개를 ±50 N 범위로 받습니다. 수중 과제에는 수심 제어가 필요합니다. ROS 노드에는 임시 코스 JSON 경로인 WWW_POSIM_PROFILE과 도메인 76의 로컬 ROS relay가 제공됩니다.
서버는 main.py 실행 전에 채점을 시작합니다. 주장하는 점수를 출력해 점수를 받을 수는 없습니다. 수식, 허용 입력과 공정성 범위는 과제·점수·순위표를 참고하세요.