 WWW-POSIM v0.6.16
물리 기반 소나 미리보기
물리 기반 소나 미리보기는 수중 장면에서 돌아오는 음향 반사를 시뮬레이션하고 거리와 방위각에 따른 강도를 표시합니다. 아래 이미지는 전용 센서 구성으로 촬영한 탐색 실험입니다. 재현하려면 해당 소나 공급자와 센서 설정이 필요합니다.
실행 환경과 센서 선택
작업 공간 → 사용자 로봇 → 차량 생성에서 전방 멀티빔의 지원 상태를 확인하세요. 공급자 필요로 표시되면 해당 호스트에 호환 음향 플러그인이 준비되어야 합니다. 지원되는 센서를 선택하고 장착 위치·주기를 저장한 뒤 그 차량으로 월드를 시작하세요. 토픽과 좌표계는 저장한 센서 명세를 따릅니다.
네이티브 패키지는 선택한 엔진에 맞춰 검증한 공급자를 포함할 수 있습니다. 공급자가 없거나 검증에 실패하면 멀티빔은 사용할 수 없으며, 이를 사용하지 않는 차량은 계속 시작할 수 있습니다. 네이티브 소나는 최종 구성된 장면에 카메라도 필요합니다. 설치형 작업공간은 보통 관측용 카메라를 제공하므로 로봇 센서를 소나만 선택해도 로봇 카메라를 추가할 필요는 없습니다. 네이티브 소나를 사용하는 사용자 장면에 관측용 카메라와 일반 카메라가 모두 없으면 Gazebo 시작 전에 거부합니다. 공급자 사용 가능 여부는 임무 준비 상태나 제어 검증과 별개입니다.
멀티빔 영상, 단일 Ping 거리, DVL 속도와 SLAM 지도는 서로 다른 출력입니다. 선택 센서와 공급자와 POSIM 소나 문서에서 실행 환경을 확인하세요. 이 비교 영상만으로 설치된 앱의 모든 소나·SLAM 기능을 사용할 수 있다고 판단하지 마세요.
음향 처리 기술 목록
- 광선 형상 → 거리·표면 법선
Gazebo가 수평·수직 팬 안의 장면을 표본화합니다. 장착 pose, 각도 간격과 가시성 마스크가 기여하는 표면을 결정합니다.
- 산란 → 복소 주파수 응답
점 산란 모델이 거리, 표면 방향, 반사도, 전파 감쇠와 위상을 결합합니다. 확률적 항이 스펙클을 만듭니다.
- 빔 보정 → 거리 변환
빔 보정으로 주파수 응답을 혼합하고 설정된 주파수 창과 FFT로 거리 표본을 만듭니다. 거리 빈은 변환 길이·음속·대역폭 보정과 맞아야 합니다.
- 원시 음향 관측 → 화면
거리·빔 강도와 정보를 발행한 뒤 표시 이득과 팬 투영을 적용합니다. 광선 형상 점군은 별도 출력입니다.
| 기술 | 구체적 구현 | 해석 |
|---|---|---|
| 형상 표본화 | Gazebo 광선 렌더링과 제공자의 구면 광선 형상을 사용합니다. 앱 어댑터는 유효한 인근 점으로 표면 법선을 구합니다. | 장면 형상과 표본 밀도가 표현할 특징을 제한합니다. RGB 조명이 음향 반사도는 아닙니다. |
| 점 산란 | 표면 반사도·방향, 왕복 전파 감쇠와 주파수별 위상으로 복소 반환값을 만듭니다. | 물리적 근거가 있는 근사이며 장면 전체의 음향 파동 방정식을 푸는 것은 아닙니다. |
| WGPU 후방산란 | Rust가 WGSL 계산 커널을 실행합니다. 산란 누적 → 고정소수점·실수 변환 → 빔 보정 행렬곱 → FFT·읽기 순서입니다. | 호환되는 NVIDIA·비NVIDIA 어댑터를 사용할 수 있습니다. 실제 드라이버·어댑터·렌더링 환경에 따라 지원과 속도가 달라집니다. |
| 주파수·거리 처리 | 창 함수로 거리 부엽을 조절합니다. WGPU 구현은 2의 거듭제곱이 아닌 크기의 Bluestein 경로를 포함해 정확한 변환 길이를 지원합니다. | 화면 픽셀 수가 독립적인 거리 해상도는 아닙니다. 주파수 표본, 대역폭, 음속과 빈 정보를 보존하세요. |
| 표시 | 이득, 색상 맵, 거리·방위각 또는 미터 단위 팬 투영으로 음향 관측을 나타냅니다. | 표적을 비교할 때 원시 강도와 표시 설정을 함께 저장하세요. 밝기만으로 보정된 표적 강도를 알 수 없습니다. |
| 형상 점군 | 광선 교차점을 PointCloud2로 연결해 형상을 점검할 수 있습니다. |
음향으로 복원한 검출점 집합이나 SLAM 지도는 아닙니다. |
계산 백엔드와 파라미터
별도 제공자는 auto, wgpu, cuda, cpu를 지원합니다. auto는 CUDA → WGPU → CPU 순으로 시도합니다. GPU를 명시하면 해당 초기화가 성공해야 합니다. WGPU는 네이티브 macOS의 Metal과 Linux의 Vulkan을 사용하고 CPU 경로는 음향 계산을 CPU에서 수행합니다. 어느 경로든 장면 표본화를 위한 Gazebo 렌더링이 필요합니다. Mac 안의 Linux 컨테이너가 네이티브 Metal을 그대로 사용하는 것은 아닙니다.
| 파라미터 | 효과와 의존 관계 |
|---|---|
| 수평 빔·수직 광선·각도 범위 | 팬 범위와 각도 간격입니다. 수직 광선을 늘리면 고도를 더 표본화하지만 결과 2D 강도 영상은 고도 방향 기여를 합칩니다. |
sonarFreq, bandwidth, soundSpeed |
반송 주파수(Hz), 대역폭(Hz), 가정한 음속(m/s)이 전파·거리 계산을 결정합니다. |
광선 min/max, maxDistance |
형상 표본 범위와 음향 처리 범위를 맞춰야 합니다. |
raySkips |
음향 처리 광선을 줄여 표본화와 계산량을 조절합니다. |
sourceLevel, 반사도·감쇠 |
음원·장면이 모델에 기여하는 정도입니다. 특정 물리 장비로 해석하려면 보정이 필요합니다. |
| 주파수 창 | 표본 주파수의 끝을 완만하게 줄여 부엽을 조절합니다. 제공자·앱 처리 구성에 보관합니다. |
sensorGain, 표시 모드 |
화면 표현을 바꿉니다. 내보낸 영상을 비교할 때 함께 보관하세요. |
update_rate, 로깅 |
요청 측정 주기와 진단 기록입니다. 실제 센서 Hz를 보장하지는 않습니다. |
frameName, 토픽 이름, 가시성 마스크 |
관측 좌표계, 메시지 경로와 장면에 기여할 형상을 정합니다. |
앱의 초기 팬·속도·범위는 영상 멀티빔 소나에 있습니다. 빌드 시 지원과 실행 시 선택을 모두 기록해야 합니다. 제공자 로그가 선택한 백엔드를 보고합니다. 저장소 존재나 GPU 상표만으로 센서가 동작한다고 볼 수 없습니다.
공개 제공자 구현에 C++ Gazebo 센서와 Rust/WGPU 라이브러리가 있습니다. WWW-POSIM은 기체 조합, 제공자 호환성 검사와 형상·창·표시 조정을 추가합니다. 기본 POSIM 패키지와 선택형 제공자의 리비전은 다를 수 있습니다.
관측을 읽는 방법
원시 marine_acoustic_msgs/ProjectedSonarImage가 음향 관측이며 sensor_msgs/Image는 표시 형태입니다. 직선 벽도 방위각에 따라 사거리가 달라져 거리–방위각 그래프에서는 곡선으로 보일 수 있습니다. 미터 단위 팬은 다른 투영입니다. 두 2D 표시 모두 수직 팬 안의 높이를 하나로 특정하지 못합니다. 장착 자세, 해저 반사, 표면 법선 추정과 다중 경로처럼 보이는 아티팩트도 외관에 영향을 줍니다.
장면, 최종 센서 SDF, 제공자·백엔드, 측정 시각, 기체 자세, 원시 관측과 이득·창 설정을 함께 보관하세요. 아래의 물체 제거 비교는 반응 변화를 보여주며 일반적인 검출 성능을 입증하지는 않습니다.
세 물체와 소나 반사
BlueROV2가 수중에서 위치를 유지하는 동안 물리적으로 존재하는 물체 세 개를 하나씩 제거했습니다. 기준 카메라는 소나 옆에 장착했습니다. 해저와 나머지 배경 지형은 그대로 두었습니다.
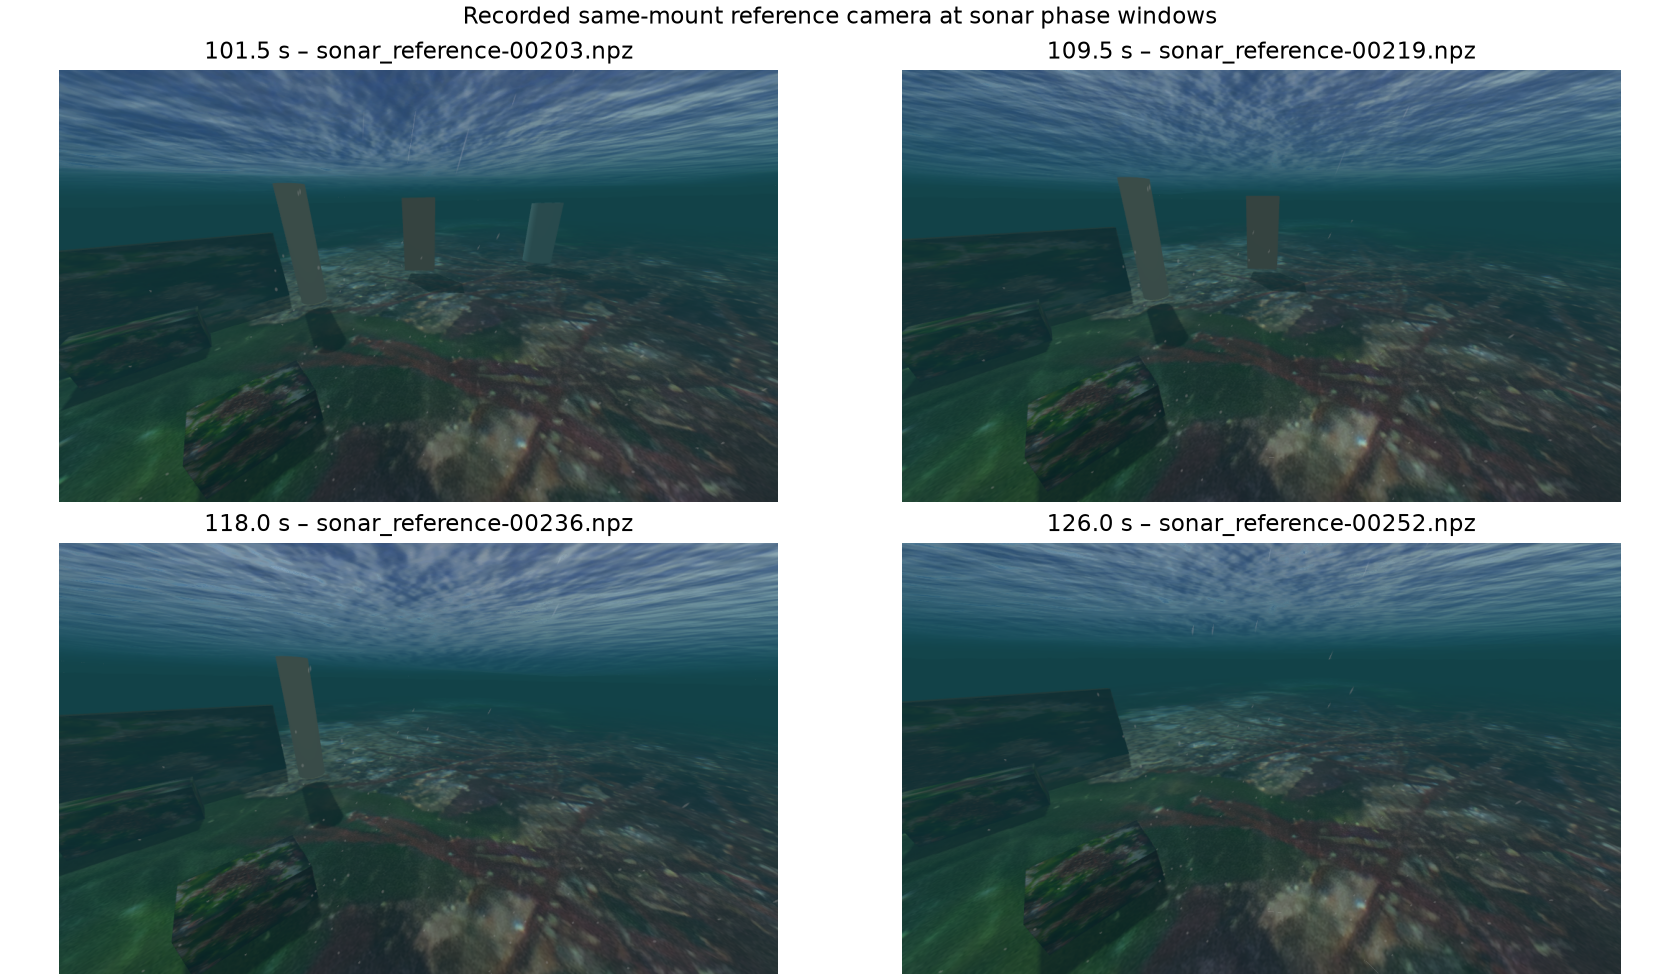
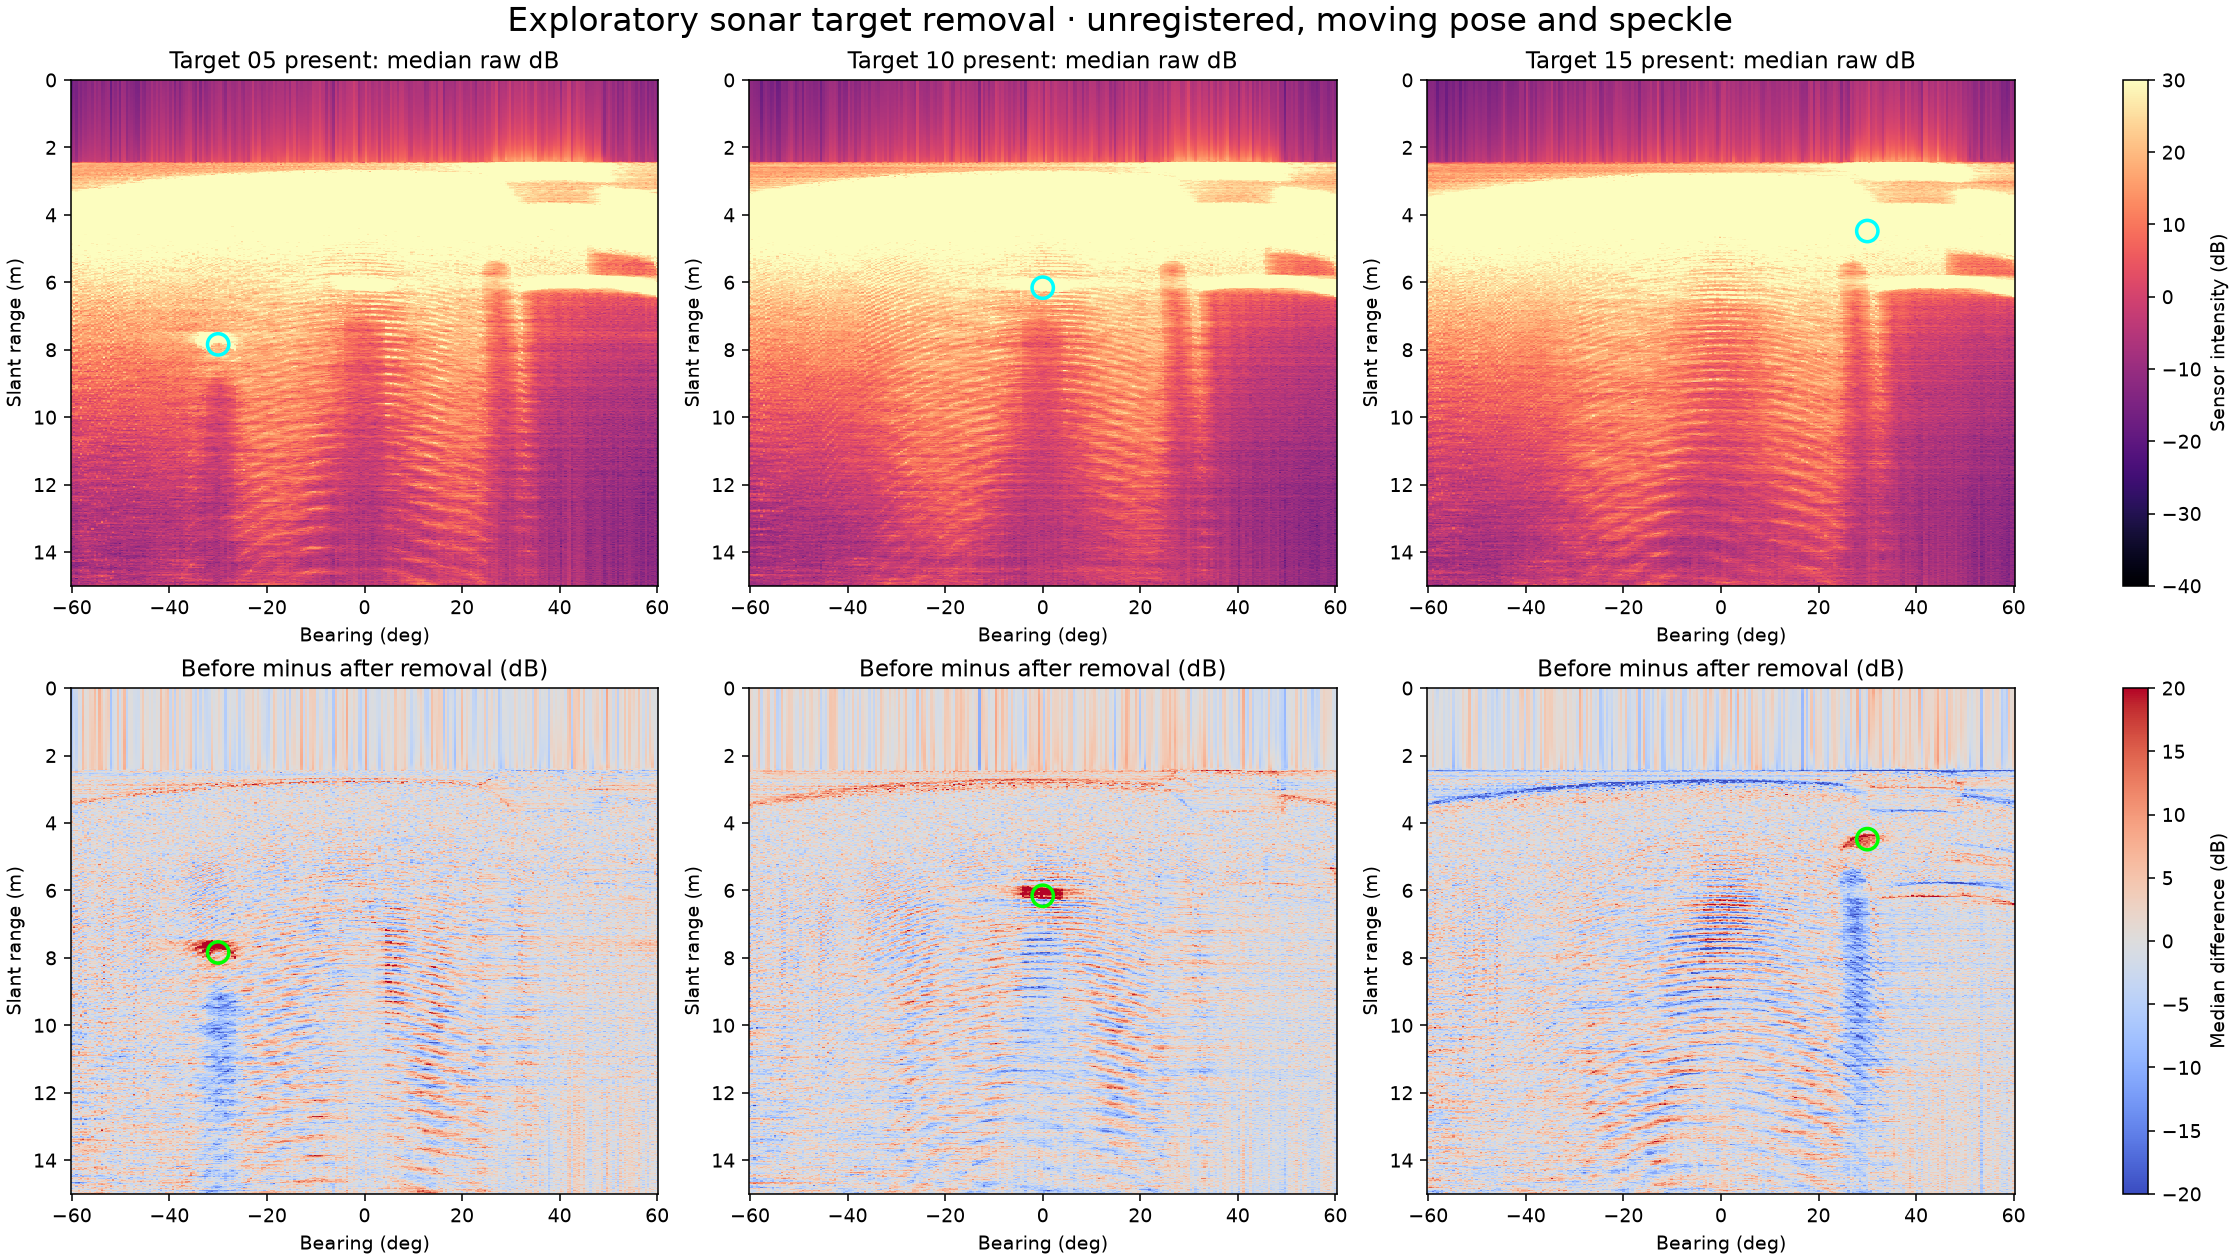
가로축은 방위각(도), 세로축은 경사 거리(m)입니다. 아래 그림에서 따뜻한 색은 제거 전 중앙값 반사가 더 강한 곳을 뜻합니다. 각 그림에는 짧은 구간에 기록된 센서 프레임을 사용했습니다. 물체의 대략적인 위치 근처에서 제거에 따른 변화가 보이지만, 해저·자세 변화·스페클과 처리 아티팩트도 영상에 영향을 줍니다. 이 실험만으로 각 반사를 특정 물체에 유일하게 대응하거나 탐지 정확도를 입증할 수는 없습니다.
이 촬영에는 수직 시야각 60°, 아래로 20° 기울인 소나, 0–15 m 표시 범위를 사용했고 수면 반사는 제외했습니다. 실험을 위해 선택한 설정으로 일반적인 센서 설정과 다릅니다. 로봇은 위치를 유지했지만 조금씩 움직였으며, 비교 영상은 고정 자세로 정합하지 않았습니다.