 WWW-POSIM v0.6.15
提交挑战程序
在 VS Code 编辑代码,上传网站后通过邮件接收结果。服务器运行程序与仿真,提交被接受后即可关闭网页。
1. 准备账户和 VS Code
- 在 www-posim.vercel.app 注册,点击验证邮件中的按钮,再登录。
- 账户需要服务器访问权限。页面提示权限不足时请联系课程组织者。
- 安装 VS Code 和 Microsoft 的 Python 扩展。
- 在“文档”创建
posim-competition,通过文件 → 打开文件夹打开。
网站提交不要求本地安装 ROS 或 Docker。服务器准备 Python 和连接。不要在代码中放密码。当前排行榜采用现行规则下已完成的提交。
2. 创建 main.py
从下表下载与任务对应的注释版。首次提交请选择 surface_station。将文件保存为 main.py,然后在 VS Code 中打开。评分原始文件使用相同的程序逻辑。参阅理解实测挑战示例了解代码如何运行。
| 任务 | 代码 | 五次实测分数 | 总分 | 记录 |
|---|---|---|---|---|
surface_station |
注释版 · 评分原始文件 | 70.03, 16.03, 6.16, 0.74, 1.18 | 15.2108 | ↗ |
surface_gates |
注释版 · 评分原始文件 | 20.35, 21.27, 20.08, 15.11, 20.17 | 18.5392 | ↗ |
surface_slalom |
注释版 · 评分原始文件 | 16.00, 16.00, 16.00, 16.00, 1.00 | 10.6000 | ↗ |
underwater_gate |
注释版 · 评分原始文件 | 13.33, 13.33, 13.33, 13.33, 13.34 | 13.3338 | ↗ |
underwater_path |
注释版 · 评分原始文件 | 15.00, 15.00, 15.00, 15.00, 10.00 | 13.2002 | ↗ |
underwater_return |
注释版 · 评分原始文件 | 13.33, 10.00, 6.67, 10.00, 10.01 | 9.3347 | ↗ |
3. 上传代码
- 打开自主航行挑战,选择与示例对应的任务。
- 输入公开队名,例如
MyTeam。 - 选择
main.py,点击提交并评估。 - 等待接受编号,在我的提交查看状态。
多文件程序使用 ZIP,将 main.py 放在根目录,并包含辅助 Python 文件。只打包源代码,不要包含 .venv、已下载软件包或结果目录。上传限制为 1 MiB。
每个版本有独立编号和结果。同一页面重复发送未修改的表单会复用请求。连接错误或重新加载后,先检查我的提交,再重新选择文件。提交修改版时,重新选择已保存文件。
4. 等待服务器和邮件
接受后可退出登录,电脑无需继续联网。服务器容量有限,评估需要排队。一次提交在所有人共同的目标、风和海流条件下,运行同一任务五次,每个路线之间与其他排队者轮换。网站画质较低,分数来自实测仿真状态。
每个账户每项任务每天可提交两次,在韩国时间 00:00(UTC+9)重置。页面显示当前任务剩余额度。任何路线评分前取消不计数;已有评分路线的失败或取消计数。重试已接受请求不额外消耗次数。本地练习不使用服务器额度。
页面显示队列位置和 2 / 5 等进度。120–300 秒是仿真时间:速度 0.15× 时,300 秒约需实际 33 分钟。每个路线最多允许 60 分钟评分,加上有界准备和保存时间。五次路线加排队可能持续数小时。完成邮件含分数和链接,需登录查看;也可检查垃圾邮件或网站保存结果。
服务器故障会自动将同一提交放回队列,保留已保存路线,从中断路线重试,无需重新上传或额外消耗每日次数。重试从 30 秒后开始,持续故障时退避最多 15 分钟。结果显示下次可重试时间、最近错误及时间、重试次数和支持邮箱,恢复后仍保留。联系时提供提交编号。Python 错误或无效控制命令需要修改代码后重新提交。
5. 查看结果并改进
- 在我的提交点击查看结果。
- 选择一次评估,用播放记录和时间滑块检查路径、目标、距离、时间、误差、状态和五次总分。程序输出显示
print()和错误。 - 下载结果保存 JSON,在 VS Code 查看
report中的completion、position_rms_m、heading_rms_rad、collision_proxies。 - 修改一处,保存后提交新版本。
完成五次的提交可进入对应规则版本的排行榜。其他规则的结果链接仍可访问,但不进入当前排名。若排队或运行时规则变化,提交会停止,并在结果和邮件解释原因。保留已有记录,请按现行规则重新提交。
失败和取消保留诊断,不替换已完成排名。取消停止排队或运行中的提交。替换适用于尚无评分的排队提交;新提交被接受前,旧提交继续排队。若取消在最终分数保存前被接受,已完成路线仍保存,但整次提交不计入排名。
出错时
- 上传没有响应:先检查提交列表,服务器可能已在断线前接受。
- 邮箱未验证:从登录窗口重发验证邮件并点击按钮。需要服务器权限:联系组织者。
- ZIP 被拒绝:根目录放
main.py,只含 Python 源码,不含.venv;检查路径和大小。 - 任务不匹配:请选择下载的示例旁列出的任务。
- 程序失败:查看输出,在 VS Code 修正并提交新版本。
- 服务器无法启动程序:等待自动重试。查看输出,持续失败时附提交编号联系支持。未启动程序的路线不计分。
- 命令被拒绝:检查格式、限制和时序。仿真器未就绪或服务器会话丢失会自动重试;watchdog、命令过期、格式或限值错误会终止提交,需要修正。
- 评估连接中断:服务器连接故障自动重试;同时检查是否还有程序自身错误。已完成路线可下载,未完成提交没有最终分数或排名。
- 等待自己的会话:结束个人网页工作区。已有十二个待处理提交:等待完成或取消一个。
- 租约或实际时间错误:已完成路线保留。评估会话丢失或评分实际时限会自动重试。参与者 watchdog、命令过期属于终止错误,请检查命令间隔。
- 没有邮件:先看网页结果;邮件服务故障时会重试发送。
- 评估服务或世界准备失败:等待自动重试;记录、最近错误和支持信息保留。持续故障时联系支持。未完成提交没有排名。
- 无法验证海流、波浪或物理读回:中断路线不计分并自动重试,保留已完成记录及具体错误。
- 服务器控制处理停滞:原生回调超过 0.75 秒停止时,安全停止推进,使中断路线无效并自动重试同一提交。记录、错误和联系方式保留。服务器回调正常时,参与者命令 watchdog 仍是终止性控制器错误。
ZIP 文件名
文件和目录名称须保持大小写一致:main.py 与 MAIN.py 不能共存,同一路径不能同时是文件和目录。避免 Windows 设备名(如 CON.py)、保留字符,以及以点或空格结尾的目录名。每个文件或目录名称须在 255 个 UTF-8 字节以内,非 ASCII 字符可能占多个字节。缩短或更名后更新 import,再创建 ZIP。被拒绝的上传不消耗额度,也不修改待替换提交。
在安装版练习同一任务
- 按安装打开应用,以已验证账户登录。
- 在工作区 → 练习场 → 准备竞赛场地创建共同场地,无需下载地图。
- 在车辆 → 自主航行挑战·可选选择任务和评估条件 1–5,自动选取对应布局种子。
- 保持 ROS 2 直接控制,进入确认 → 启动生成世界,等待机器人就绪。
- 从启动器创建 Python 项目,按控制桌面版工作区在 VS Code 打开,保存
main.py。 - 在车辆面板任务卡先点击开始评分,再运行代码。海流与评分计时同时启动。
- 在准备好的终端执行:
python main.py
用 Ctrl+C 停止,导出分数和路径,下次试验前重启世界。尝试五个条件后再正式上传。练习 JSON 包含 seed、执行的 course(目标、障碍、容差和海流启用时刻)、测量 trace 和评分 report。
如果显示启动状态未确认,先检查世界和进度再重试;请求可能已被接受。一个世界同一时间只能启动一个评估;其他标签已请求评分时,先查看任务卡。
场地、起点、布局、风、海流和规则与网站对应条件一致。本地分数仅用于练习,实际速度和浮点结果可能随电脑变化。物理目标 1×,步长 10 ms。普通应用的停止输入在运行中记录原因并中断,评分结束后则等待保存并保留完成分数。导出后用新世界再试。Dev 应用提供不计分的开发练习;正式分数通过网站提交获得。
用 ROS 读取 WAM-V LiDAR 和相机
准备场地,选择 WAM-V → 避开浮标并靠泊 (surface_slalom) → 条件 1。启用前向相机与 2D LiDAR,保持 ROS 2 直接控制并启动世界。等待实时数据,检查传感器时不要开始评分。此任务有四个黑色障碍浮标;surface_gates 使用红绿门浮标。自由探索的两个浮标示例是另一种布局。
使用 CLI 准备项目
CLI 是用文字命令操作同一应用。使用普通终端和新项目目录;ros init 不会覆盖已有文件。
Windows — PowerShell:
$app = Join-Path $env:LOCALAPPDATA "Programs/WWW-POSIM/WWW-POSIM.exe"
$project = Join-Path ([Environment]::GetFolderPath('MyDocuments')) "wamv-sensors"
& $app ros init $project
& $app ros connect --workspace $project
& $app ros shell --workspace $project
Mac — 终端:
app=/Applications/WWW-POSIM.app/Contents/MacOS/WWW-POSIM
project="$HOME/Documents/wamv-sensors"
"$app" ros init "$project"
"$app" ros connect --workspace "$project"
"$app" ros shell --workspace "$project"
Ubuntu — 终端:
project="$HOME/wamv-sensors"
www-posim ros init "$project"
www-posim ros connect --workspace "$project"
www-posim ros shell --workspace "$project"
应用准备共享 ROS 中继:Windows/Linux 使用控制容器,Mac 使用附带原生环境。在打开的 shell 执行:
ros2 topic list -t
ros2 topic echo /vehicle/sensors/lidar_2d --once --field header
ros2 topic echo /vehicle/sensors/camera/compressed --once --field format
生成世界发布 /vehicle/sensors/lidar_2d 和 /vehicle/sensors/camera/compressed。其他世界可能使用 /model/wamv/scan、/model/wamv/camera/compressed 等名称。按 sensor_msgs/msg/LaserScan 和 sensor_msgs/msg/CompressedImage 类型选择。第二条命令输出时间和坐标系,第三条输出 jpeg;--once 收到一条消息后结束。列出话题不代表已收到数据。输入 exit 返回原终端。
保存和绘制实测数据
将 wamv_sensors.py 保存到项目。它使用已准备的 rclpy、标准消息、Matplotlib 和 Pillow,先在 10 秒内按类型发现话题,再最多等 60 秒获取新鲜数据对。缺少传感器或数据时返回含恢复说明的错误。多个传感器时添加 --camera-topic TOPIC 或 --scan-topic TOPIC;选择会打印并写入 JSON。
订阅使用中继的 Reliable QoS:
qos = QoSProfile(depth=10, reliability=ReliabilityPolicy.RELIABLE,
                 durability=DurabilityPolicy.VOLATILE)
node.create_subscription(LaserScan, topics["scan"], scan_callback, qos)
node.create_subscription(CompressedImage, topics["camera"],
                         camera_callback, qos)
LaserScan.ranges 单位为米。对索引 i 计算 angle_min + i * angle_increment,再计算 x = range * cos(angle)、y = range * sin(angle)。忽略无效和超量程点,聚合相邻近点并用圆包围小候选组。将 CompressedImage.data 解码为 JPEG,与 LiDAR 图并排显示。
在原终端运行,Windows:
& $app ros run (Join-Path $project "wamv_sensors.py")
Mac:
"$app" ros run "$project/wamv_sensors.py"
Ubuntu:
www-posim ros run "$project/wamv_sensors.py"
wamv-results 包含 wamv-lidar-camera.png、原始 wamv-camera.jpg 和记录距离、坐标系、时间、消息数量、候选圆的 wamv-sensor-data.json。Docker 路径 /workspace/wamv-results 对应宿主项目目录。直接保存图像,无需图形显示服务器。
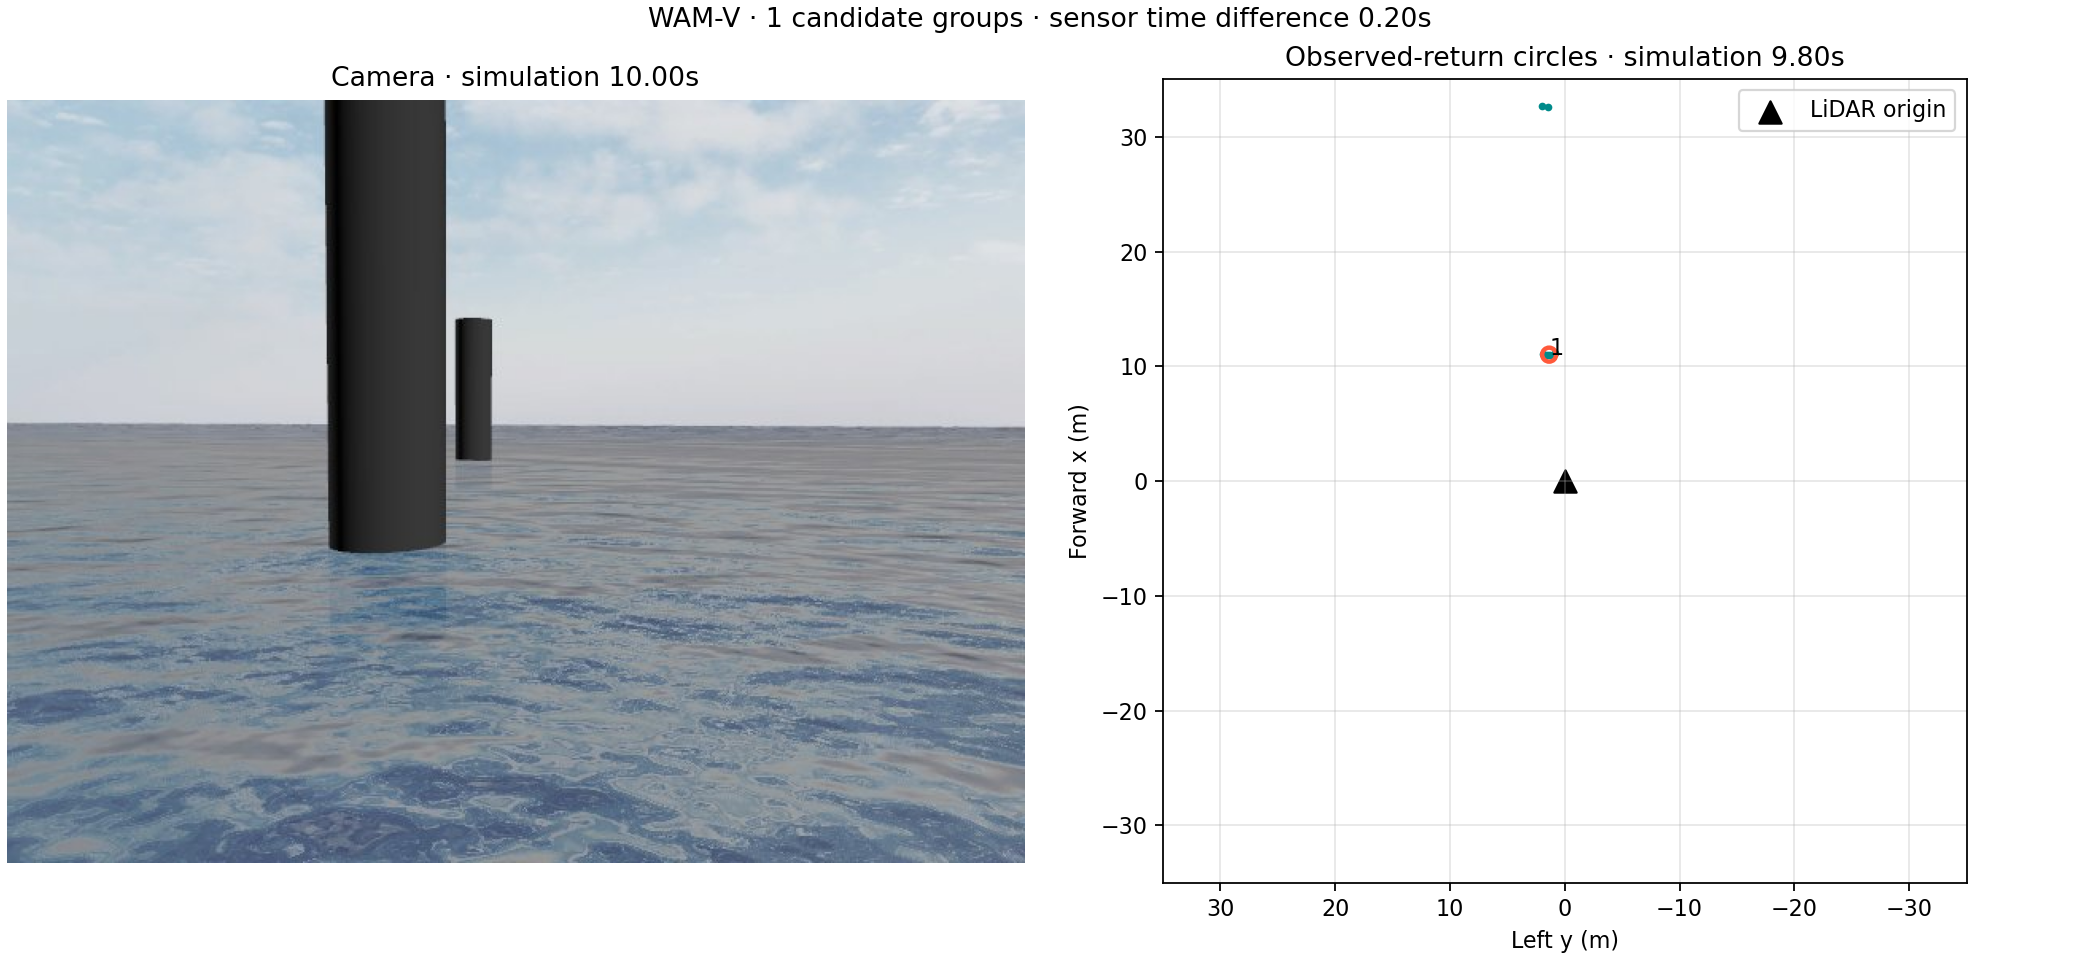
左侧为收到的相机图,右侧为 LiDAR 坐标:前向 x 朝上,左向 y 朝左。传感器原点不同,圆没有投影到相机图。绘制整个量程内的有效回波;聚类范围 35 m、至少 3 点、半径最多 2 m、余量 0.1 m,这些是绘图启发式参数,不是实测浮标尺寸。遮挡、稀疏点和时间差可能漏检。图中一个候选不代表检测所有浮标,也不是避障控制器。从 使用 Python 会话接口继续设计自己的控制器。
结束练习
该脚本不发送推进命令。在原终端停止共享中继:
# Windows
& $app ros stop
# Mac
"$app" ros stop
# Ubuntu
www-posim ros stop
关闭应用结束本地世界。传感器接收失败时先停止,检查世界和中继日志,参阅 常见问题。
进阶:接口和限制
ZIP 支持包和相对 import;解压源码限 4 MiB、100 文件,UTF-8。服务器提供 Session SDK、标准 Python、NumPy、SciPy、PyYAML 和 ROS,不安装任意 requirements 依赖。禁用网络和源码目录写入,临时文件放 /tmp。控制容器限 1 CPU 核、512 MiB、进程和线程总计 64,与本地 ROS 中继共享。
最多 12 个待处理提交,每小时 10 次(不含未评分取消),每账户 50 MiB代码存储。挑战评估不消耗个人网页工作区时长;关闭个人会话不会取消已接受代码,需用取消按钮。
sim.profile['mission'] 包含 task、targets、home 和时序;sim.topics 列出车辆传感器。sim.latest(topic) 对旧数据报错,不会静默返回。中继允许同时读取四个元数据请求,传感器和命令继续传输。读取不续订控制租约,须在 0.75 秒 watchdog窗口内发送推进命令。
一次运行一个控制器。SDK 在有界命令间等待服务器释放确认。遇到 controller_busy 先停另一个控制器;参阅 控制 BlueROV 推力。WAM-V 前向 ±1.5 m/s、偏航 ±0.5 rad/s;推进力 WAM-V 2 × ±200 N,BlueROV2 6 × ±50 N。水下任务需要深度控制。ROS 节点获得 WWW_POSIM_PROFILE、临时路线 JSON 和域 76的本地中继。
服务器先开始评分再启动 main.py;打印声称的分数不能得分。参阅任务、分数与排名。