 WWW-POSIM v0.6.16
基于物理模型的声呐预览
声呐模拟水下场景的回波,并按距离和方位显示强度。本页图像来自采用专用配置的探索性实验。复现时需要匹配的声学提供程序与传感器设置。
运行环境与传感器选择
在工作区 → 自定义世界中打开载具编辑器,检查前视多波束是否可用。需要提供程序表示宿主机需要兼容的声学插件。可用时选择该传感器,保存安装位姿和频率,再使用该载具启动世界。话题与坐标系遵循保存的传感器清单。
原生安装包可以包含与所选引擎匹配的已验证提供程序。如果提供程序缺失或验证失败,多波束仍不可用;不使用该传感器的载具仍可启动。原生声呐还要求组合后的场景中有摄像机。安装版工作区通常提供观察摄像机,因此机器人传感器仅选声呐时,不需要额外增加机器人摄像机。使用原生声呐的自定义场景,如果既没有观察摄像机也没有普通摄像机,会在 Gazebo 启动前被拒绝。提供程序可用性与任务就绪状态及控制验证是不同的条件。
多波束图像、单波束Ping距离、DVL速度和SLAM地图是不同输出。参阅自定义传感器和POSIM声呐文档。比较录像不能证明每个安装包都具备全部声呐或SLAM功能。
声学处理目录
- 射线几何 → 距离与表面法线
Gazebo在水平和垂直扇区内采样场景。安装位姿、角度采样和可见性掩码决定哪些表面参与计算。
- 散射 → 复数频率响应
点散射模型结合距离、表面方向、反射率、传播衰减与相位,随机项产生散斑。
- 波束校正 → 距离变换
校正混合频率响应,配置的频域窗与FFT生成距离样本。距离单元须与变换长度及声速、带宽标定一致。
- 原始声学观测 → 显示
发布距离/波束强度及元数据,再应用显示增益与扇形投影。射线几何点是独立输出。
| 技术 | 实现与解释 |
|---|---|
| 几何采样 | Gazebo射线渲染和提供程序的球面射线几何。应用适配器由有效邻域点估计法线。场景几何和采样密度限制细节,RGB照明不是声学反射率。 |
| 点散射 | 表面反射率/方向、双程传播衰减和各频率相位构成复数回波。这是具有物理依据的近似,不求解完整声波方程。 |
| WGPU后向散射 | Rust执行WGSL计算内核,完成累积、定点转浮点、波束校正矩阵乘法、FFT和回读。可使用兼容的NVIDIA及其他适配器;是否可用及吞吐量取决于驱动和图形环境。 |
| 频率与距离处理 | 加窗控制距离旁瓣。WGPU支持精确变换长度,包括用于非二次幂大小的Bluestein路径。像素数本身不决定独立距离分辨率,应保留频率采样、带宽、声速和距离单元元数据。 |
| 显示 | 使用增益、色图和距离/方位图或米制扇形投影。比较目标时保存原始强度与显示参数;亮度本身不是经过标定的目标强度。 |
| 几何点云 | 射线交点可桥接为PointCloud2用于几何调试。它既不是重建的声学检测点,也不是SLAM地图。 |
计算后端与参数
提供程序支持auto、wgpu、cuda和cpu。auto依次尝试CUDA、WGPU、CPU。显式选择GPU必须初始化成功。WGPU在原生macOS上使用Metal,在Linux上使用Vulkan;CPU路径在处理器上执行声学计算。所有路径都需要Gazebo渲染来采样场景。Mac上的Linux容器不会自动获得原生Metal访问能力。
| 参数 | 作用 |
|---|---|
| 水平波束、垂直射线、角度限制 | 设置扇区覆盖与角度采样。增加垂直射线可更密集地采样俯仰方向,但二维强度图仍会合并这些贡献。 |
sonarFreq、bandwidth、soundSpeed |
载频与带宽单位Hz,假定声速单位m/s,控制传播和距离计算。 |
射线min/max、maxDistance |
几何采样范围与声学处理范围必须一致。 |
raySkips |
减少参与声学计算的射线,在采样密度与计算开销之间取舍。 |
sourceLevel、反射率、衰减 |
定义声源与场景贡献;解释为某个真实仪器前需标定。 |
| 频域窗 | 对频谱加权以控制旁瓣,属于需要保留的处理配置。 |
sensorGain、显示模式 |
改变外观,比较导出图像时应记录。 |
update_rate、日志 |
请求测量频率和诊断记录,不保证实际达到该Hz。 |
frameName、话题、可见性掩码 |
定义观测坐标系、消息通路和参与计算的场景几何。 |
传感器模型与参数列出应用初始扇区、频率和量程。应同时记录编译时支持的后端和运行时实际选择。提供程序日志会报告选中的后端;仓库存在或GPU品牌本身不能证明传感器已经工作。
提供程序实现包含C++ Gazebo传感器和Rust/WGPU库。WWW-POSIM增加模型组装、兼容性检查及几何、加窗和显示适配。基础POSIM与可选提供程序可能使用不同修订版。
解读观测
marine_acoustic_msgs/ProjectedSonarImage携带原始声学观测,sensor_msgs/Image为其显示形式。由于斜距随方位变化,直墙在距离/方位图中可能显示为弧线;米制扇形使用另一种投影。两种二维视图都不能唯一解出垂直扇区内的高度。安装姿态、海底回波、法线估计和类似多径的伪影也会影响外观。
请一起保存场景、最终传感器SDF、提供程序/后端、采样时间、载具位姿、原始观测及增益/窗设置。下面的受控移除比较用于说明回波变化,不能确定一般检测性能。
三个物体及其回波
BlueROV2在水下保持位置,三个物理物体被依次移除。参考相机安装在声呐旁,海底和其他背景几何保持不变。
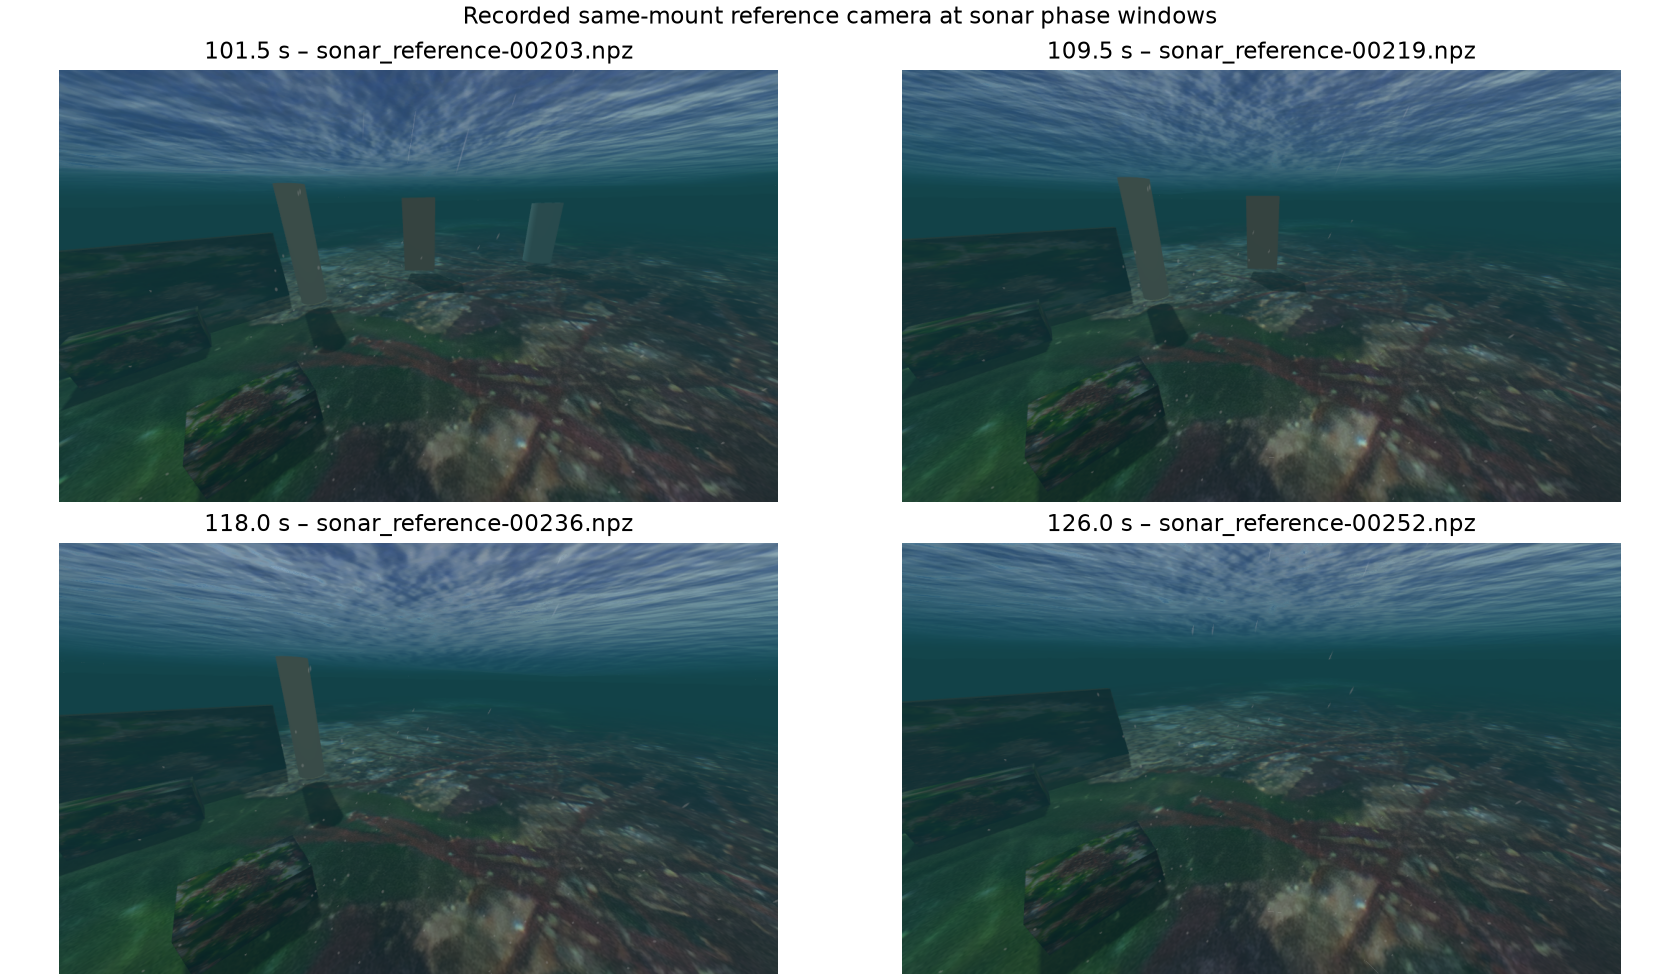
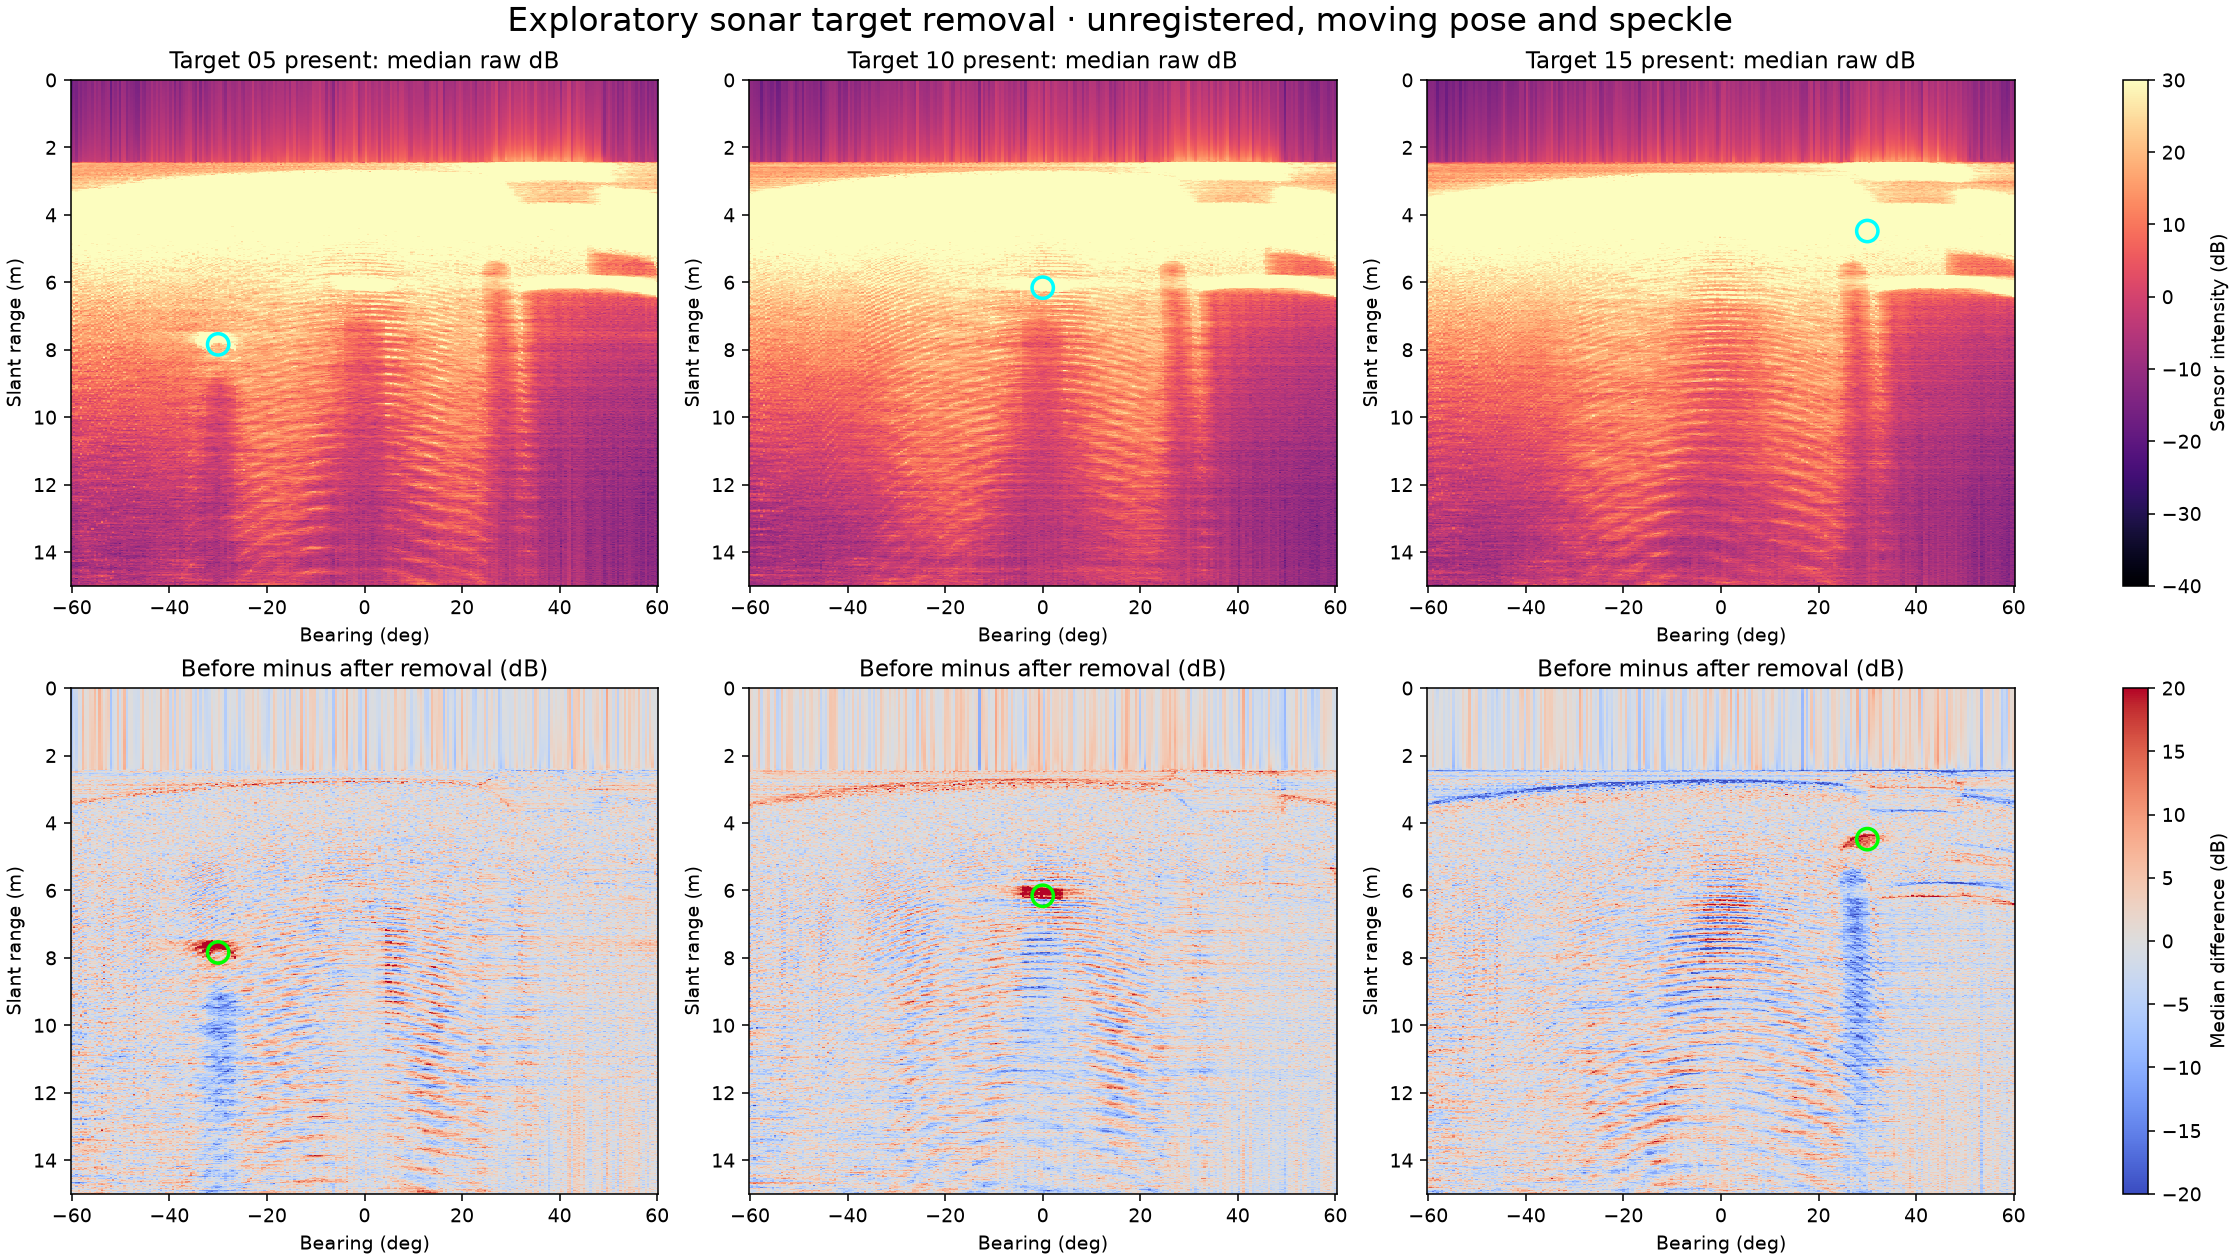
横轴为方位角,单位度;纵轴为斜距,单位m。下方暖色表示移除前的中位回波更强。每幅图使用一个较短的记录窗口。标称位置附近的变化与移除操作一致,但海底、位姿变化、散斑和处理伪影也有影响。仅凭该实验无法唯一识别每个回波或确定检测精度。
录像采用自定义60°垂直扇区、向下倾斜20°、0~15 m显示范围,并关闭水面反射。这些是实验专用设置,与通常配置不同。载具虽保持位置,仍有轻微移动;比较没有配准到固定姿态。