 WWW-POSIM v0.6.16
地形生成流程与算法
数值高程和水深决定地形形状。OpenStreetMap 提供陆地掩膜,Sentinel-2 提供陆地颜色。几何、海岸线与影像各司其职。
处理流程
- 1. 目标区域 → 米制网格
以 WGS 84 中心点建立局部方位等距投影(AEQD)。采样 N × N 个点,x 向东、y 向北、z 向上。网格间距 = 宽度 / (N − 1)。
- 2. 高程与水深
以 GEBCO 为基础插值,陆地补充 GLO-30。逐个水域顶点选择有效的区域水深:优先使用获授权的 Cesium 数值数据,再按原始网格间距选择其他来源。
- 3. OSM 陆地多边形
读取 OSM 衍生的 Shapefile,检查 EPSG:4326,裁剪为 0.05° 图集单元,合并多边形并保存 land.json。海岸线不从卫星图像颜色推断。
- 4. 经验证的卫星图集
通过 STAC 查询近期 Sentinel-2 L2A 影像。检查 RGB 和场景分类,仅接受局部无效像元占比不超过 5% 的影像,其中包括云和云影。记录获取时间与哈希值。
- 5. 将海岸线应用于数值地形
Shapely 判断顶点是否位于陆地多边形内。陆地使用有限的 GLO-30 高程,水域使用有数据支持的水深。沿岸修正要求附近存在实测水深。不完整的候选数据被拒绝,并记录替代来源。
- 6. 碰撞与显示网格
对采样网格进行三角剖分,生成碰撞几何;另生成完整和简化的显示网格,保留边界及沿岸过渡。用 UV 坐标铺设陆地影像,在海底重复铺设沙地纹理。动态水面单独渲染。
- 7. 验证、保存并就绪
导出 SDF、网格、数组和来源信息,再运行 gz sdf -k。含陆地的自动生成区域等待影像验证通过。完整资源进入缓存,失败则显示错误。取消会终止任务并清理未完成的数据。
- 8. 移动、LOD 与覆盖范围
按需加载世界根据载具所在瓦片选择显示细节。提前准备后续瓦片、验证碰撞几何并替换显示网格。完整碰撞网格保持不变,返回时复用已保存的几何。
LOD:保留载具附近的细节
细节层次(LOD)用于简化远处的显示几何。按需加载世界依据载具所在瓦片调整 LOD,与相机缩放无关。陆地与海底都适用。
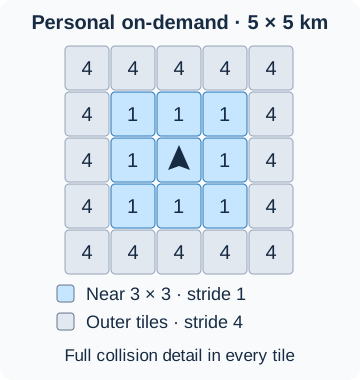
| 范围 | 方法 |
|---|---|
| 近处 | 3×3 瓦片,显示步长 1,使用每个数值顶点。 |
| 远处 | 步长 4,内部每轴每四点选一点;保留所有边界点及海岸、浅水过渡单元。再用 Delaunay 三角剖分连接,因此不是均匀的 33×33 网格,三角形数量也不一定恰好减少为十六分之一。 |
| 纹理 | 远处陆地和浅水纹理的宽、高分别降至四分之一,最小 32 像素。所有瓦片共享重复铺设的海底纹理。 |
| 移动 | 进入新瓦片时,中央区域随载具移动。接近的瓦片增加细节,远离但仍驻留的瓦片降低细节。 |
| 物理与路线 | 完整数值数据和碰撞网格不变。共享边界采样避免不同细节层次之间出现缝隙。 |
依赖渲染的传感器会观测所选显示网格。保留完整碰撞网格并不保证两种 LOD 的远处图像完全相同。检查目标时,应将其保持在高细节区域内,并查看实际传感器输出。
替换期间,旧显示对象会保留到新对象被确认。如果确认超时,但近期原生位姿仍能确认旧对象存在,就保留原细节层次,30 秒后重试。失败的候选对象会先删除,并确认已消失,再进行下一次尝试。清理失败仍按错误处理。
新瓦片的碰撞几何只创建一次。显示确认最多尝试三次。只有通过显示、水深和接触检查,瓦片才会被接纳;覆盖不足时载具继续等待。
地形模式
| 模式 | 网格与显示策略 |
|---|---|
| 固定自定义区域 | 1×1 km,513×513 个采样点,约 1.95 m 间距。没有随载具移动的 LOD。 |
| 预生成 KMOU、纽约、香港 | 中央均为 513×513 点:KMOU 为 1×1 km,另外两处为 2×2 km。周边 6×6 km 使用独立实测网格、完整碰撞几何和固定简化显示。KMOU 还有中央过渡环带。接近这些外围区域时不会自动恢复更高显示细节。 |
| 个人按需加载世界 | 1 km 瓦片,129×129 点,间距 7.8125 m。要求覆盖 5×5,中央 3×3 步长为 1,外圈为 4。 |
| LIVE | 要求覆盖 7×7,中央高细节区域同样是 3×3。近期使用或预加载的瓦片可能使实际驻留范围更大。 |
LOD 自动调整,没有手动滑块。准备与使用方法见生成目标区域的地形和LIVE 全球航行。
地理空间技术
| 技术 | 输入、方法与输出 |
|---|---|
| 局部投影 | PyProj 将 WGS 84 转换为以目标区域为中心的 AEQD,始终以经度为第一轴。浮动原点保持当前坐标一致。输出米制 x/y 及记录的基准,与经纬度和 FCU 原点不同。 |
| 栅格采样 | SciPy 将 GEBCO 子区域和陆地高程插值至目标网格。轴与 NoData 由元数据决定。输出间距、原始分辨率和测量精度是不同概念。 |
| 区域数据选择 | 获授权的 Cesium 数值数据优先。其他来源按原始网格间距排序,逐个有效水域顶点采用,并保留顶点级来源 ID。仅有影像访问权限不代表能获得数值水深。 |
| 沿岸数据支撑 | 对粗分辨率数据误判为陆地的水域单元,使用附近实测水深、LinearNDInterpolator 及 cKDTree 检查进行重建。最近邻回退限于 1.5 km,KHOA 要求 225 m 以内。不凭空填入固定水深。 |
| 陆地掩膜 | Shapely 合并 OSM 多边形,进行点面关系及有限高程检查。颜色不决定可航行性。 |
| 影像 | STAC 选择、场景分类、Rasterio 重投影及独立质量验证。保存获取时间和来源信息。香港预生成区域使用注明来源的航空照片。 |
| 几何 | 三角化碰撞网格,陆地、浅水与海底采用独立材质。LOD 保留边界和海岸。输出 SDF、网格和纹理,分别控制物理与显示负荷。 |
下载与缓存完整性
沿岸单元在复用前检查更新时间和校验和。缓存完整时无需准备全球海岸线归档;缺失或无效的单元触发更新。
GEBCO 子集使用 SQLite 索引。文件大小或修改时间变化时更新条目,并根据 URL、原始文件 SHA-256 和坐标轴重新验证候选。索引不可用时改为扫描并验证缓存。
区域下载先写入临时文件。若有 Content-Length,收到的字节数必须一致。KHOA NetCDF 必须准确包含 Lat、Lon、MSL,数组非空且末尾元素可读取。通过验证后才写入持久缓存。被拒绝的已有文件会保留用于诊断。
- KHOA BADA2024 上限:400 MiB。
- 时间预算:180 秒,每次最多读取 256 KiB,读取前后检查。
- 套接字无活动超时:20 秒。等待响应头或阻塞读取可能耗尽这段时间,因此预算并非严格的总实际耗时上限。
地形物理接触检查
WWW-POSIM 使用朝下的 RGBD 相机和临时测试球体检查每个已加载的地形块。相机测量渲染地形的深度。Gazebo 将球体落到碰撞网格上,并根据新的位姿测量确认接触后,才将该地形块认定为可用区域。
- 球体: 半径 0.25 m、质量 10 kg,放置在采样地形面上方 1 m 处,检查后删除。
- 接触判定: 计算球心到附近三角形网格面和边的有符号最短距离,以反映斜坡几何。
- 通过条件: 至少有 8 个不同的位姿测量,最后 5 个测量到表面的距离均为 0.1~0.6 m。穿透超过 0.15 m、未接触、位姿过时或球体删除失败时,拒绝该地形块。
- 检查范围: 确认一个地点的地形放置和物理接触。不保证所有三角形、高程源数据的精度或整条航线的安全性。航线的余裕水深另行检查。
文件与可复现性
| 文件 | 用途 |
|---|---|
projected.npz 及元数据 |
带坐标基准的 x/y/高程数组,用于与航迹和测量值比较。 |
manifest.json 及来源信息 |
边界、采样、来源选择、哈希,以及兼容的引擎与库标识。缓存仅适用于对应组合。 |
| SDF 与碰撞网格 | 实际接触面及世界组成,截图无法替代。 |
| 显示网格、纹理、LOD | 复现渲染和视觉传感器,与碰撞精度分开评估。 |
WWW-POSIM 围绕 POSIM-Terrain 管理生成、预加载、驻留和替换。继续移动前必须确认碰撞几何。资源就绪、物理瓦片加载完成、当前图像可见是不同状态。
所选 POSIM-Terrain 版本由 terrain.py、terrain_sources.py、bathymetry.py、coastal_detail.py、floating_origin.py 和 seabed_visual.py 实现相关处理。来源见 manifest.json 与 source-providers.json。
预生成地形与影像
| 地形 | 中心:纬度、经度 | 影像 |
|---|---|---|
| KMOU waterfront | 35.077175, 129.085815 | Sentinel-2 |
| 纽约港 | 40.70044, −74.004885 | NYC OTI,2024 年 |
| 香港港 | 22.2899, 114.168169 | Lands Department,2018 年 10 月/2019 年 1 月 |
各中央区域都有 513×513 个采样点;2 km 范围对应约 3.91 m 间距。周边 6×6 km 由 3×3 块 2 km 瓦片组成,采用实测高程、水深和简化显示。KMOU 另有过渡环带。WAM-V 演示使用同一香港地形。
纽约和香港的中央纹理为 4096×4096,约 49 cm/像素。原始影像分辨率分别为 6 英寸和 20 cm。更清晰的图像不会提高水深精度。自动生成使用 Sentinel-2。
纽约影像遵循 NYC OTI 的 CC BY 4.0。香港影像来自香港特别行政区政府地政总署/CSDI 门户,图幅 T11-SW-B,于 2023 年发布。影像经过裁剪、重投影和重采样,来源说明随下载提供。
含陆地的自动世界会等待影像验证。获取失败时,请恢复访问后重试。已保存但没有影像的区域需要重新生成。纯水域无需陆地图像也可完成。Browser 与 Gazebo 共用陆地颜色,不改变碰撞几何。练习使用各自的平面场地。
就绪、取消与重试
下载显示文件名、已接收量与总量、百分比和速度。总量未知时显示已接收量与速度。停止会终止任务和下载,已完整获取的源文件仍可复用。
下载后的预生成区域保持可用。“就绪”描述的是资源状态;启动后还应确认近期位置与传感器数据。缺失文件或引擎不兼容时,按提示下载或重新生成。选择已保存区域并启动对应世界,才能看到它。
在应用中使用停止,网页准备阶段使用取消。等待清理结束后再重试或切换世界。准备任务、服务器名额和运行中的世界分别管理。若看不到海岸,请缩小世界视图,打开地图并检查海底及地图叠加层。
数据来源与显示效果
| 来源 | 作用 |
|---|---|
| Cesium World Bathymetry | 配置了获许可的数值访问后优先使用。 |
| Copernicus Marine | 详细的区域沿岸水深。 |
| EMODnet | 区域水深,主要覆盖欧洲。 |
| KHOA | 可选的韩国水深数据。 |
| GEBCO | 全球高程与水深的基础及回退来源。 |
| Copernicus GLO-30 | 沿岸陆地高程。 |
| OpenStreetMap | 陆地与水域边界。 |
| Sentinel-2 RGB | 陆地颜色,标称分辨率 10 m。 |
覆盖范围和访问条件见 Cesium、Copernicus Marine、EMODnet 和 GEBCO。界面会标明实际使用的数据源。
经验证的海岸线和晴空影像用于细化地形。陆地采用 GLO-30,水域采用有测量支撑的水深。修正后的高程共同用于渲染、碰撞、传感器和路线。水深未知区域不参与路线规划;无法有效细化时继续使用可用的数值来源。
影像可独立于沿岸细化应用。启动时验证可用图像,完整缓存存放在 data/providers。按需扩展时会在后台重试缺失图像,验证后显示,不改变数值地形或碰撞几何。
- 世界/载具、Gazebo 地图和传感器显示陆地颜色与沙地。
- Browser 地图可叠加 OpenFreeMap;检查地形纹理时应关闭叠加层。小地图使用 OpenFreeMap。
- 仅含陆地的瓦片分配陆地图像,所有瓦片共享重复的沙地纹理。
- 网格与等高线是视觉辅助,初始关闭。
- 露出水面的陆地上,蓝色/青色像素会在保留亮度的情况下调整为绿色。
- 平均水面附近的 −1.0 至 +0.5 m 区间混入深蓝灰色,零点最强,向两端减弱。
按需世界从 1×1 km 开始,准备邻近瓦片直至满足覆盖要求。近期瓦片会保留,实体依次添加或移除,缺失瓦片继续重试。进入没有经验证碰撞几何或传感器覆盖的区域前,会暂停控制指令。边界共享采样,返回时重新加载保存的几何。固定区域仍为 513×513 点。LIVE 沿岸距离见LIVE 全球航行。
海底沙地与线条
沙地初始开启,线条初始关闭。可在场景 → 场景渲染 → 水下外观中修改,对 Gazebo 和彩色相机生效。
沙地使用 Rob Tuytel 的 Aerial Beach 01,许可为 CC0。2K 颜色、法线与粗糙度贴图每 30 m 重复。这是可离线使用的通用沙地外观;几何和水深由数值高程决定。
源数据分辨率、网格间距、LOD 和图像分辨率不同。更细的网格无法补出缺失测量,狭窄的沿岸地形仍可能无法分辨。
生成目标区域的地形 · 路径规划与控制算法 · 仿真、渲染与传感器架构
生成海底材质图集
下载并解压生成器与材质ZIP。也可单独下载Python脚本。需要Python 3.10或更高版本、NumPy和Pillow。在解压后的目录运行以下命令。
python -m pip install numpy pillow
python generate_seabed_materials.py --materials materials --output output --bounds -3000 -3000 3000 3000 --seed 321 --region-m 240 --detail-m 4 --size 1024 --green-zones materials/kmou-green-zones.json
生成器在世界坐标中混合八种材质:红色植被、密集红色与绿色植被、蓝色海底,以及混合、白色和黑色岩石。使用相同seed可使独立生成的相邻区域保持连续分布。这些是合成颜色纹理,不会增加植物高度、岩石几何、碰撞体或实测水深。
示例以1024 × 1024像素覆盖6 × 6 km,约为5.86 m/像素。这是总览分辨率,无法分辨细小植被和石块。bounds使用向东、向北的局部米制坐标,而非经纬度。图像顶行对应最大的北向坐标。
新输出目录包含albedo.png和记录范围、设置及哈希的manifest.json。已有目录会被拒绝。--tile-m可划分区域,此时--size表示每块瓦片的像素尺寸。全部瓦片默认上限为67,108,864像素。超出时缩小范围或降低分辨率,或检查内存和存储空间后明确设置--max-total-pixels。失败输出会留下INCOMPLETE.txt。
指定--green-zones materials/kmou-green-zones.json后,新增的深海绿色材质集中在KMOU三艘沉船的占地范围周围。JSON为每个区域定义局部x/y、core_m、fade_m和strength。未指定时,独立生成器不会推断沉船位置。--region-m 240形成较大的主导区域,在边界混合相邻材质,避免细碎彩色拼贴。复现时请同时保留生成器版本、输入哈希和seed。
绿色为主的周边是研究RGB识别困难场景的视觉设计,并不证明声纳性能。物体几何和声纳设置是独立因素,需要比较实际相机与声纳观测。
