 WWW-POSIM v0.6.16
物理モデルによるソナーのプレビュー
水中シーンからのエコーをシミュレーションし、距離と方位角ごとの強度を表示します。このページの画像は、専用のセンサー構成で記録した探索的な実験です。再現には対応する音響プロバイダーと同じ設定が必要です。
利用環境とセンサー選択
ワークスペース → カスタムワールドで機体編集を開き、前方マルチビームの利用可否を確認します。プロバイダーが必要は、ホストに互換性のある音響プラグインが必要な状態です。利用可能なら選択し、取付位置・姿勢と周波数を保存して、その機体でワールドを起動します。トピックとフレームは保存済みマニフェストに従います。
ネイティブパッケージには、選択したエンジンに対応する検証済みプロバイダーを含めることができます。プロバイダーがない場合や検証に失敗した場合、マルチビームは利用できませんが、使用しない機体は起動できます。ネイティブソナーには、構成後のシーン内にカメラも必要です。インストール版ワークスペースは通常、観測用カメラを提供するため、ロボットのセンサーをソナーだけにしてもロボットカメラの追加は不要です。ネイティブソナーを使うカスタムシーンに観測用カメラも通常のカメラもない場合は、Gazeboの起動前に拒否されます。プロバイダーの利用可否は、ミッションの準備状態や制御検証とは別です。
マルチビーム画像、Ping距離、DVL速度、SLAM地図は別の出力です。センサーをカスタマイズとPOSIMソナー文書を参照してください。この比較映像だけで、すべてのインストール版に全ソナー・SLAM機能があるとは判断できません。
音響処理
- レイ形状 → 距離と面法線
Gazeboが水平・垂直ファン内のシーンをサンプリングします。取付姿勢、角度間隔、可視マスクが寄与する面を決めます。
- 散乱 → 複素周波数応答
点散乱モデルが距離、面の向き、反射率、伝搬減衰、位相を組み合わせます。確率項によってスペックルが生じます。
- ビーム補正 → 距離変換
補正で周波数応答を混合し、窓関数とFFTで距離サンプルを生成します。距離ビンは変換長、音速、帯域幅の校正と一致させます。
- 音響観測 → 表示
距離・ビーム別の強度とメタデータを発行し、表示ゲインとファン投影を適用します。レイの幾何学的な点は独立した出力です。
| 技術 | 実装と解釈 |
|---|---|
| 幾何サンプリング | Gazeboのレイ描画とプロバイダーの球面レイ配置を使用。アダプターは有効近傍点から法線を推定します。形状とサンプリング密度が細部を制限し、RGB照明は音響反射率とは異なります。 |
| 点散乱 | 面の反射率・向き、往復伝搬減衰、周波数ごとの位相から複素応答を計算します。物理に基づく近似で、シーン全体の完全な音響波動方程式は解きません。 |
| WGPU後方散乱 | RustからWGSL計算カーネルを実行し、散乱蓄積、固定小数点から浮動小数点への変換、ビーム補正行列、FFT、読み戻しを行います。対応するNVIDIA以外のGPUも使えますが、ドライバーと描画環境に依存します。 |
| 周波数・距離処理 | 窓関数で距離サイドローブを調整します。WGPUは2の累乗以外にBluestein方式を使い、指定変換長に対応します。画素数だけでは距離分解能は決まりません。周波数間隔、帯域幅、音速、ビン情報を保存します。 |
| 表示 | ゲイン、カラーマップ、距離・方位図またはメートル単位ファン投影を使用。比較には生強度と表示設定を保存します。明るさだけでは校正済みターゲットストレングスになりません。 |
| 幾何点群 | レイ交点をPointCloud2として接続し、幾何確認に使えます。音響から復元した検出点でもSLAM地図でもありません。 |
計算バックエンドとパラメーター
プロバイダーはauto、wgpu、cuda、cpuに対応し、autoはCUDA、WGPU、CPUの順に試します。GPUを明示選択した場合は初期化成功が必要です。WGPUはネイティブmacOSでMetal、LinuxでVulkanを使い、CPUは音響計算をCPUで行います。どの方式も形状サンプリングにはGazebo描画が必要です。Mac上のLinuxコンテナーからネイティブMetalがそのまま使えるわけではありません。
| パラメーター | 作用 |
|---|---|
| 水平ビーム、垂直レイ、角度範囲 | ファン範囲と角度サンプリング。垂直レイを増やしても、2D強度画像は仰角方向の寄与を統合します。 |
sonarFreq、bandwidth、soundSpeed |
搬送周波数・帯域幅はHz、仮定音速はm/s。伝搬と距離計算に使います。 |
レイのmin/max、maxDistance |
幾何サンプリングと音響処理の距離範囲を一致させます。 |
raySkips |
使用レイを減らし、サンプリング密度と計算量を交換します。 |
sourceLevel、反射率、減衰 |
音源とシーンの寄与。特定の実機として解釈するには校正が必要です。 |
| 周波数窓 | 周波数成分に重みを付けてサイドローブを制御します。処理設定として保持します。 |
sensorGain、表示モード |
表示を変更します。書き出した画像を比較するときも記録します。 |
update_rate、ログ |
計測周期と診断を要求します。実際のHzを保証しません。 |
frameName、トピック、可視マスク |
観測座標、メッセージ経路、寄与するシーン形状を定義します。 |
センサーモデルとパラメーターにアプリ初期のファン、周波数、距離があります。ビルド時の対応バックエンドと実行時の選択を両方記録します。実際の選択はプロバイダーログで確認してください。リポジトリの存在やGPUブランドだけでは動作確認になりません。
プロバイダー実装はC++のGazeboセンサーとRust/WGPUライブラリを含みます。WWW-POSIMはモデル構成、互換性検査、形状・窓・表示の調整を追加します。基本POSIMと任意プロバイダーでは選択リビジョンが異なる場合があります。
観測の読み方
marine_acoustic_msgs/ProjectedSonarImageが生の音響観測、sensor_msgs/Imageが表示画像です。直線の壁でも、方位によって斜距離が変わるため距離・方位図では曲がって見えることがあります。メートル単位のファンは別投影です。どちらの2D表示も、垂直ファン内の高さを一意に決められません。取付姿勢、底面反射、法線推定、マルチパスに似たアーティファクトも影響します。
シーン、最終センサーSDF、プロバイダー・バックエンド、取得時刻、機体姿勢、生観測、ゲインと窓設定を一緒に保存します。次の比較は物体を計画的に除去した応答変化を示すもので、一般的な検出性能を証明する実験ではありません。
3物体とソナー応答
BlueROV2が水中で位置保持し、3個の物理オブジェクトを一つずつ除去しました。ソナーの隣に参照カメラを置き、海底と周囲形状は残しています。
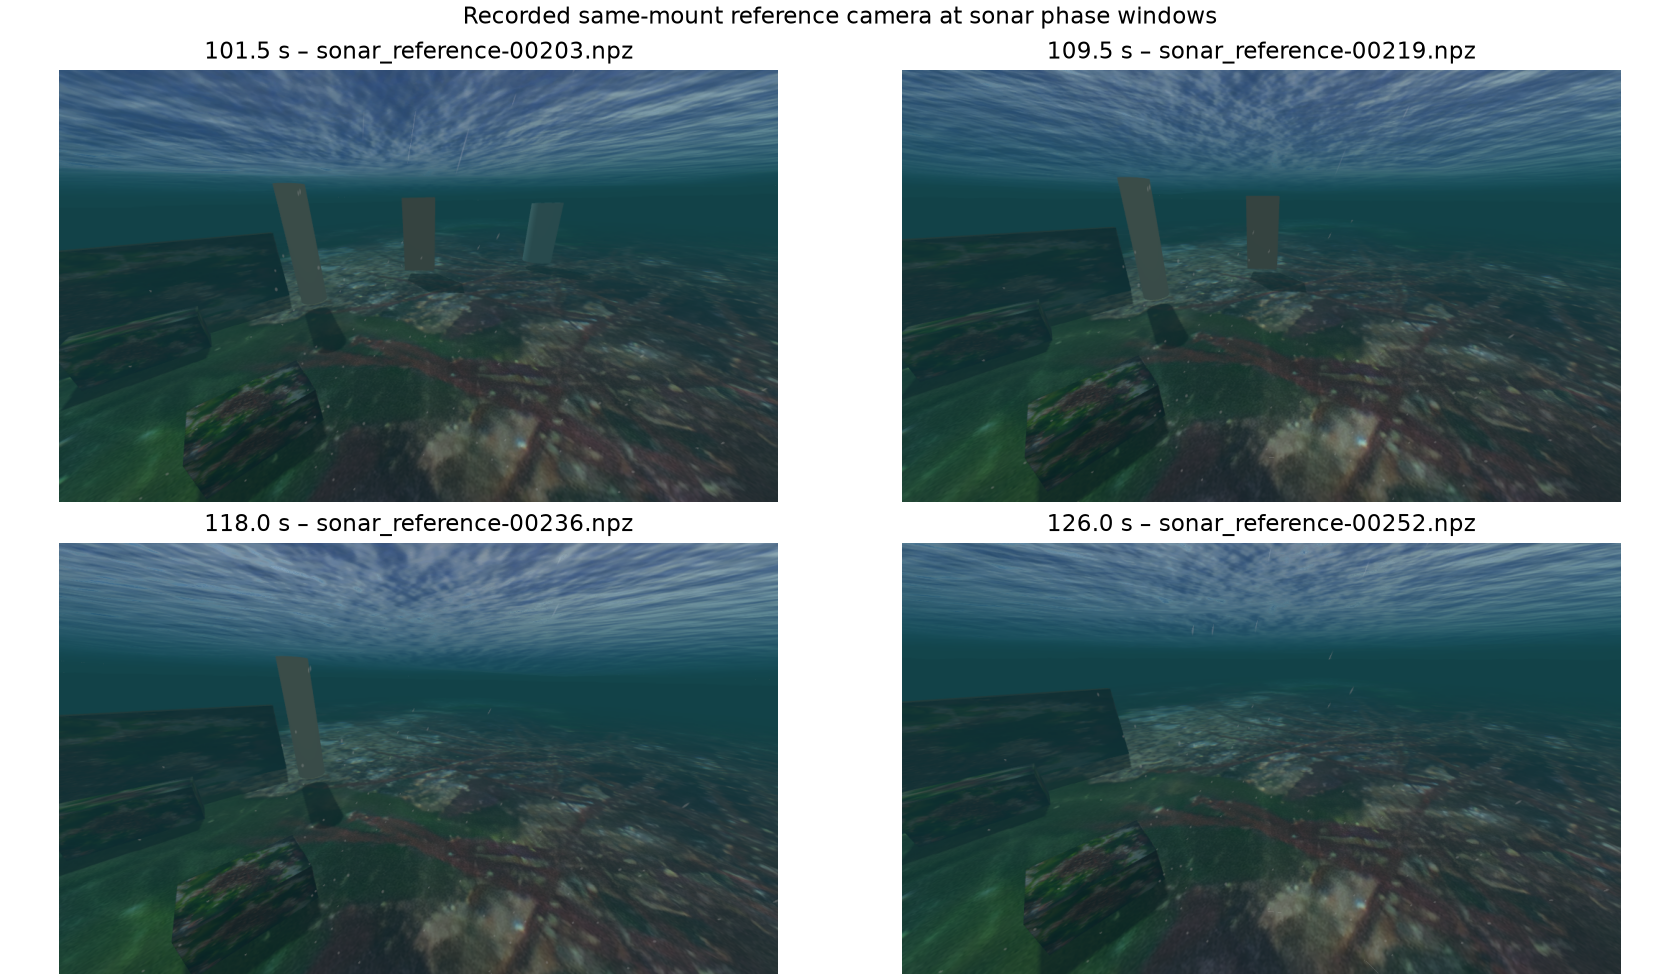
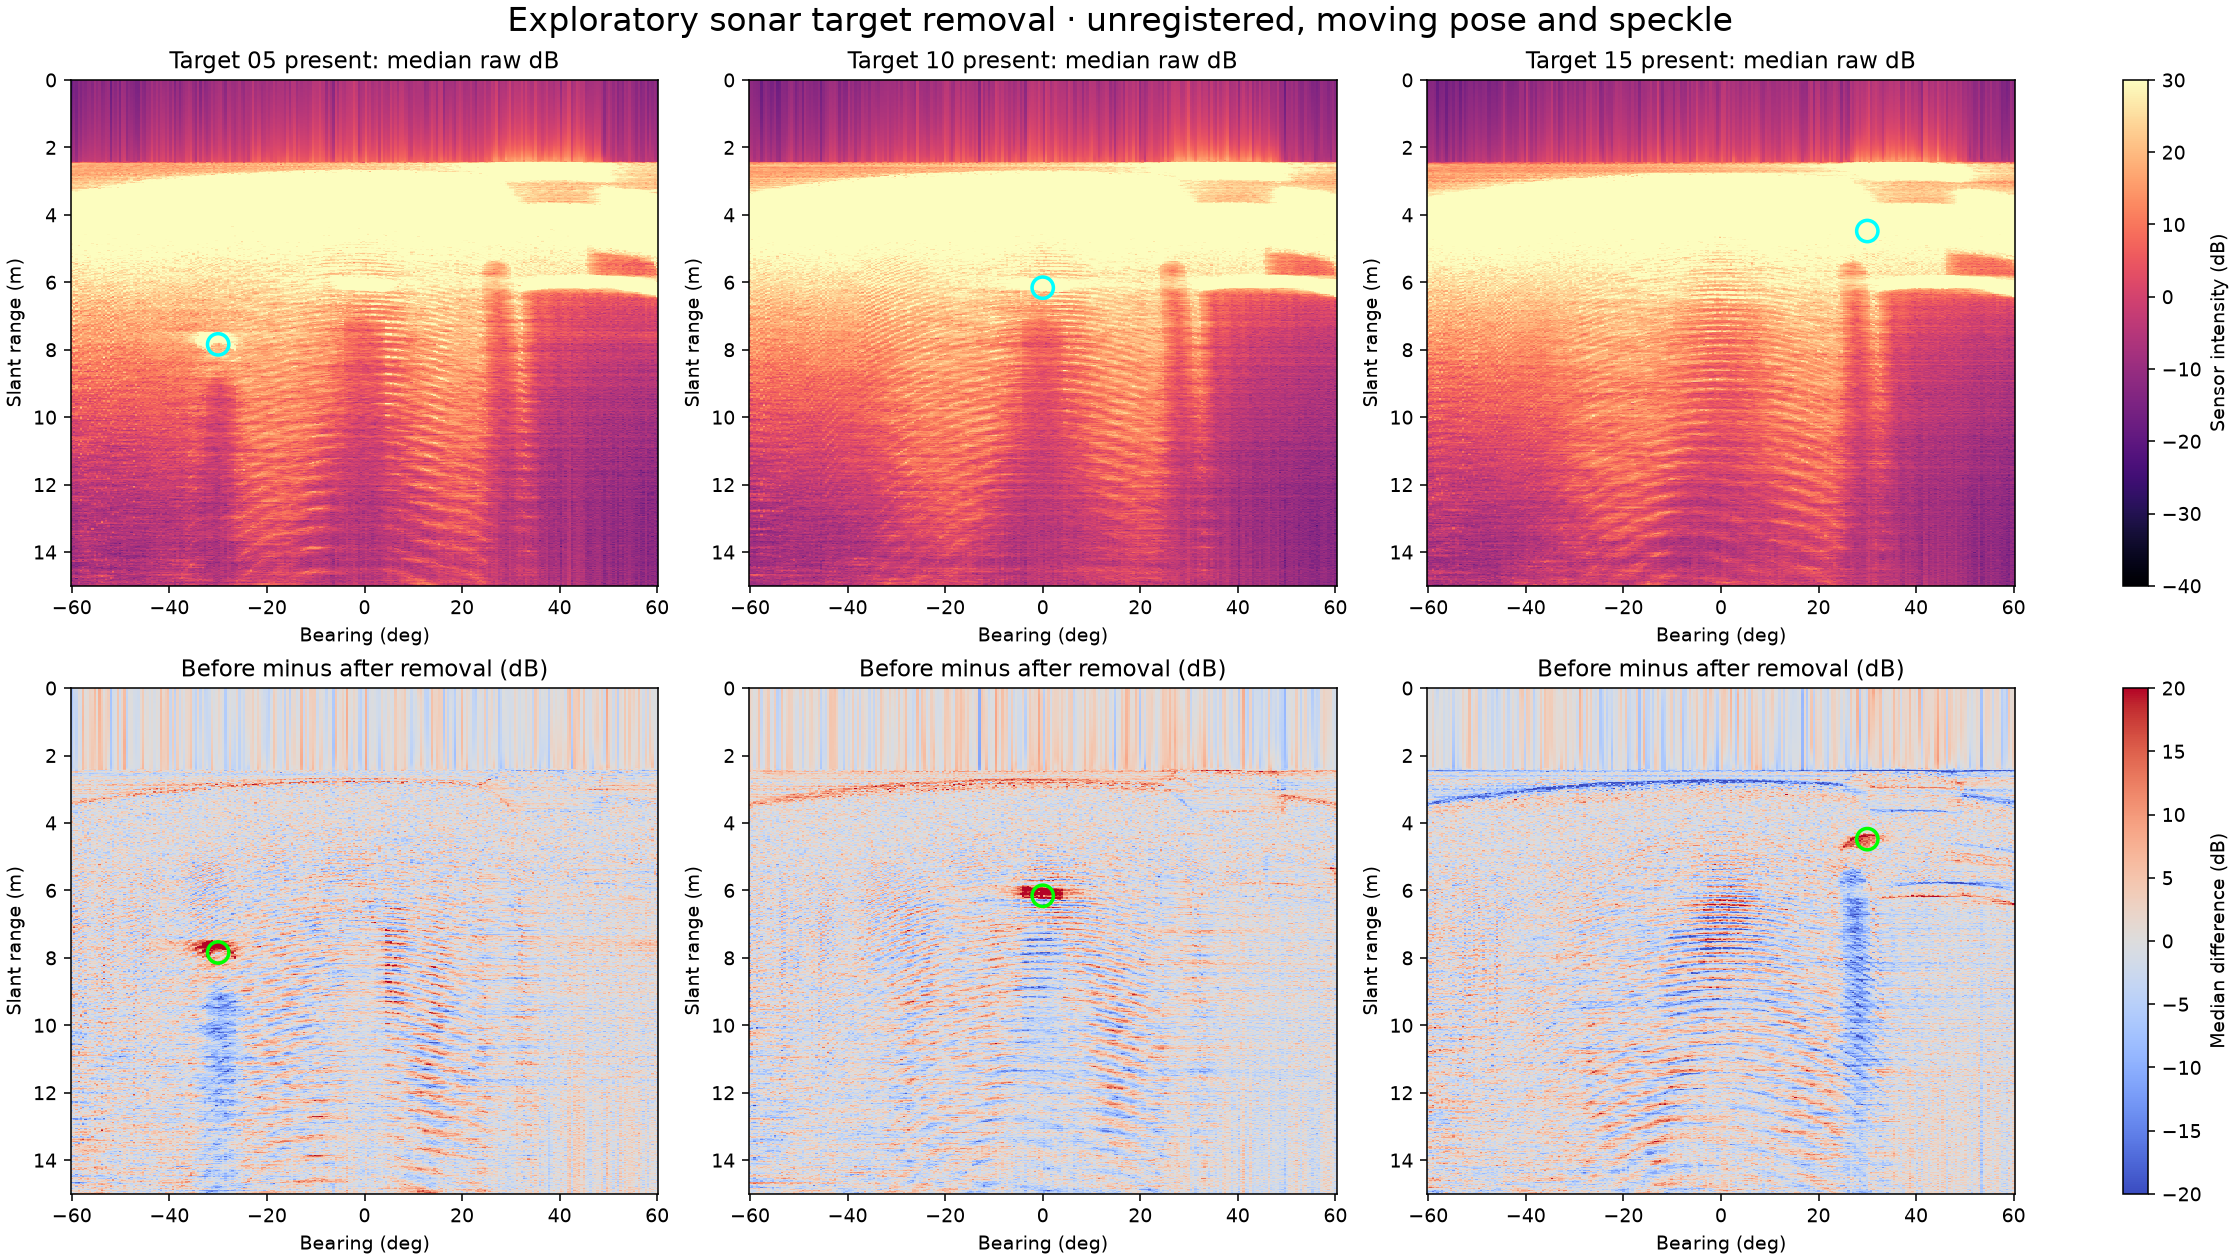
横軸は方位角の度、縦軸は斜距離のmです。下段の暖色は、除去前に中央値の反射が強かったことを示します。短い記録窓から計算しています。公称位置付近の変化は除去と整合しますが、海底、姿勢変化、スペックル、処理アーティファクトも画像に影響します。この実験だけでは各エコーの一意な同定や検出精度は求められません。
記録では垂直ファン60°、下向き傾斜20°、表示距離0~15 m、水面反射無効を使いました。通常設定とは異なる実験用構成です。位置保持中もわずかに動いており、固定姿勢への画像位置合わせは行っていません。