 WWW-POSIM v0.6.16
地形生成の処理とアルゴリズム
数値の標高・水深データが地形を決めます。OpenStreetMapは陸域マスク、Sentinel-2は陸域の色に使います。地形形状、海岸線、画像はそれぞれ別の役割を持ちます。
処理の流れ
- 1. 対象範囲 → メートル単位の格子
WGS 84の中心点を基準とした局所正距方位図法(AEQD)へ投影します。N × N点を配置し、xを東、yを北、zを上とします。格子間隔は幅 / (N − 1)です。
- 2. 標高と水深
GEBCOを基礎に補間し、陸域をGLO-30で補います。水域の各頂点には有効な地域水深を選びます。利用許可のあるCesium数値データを優先し、次に各ソースの元の格子間隔で選びます。
- 3. OSMの陸域ポリゴン
OSM由来のシェープファイルがEPSG:4326であることを確認し、0.05°のアトラスセルごとに切り出して結合し、land.jsonに保存します。衛星画像の色から海岸線を判定しません。
- 4. 検証済みの衛星画像アトラス
STACで最近のSentinel-2 L2A画像を検索します。RGBとシーン分類を確認し、雲・影を含む対象範囲の無効画素が5%以下の画像を採用します。撮影時刻とハッシュ値を記録します。
- 5. 数値地形に海岸線を適用
Shapelyで頂点が陸域ポリゴン内かを判定します。陸域には有限のGLO-30標高、水域には根拠のある水深を割り当てます。沿岸補正には近傍の実測水深が必要です。不完全な候補は棄却し、代替ソースを記録します。
- 6. 衝突用・表示用メッシュ
格子を三角形分割して衝突形状を作成します。境界と沿岸の遷移を残した詳細版・簡略版の表示用メッシュも生成します。陸域画像はUV座標で貼り、海底には砂のテクスチャを繰り返します。動く水面は別に描画します。
- 7. 検証・保存・準備完了
SDF、メッシュ、配列、出典情報を出力し、gz sdf -kで検証します。陸域を含む自動生成地形は画像の検証完了を待ちます。完成したリソースを保存するか、エラーを表示します。キャンセルすると処理を止め、未完了データを片付けます。
- 8. 移動・LOD・読み込み範囲
逐次読み込みのワールドでは機体のタイル位置で表示の詳細度を決めます。次のタイルを準備して衝突形状を確認し、表示用メッシュを切り替えます。詳細な衝突メッシュは維持され、戻る際は保存済み形状を再利用します。
LOD:機体の近くを詳しく表示する
LOD(Level of Detail)は遠方の表示用形状を簡略化します。逐次読み込みのワールドでは、カメラのズームではなく機体がいるタイルで決まります。陸域と海底の両方に適用されます。
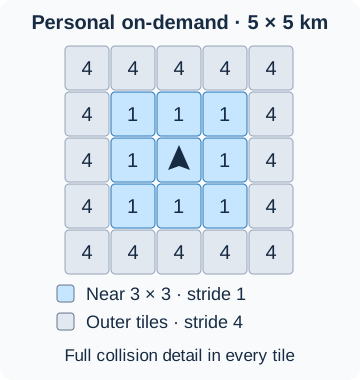
| 対象 | 処理 |
|---|---|
| 近傍 | 3×3タイル、表示ステップ1。数値地形の全頂点を使います。 |
| 遠方 | ステップ4。内部では各軸の4点ごとに選び、境界点と海岸・浅瀬の遷移セルはすべて残します。Delaunay三角形分割で接続するため、均一な33×33格子でも、三角形数が正確に16分の1になる処理でもありません。 |
| テクスチャ | 遠方の陸域・浅瀬は幅と高さをそれぞれ4分の1、最小32画素にします。海底には共通の繰り返しテクスチャを使います。 |
| 移動 | 機体が次のタイルへ入ると中央範囲も移ります。近づくタイルを詳細化し、離れた読み込み済みタイルを簡略化します。 |
| 物理と経路 | 元の数値データと詳細な衝突形状は変わりません。共有する境界点が詳細度間の隙間を防ぎます。 |
描画を利用するセンサーは選択された表示用メッシュを観測します。詳細な衝突形状を維持していても、遠方のセンサー画像が両LODで同一になるとは限りません。対象の検証時は詳細表示範囲に置き、実際のセンサー出力を確認してください。
切り替え中は新しい表示が確認できるまで従来の表示を残します。確認がタイムアウトしても、最新のネイティブ姿勢データが従来の表示の存在を確認できれば、その詳細度を維持し30秒後に再試行します。失敗した候補は削除し、消えたことを確認してから次を試します。削除失敗はエラーのまま扱います。
新規タイルの衝突形状は1回だけ生成します。表示確認は最大3回試行します。表示・水深・接触の確認がすべて通るまで有効化せず、範囲不足の間は機体を待機させます。
地形のモード
| モード | 格子と表示方針 |
|---|---|
| 固定のカスタム地形 | 1×1 km、513×513点、約1.95 m間隔。移動に追従するLODはありません。 |
| 用意済みのKMOU・ニューヨーク・香港 | 中央は513×513点。KMOUは1×1 km、他は2×2 km。周辺6×6 kmは別の実測格子を使い、詳細な衝突形状と固定の簡略表示を持ちます。KMOUには中央周囲の接続帯もあります。この周辺部は接近しても自動で詳細化しません。 |
| 個人用の逐次読み込み | 1 kmタイル、129×129点、7.8125 m間隔。必要範囲は5×5、中央3×3がステップ1、外周が4です。 |
| LIVE | 必要範囲は7×7、詳細な中央は同じ3×3です。最近使ったタイルや先読みしたタイルが追加で残る場合があります。 |
LODは自動で、手動スライダーはありません。準備と利用方法は目的の場所の地形を生成、LIVE 世界航海を参照してください。
地理空間処理の構成
| 技術 | 入力・処理・出力 |
|---|---|
| 局所投影 | PyProjでWGS 84を対象範囲中心のAEQDへ変換し、軸順は常に経度を先にします。フローティングオリジンで現在の座標を整合させます。出力は基準系を記録したメートル単位のx/yで、緯度経度やFCUの原点とは別です。 |
| ラスターのサンプリング | SciPyでGEBCOの部分領域と陸域標高を要求格子へ補間します。軸とNoDataはメタデータに従います。出力間隔、元データの解像度、測定精度は異なります。 |
| 地域ソース選択 | 許可されたCesium数値データを優先します。他の提供元は元の格子間隔で並べ、水域の頂点ごとに有効性を確認します。頂点別の提供元IDと出典を残します。画像へのアクセス権だけでは数値水深は得られません。 |
| 沿岸の補間根拠 | 粗いデータで陸域に分類された水域セルを、近くの実測水深とLinearNDInterpolator、cKDTreeの確認で補います。最近傍へのフォールバックは1.5 km以内、KHOAでは225 m以内です。一律の水深を作りません。 |
| 陸域マスク | ShapelyによるOSMポリゴンの結合と内外判定、有限標高の確認。色では航行可能性を判定しません。 |
| 画像 | STAC選択、分類、Rasterio再投影、独立した品質確認。撮影・出典情報を保存します。香港の用意済み地形は出典付き航空写真です。 |
| 形状 | 衝突用の三角形格子と、陸域・浅瀬・海底それぞれのマテリアル。LODは境界と海岸を維持します。SDF、メッシュ、テクスチャを出力し、物理と描画の負荷を別に扱います。 |
ダウンロードとキャッシュの整合性
沿岸セルは再利用前に更新状態とチェックサムを確認します。必要なキャッシュが揃っていれば全球海岸線アーカイブの準備を省けます。不足や破損があれば更新します。
GEBCO部分データはSQLite索引を使います。サイズや更新時刻が変わると索引を更新し、候補をURL、元ファイルのSHA-256、軸情報で再確認します。索引が使えなければ検証付きのキャッシュ走査に切り替えます。
地域データは一時ファイルへダウンロードします。Content-Lengthがあれば受信バイト数の一致を確認します。KHOA NetCDFには正確にLat、Lon、MSLが必要で、配列が空でなく末尾要素も読めることを確認します。検証後にのみ永続キャッシュへ入れます。既存の不適合ファイルは診断用に残します。
- KHOA BADA2024の上限:400 MiB。
- 処理予算:180秒。最大256 KiBの読み込み前後に確認します。
- ソケットの無通信タイムアウト:20秒。ヘッダー待ちや停止した読み込みがこの時間まで待つため、処理予算は厳密な総実時間上限ではありません。
地形の物理接触検査
WWW-POSIM は、読み込んだ各タイルを下向きの RGBD カメラと一時的な検査用球体で確認します。カメラは描画された地形の深度を測定します。Gazebo は球体を衝突メッシュ上に落とし、新しい姿勢測定値から接触を確認してからタイルを使用可能領域として認めます。
- 球体: 半径 0.25 m、質量 10 kg。標本地形面の 1 m 上に配置し、検査後に削除します。
- 接触判定: 球体の中心から周辺の三角形メッシュの面・辺までの符号付き最短距離を計算し、斜面を反映します。
- 合格条件: 異なる姿勢測定値が 8 個以上あり、最後の 5 個で地表までの距離が 0.1~0.6 m であること。0.15 m を超える貫通、接触の欠如、古い姿勢値、球体の削除失敗は不合格とします。
- 検査範囲: 1 地点の地形配置と物理接触を確認します。全三角形、標高データの精度、航路全体の安全性を保証するものではありません。航路の余裕水深は別途検査します。
ファイルと再現性
| ファイル | 用途 |
|---|---|
projected.npzとメタデータ |
基準系付きのx/y/標高配列。航跡や計測値と比較します。 |
manifest.jsonと提供元情報 |
範囲、サンプル、ソース選択、ハッシュ、対応するエンジン・ライブラリの識別情報。キャッシュの互換性はこの組み合わせに依存します。 |
| SDFと衝突メッシュ | 実際の接触面とワールド構成。スクリーンショットだけでは代替できません。 |
| 表示メッシュ・テクスチャ・LOD | 描画と画像系センサーの再現。衝突形状の精度とは分けて扱います。 |
WWW-POSIMはPOSIM-Terrainを使い、生成、先読み、保持、差し替えを管理します。移動前には衝突形状の確認が必要です。ファイル準備完了、物理タイル読み込み完了、最新画像の表示は別の状態です。
採用しているPOSIM-Terrainのterrain.py、terrain_sources.py、bathymetry.py、coastal_detail.py、floating_origin.py、seabed_visual.pyが処理を担います。出典はmanifest.jsonとsource-providers.jsonで確認できます。
用意済み地形と画像
| 地形 | 中心:緯度、経度 | 画像 |
|---|---|---|
| KMOU waterfront | 35.077175, 129.085815 | Sentinel-2 |
| ニューヨーク港 | 40.70044, −74.004885 | NYC OTI、2024年 |
| 香港港 | 22.2899, 114.168169 | Lands Department、2018年10月/2019年1月 |
各中央部は513×513点です。2 kmの範囲では間隔が約3.91 mになります。周辺6×6 kmは2 kmのタイル3×3枚で構成され、実測標高・水深と簡略表示を持ちます。KMOUには接続帯もあります。WAM-Vデモも同じ香港地形を使います。
ニューヨークと香港の中央テクスチャは4096×4096、約49 cm/画素です。元画像の解像度はそれぞれ6インチと20 cmです。細かい画像でも水深の精度は上がりません。自動生成ではSentinel-2を使います。
ニューヨーク画像はNYC OTI、CC BY 4.0です。香港画像は香港特別行政区政府Lands Department/CSDIポータルのタイルT11-SW-Bで、2023年公開です。切り出し、再投影、再サンプリングを行い、ダウンロードに出典表示を添えます。
陸域を含む自動ワールドは検証済み画像を待ちます。取得に失敗した場合は接続を復旧して再試行してください。画像なしで保存された地形は再生成が必要です。水域のみなら陸域画像なしでも完了できます。BrowserとGazeboは同じ色を使い、衝突形状は変わりません。演習は専用の平面フィールドを使います。
準備状態・キャンセル・再試行
ダウンロードにはファイル名、受信量と総量、割合、速度を表示します。総量が不明な場合は受信量と速度を表示します。停止で処理とダウンロードを中止します。取得済みの完全なソースファイルは再利用できます。
用意済み地形はダウンロード後も利用可能です。「準備完了」はファイルの状態なので、開始後は現在の位置と新しいセンサーデータも確認してください。ファイル不足やエンジン非互換は表示に従って再取得または再生成します。表示するには保存済み地形を選び、そのワールドを開始します。
アプリでは停止、Web準備中はキャンセルを使います。後処理が終わってから再試行やワールド変更を行ってください。準備、サーバー枠、実行中ワールドは別管理です。海岸が見えないときはワールドをズームアウトし、マップで海底と地図オーバーレイを確認します。
データソースと見た目
| ソース | 役割 |
|---|---|
| Cesium World Bathymetry | ライセンス付き数値アクセスが設定されていれば優先。 |
| Copernicus Marine | 詳細な地域沿岸水深。 |
| EMODnet | 主に欧州の地域水深。 |
| KHOA | 任意で使う韓国の水深。 |
| GEBCO | 全球の標高・水深の基礎と代替値。 |
| Copernicus GLO-30 | 沿岸陸域の標高。 |
| OpenStreetMap | 陸域と水域の境界。 |
| Sentinel-2 RGB | 陸域の色。公称解像度10 m。 |
範囲とアクセス条件はCesium、Copernicus Marine、EMODnet、GEBCOで確認できます。画面には実際に使用したソースを表示します。
検証済みの海岸線と雲のない画像を使って地形を補正します。陸域はGLO-30、水域は根拠のある水深です。補正後の標高は描画、衝突、センサー、経路で共有します。水深不明の場所は経路から除外します。有効な補正ができない場合は利用可能な数値ソースを維持します。
画像の適用は沿岸補正と独立しています。起動時に利用可能な画像を検証し、完全なキャッシュをdata/providersに保持します。逐次読み込み中に不足する画像はバックグラウンドで再試行し、検証後に表示します。数値地形や衝突形状は変えません。
- ワールド/機体、Gazeboマップ、センサーには陸域の色と砂を表示します。
- BrowserマップではOpenFreeMapを重ねられます。地形テクスチャの確認時はオフにしてください。ミニマップはOpenFreeMapを使います。
- 陸域画像は陸を含むタイルに割り当て、砂の繰り返しテクスチャは全タイルで共有します。
- 格子線と等高線は表示補助で、初期状態ではオフです。
- 露出した陸域の青・シアン画素は明るさを保って緑に補正します。
- 平均水面付近の−1.0~+0.5 mには暗い青灰色を混ぜます。ゼロで最も強く、両端で弱まります。
逐次読み込みは1×1 kmから始め、周囲を準備して必要範囲を満たします。最近のタイルを保持し、エンティティを順番に追加・削除して不足タイルを再試行します。確認済み衝突形状やセンサー範囲のない場所へ進む前に指令を停止します。境界点を共有し、戻ると保存済み形状を再読込します。固定地形は513×513点のままです。LIVEの沿岸距離はLIVE 世界航海を参照してください。
海底の砂と線
砂は初期状態でオン、線はオフです。シーン → シーン描画 → 水中の見た目で変更します。Gazeboとカラーカメラに適用されます。
砂はRob TuytelのAerial Beach 01、CC0です。2Kのカラー・法線・粗さマップを30 mごとに繰り返します。オフラインで使える汎用の砂表現です。形状と水深は数値標高が決めます。
ソースの解像度、メッシュ間隔、LOD、画像解像度は異なります。メッシュを細かくしても未測定の情報は増えず、狭い沿岸地形を捉えられない場合があります。
目的の場所の地形を生成 · 経路計画と制御アルゴリズム · シミュレーション・描画・センサーの構成
海底マテリアルアトラスを生成する
生成器と素材のZIPをダウンロードして展開します。Pythonスクリプトも個別に入手できます。Python 3.10以降、NumPy、Pillowが必要です。展開したフォルダーで次のコマンドを実行します。
python -m pip install numpy pillow
python generate_seabed_materials.py --materials materials --output output --bounds -3000 -3000 3000 3000 --seed 321 --region-m 240 --detail-m 4 --size 1024 --green-zones materials/kmou-green-zones.json
生成器はワールド座標で8種類の素材を混合します。赤い植生、密集した赤・緑の植生、青い海底、混合・白・黒の岩です。同じseedを使うと、隣接領域を別々に生成しても分布がつながります。合成色テクスチャであり、植物の高さ、岩の形状、衝突形状、実測水深は追加しません。
例は6 × 6 kmを1024 × 1024ピクセルで生成し、約5.86 m/ピクセルになります。全体分布用のため、小さな植生や石の細部は解像しません。boundsは緯度経度ではなく、東・北方向のローカルメートル座標です。画像上端は北方向座標の最大値です。
新しい出力フォルダーにはalbedo.pngと範囲・設定・ハッシュを記録したmanifest.jsonが入ります。既存フォルダーは拒否します。--tile-mで分割すると--sizeは各タイルのサイズです。全タイルの既定上限は67,108,864ピクセルです。超過時は範囲や解像度を減らすか、メモリと保存容量を確認して--max-total-pixelsを指定します。失敗した出力にはINCOMPLETE.txtが残ります。
--green-zones materials/kmou-green-zones.jsonを指定すると、追加した暗い海緑色の素材がKMOUの3隻の沈船配置領域の周辺に集中します。JSONは各領域のローカルx/y、core_m、fade_m、strengthを定義します。未指定時、単独の生成器は沈船位置を推定しません。--region-m 240は大きな優勢領域を作り、境界で隣の素材と混合します。再現には生成器バージョン、入力ハッシュ、seedを保存してください。
緑が主体の周囲はRGB認識が難しい場面を研究するための視覚設計です。ソナー性能の実証ではありません。物体形状とソナー設定は別であり、実際のカメラとソナーの観測比較が必要です。
