 WWW-POSIM v0.6.15
Invia il programma della sfida
Modifica il codice in VS Code, caricalo sul sito e ricevi il risultato via email. Il server esegue programma e simulazione; dopo l'accettazione puoi chiudere la pagina.
1. Prepara account e VS Code
- Crea un account su www-posim.vercel.app, usa il pulsante nell'email di verifica e accedi.
- Serve l'accesso al server. Se richiesto dalla pagina, contatta l'organizzatore.
- Installa VS Code e l'estensione Python di Microsoft.
- Crea
posim-competitionin Documenti e aprila con File → Apri cartella.
Per inviare dal sito non servono ROS o Docker locali. Il server prepara Python e connessione. Non inserire password nel codice. La classifica corrente usa consegne completate con le regole attuali.
2. Crea main.py
Scarica dalla tabella il file commentato per la tua prova. Per il primo invio, scegli surface_station. Salva il file come main.py e aprilo in VS Code. L’originale valutato usa la stessa logica. Comprendere gli esempi valutati spiega come funziona il codice.
| Prova | Codice | Cinque punteggi misurati | Totale | Registro |
|---|---|---|---|---|
surface_station |
Commentato · Originale valutato | 70.03, 16.03, 6.16, 0.74, 1.18 | 15.2108 | ↗ |
surface_gates |
Commentato · Originale valutato | 20.35, 21.27, 20.08, 15.11, 20.17 | 18.5392 | ↗ |
surface_slalom |
Commentato · Originale valutato | 16.00, 16.00, 16.00, 16.00, 1.00 | 10.6000 | ↗ |
underwater_gate |
Commentato · Originale valutato | 13.33, 13.33, 13.33, 13.33, 13.34 | 13.3338 | ↗ |
underwater_path |
Commentato · Originale valutato | 15.00, 15.00, 15.00, 15.00, 10.00 | 13.2002 | ↗ |
underwater_return |
Commentato · Originale valutato | 13.33, 10.00, 6.67, 10.00, 10.01 | 9.3347 | ↗ |
3. Carica il codice
- Apri Sfide di navigazione autonoma e scegli la prova dell'esempio.
- Inserisci un nome pubblico, ad esempio
MyTeam. - Seleziona
main.pye premi Invia e valuta. - Attendi il numero di accettazione e controlla Le tue consegne.
Per più file usa uno ZIP con main.py alla radice e moduli Python ausiliari. Solo sorgenti: escludi .venv, pacchetti scaricati e risultati. Limite di caricamento: 1 MiB.
Ogni versione ha numero e risultato propri. Riprovare il modulo invariato sulla stessa pagina riusa la richiesta. Dopo errore di rete o ricaricamento, controlla Le tue consegne prima di riselezionare il file. Per una versione modificata riseleziona il file salvato.
4. Attendi server ed email
Dopo l'accettazione puoi uscire e disconnettere il computer. La capacità limitata crea una coda. Ogni consegna esegue la stessa prova cinque volte, con condizioni comuni di obiettivi, vento e corrente, alternandosi con gli altri tra i percorsi. La grafica web è meno dettagliata; il punteggio usa lo stato simulato misurato.
Ogni account può inviare due volte per prova al giorno, con ripristino alle 00:00 in Corea (UTC+9). La pagina mostra la quota residua. Annullare prima che un percorso sia valutato non conta; errori e annullamenti con percorsi valutati contano. Ripetere una richiesta accettata non costa un altro tentativo. La pratica locale non consuma questa quota.
La pagina mostra posizione e progresso, ad esempio 2 / 5. I limiti di 120–300 s sono simulati: a 0.15×, 300 s richiedono circa 33 minuti reali. Ogni percorso ammette 60 minuti di valutazione, oltre a preparazione e salvataggio limitati. Cinque percorsi e attese possono richiedere ore. L'email finale contiene punteggio e link; accedi per aprirlo. Controlla Spam o il risultato salvato sul sito.
Un errore del server rimette automaticamente la stessa consegna in coda. Conserva i percorsi salvati e ripete quello interrotto, senza altro caricamento o tentativo giornaliero. I tentativi ripartono dopo 30 secondi, aumentando l'attesa fino a 15 minuti. Il risultato conserva prossima ora utile, ultimo errore e orario, numero di tentativi e email di supporto anche dopo il ripristino. Comunica il numero di consegna. Errori Python o comandi invalidi richiedono correzione e nuovo invio.
5. Leggi il risultato e migliora
- In Le tue consegne, premi Visualizza risultato.
- Scegli un'esecuzione, usa Riproduci registro e il cursore temporale. Confronta obiettivi, distanza, tempo, errori, stato e punteggio delle cinque prove. Output del programma mostra
print()ed errori. - Scarica risultato salva il JSON per VS Code. Esamina
report:completion,position_rms_m,heading_rms_rad,collision_proxies. - Modifica una parte, salva e invia una nuova versione.
Una consegna con cinque esecuzioni complete può entrare nella classifica della sua versione di regole. Le altre versioni restano accessibili ma fuori dalla classifica corrente. Se le regole cambiano durante attesa o esecuzione, la consegna si ferma con spiegazione nel risultato e nell'email. I registri restano; invia con le regole attuali.
Consegne fallite o annullate conservano diagnostica e non sostituiscono un rango completato. Annulla ferma una consegna in coda o attiva. Sostituisci cambia una consegna in coda ancora senza percorsi valutati; l'originale resta in coda fino all'accettazione del sostituto. L'annullamento accettato prima del salvataggio finale conserva i percorsi completi ma esclude la consegna dalla classifica.
Se qualcosa non funziona
- Risposta al caricamento assente: controlla le consegne; il server potrebbe aver accettato prima della disconnessione.
- Email non verificata: reinvia la verifica dalla finestra di accesso e usa il pulsante. Accesso richiesto: contatta l'organizzatore.
- ZIP rifiutato:
main.pyalla radice, solo Python, niente.venv; correggi percorsi e dimensioni. - Prova errata: scegli la prova indicata accanto all’esempio scaricato.
- Programma fallito: leggi l'output, correggi in VS Code e invia una nuova versione.
- Il server non avvia il programma: attendi il tentativo automatico. Controlla output e supporto se persiste; un percorso senza programma avviato non ottiene punti.
- Comando rifiutato: controlla formato, limiti e tempi. Mancata disponibilità del simulatore o sessione server persa causano un nuovo tentativo. Watchdog, età del comando, formato o limiti interrompono la consegna; cita il numero al supporto.
- Connessione terminata: un errore di connessione server viene ritentato; verifica anche eventuali errori separati del programma. I percorsi completi restano scaricabili. Una consegna incompleta non ha punteggio finale né rango.
- Attesa della tua sessione: termina l'area web personale. Dodici consegne in attesa: attendi o annullane una.
- Lease o tempo reale scaduto: i percorsi completi restano salvati. Sessione di valutazione persa o limite reale di valutazione causano un nuovo tentativo. Watchdog/età del comando sono terminali: controlla i tempi e chiedi all'organizzatore.
- Nessuna email: guarda prima il sito. L'invio email ritenta se il servizio non è disponibile.
- Servizio o preparazione del mondo non disponibili: attendi il tentativo automatico. Registri, ultimo errore e contatto restano. Segnala un guasto persistente; una consegna incompleta non ha rango.
- Corrente, onde o fisica non verificabili: il percorso interrotto non assegna punti e viene ripetuto; registri completi ed errore specifico restano.
- Elaborazione di controllo bloccata: oltre 0.75 s senza callback native arresta la propulsione, invalida il percorso interrotto e ritenta la stessa consegna. Restano registri, errore e supporto. Con callback sane, il watchdog del partecipante rimane un errore terminale del controllore.
Nomi dei file nello ZIP
Mantieni nomi coerenti per maiuscole e minuscole: main.py e MAIN.py non possono coesistere; un percorso non può essere sia file sia cartella. Evita nomi dispositivo Windows (CON.py), caratteri riservati e cartelle che terminano con punto o spazio. Ogni nome file/cartella deve stare in 255 byte UTF-8; un carattere non ASCII può occupare più byte. Accorcia i nomi, correggi gli import e ricrea lo ZIP. Un rifiuto non consuma quota né altera la consegna da sostituire.
Pratica la stessa prova nell'app installata
- Segui Installazione, apri l'app e accedi con account verificato.
- Area di lavoro → Arena di pratica → Prepara arena di competizione crea l'arena comune senza scaricare una mappa.
- In Veicolo → Sfide di navigazione autonoma · facoltativo, scegli prova e Condizione 1–5. Il seed corrispondente è automatico.
- Mantieni Controllo diretto ROS 2, poi Conferma → Avvia mondo generato. Attendi il robot.
- Crea il progetto Python dal launcher, aprilo in VS Code seguendo Controlla un’area di lavoro locale e salva
main.py. - Nella scheda del pannello Veicolo, premi Avvia valutazione prima del codice. Corrente e cronometro iniziano insieme.
- Nel terminale preparato:
python main.py
Ferma con Ctrl+C, esporta punteggio e percorso e riavvia il mondo prima di ogni tentativo. Prova le cinque condizioni e poi carica per il risultato ufficiale. Il JSON include seed, course eseguito (obiettivi, ostacoli, tolleranze e attivazione della corrente), trace misurata e report.
Se appare Avvio non confermato, verifica mondo e progresso prima di riprovare: la richiesta potrebbe essere accettata. Una sola valutazione può iniziare per mondo; se un'altra scheda l'ha richiesta, controlla la scheda della prova.
Arena, partenza, layout, vento, corrente e regole corrispondono al sito. I risultati locali restano pratica; velocità reale e arrotondamenti dipendono dal computer. Fisica obiettivo 1×, passo 10 ms. Nell'app normale, Ferma input interrompe una prova attiva e registra il motivo; dopo la valutazione attende il salvataggio e conserva il punteggio completo. Esporta e avvia un nuovo mondo. L'app Dev offre pratica di sviluppo senza voto; usa il sito per i punteggi ufficiali.
Leggi LiDAR e camera WAM-V con ROS
Prepara l'arena: WAM-V → Evita boe e attracca (surface_slalom) → Condizione 1. Attiva Camera anteriore e LiDAR 2D, mantieni controllo diretto ROS 2 e avvia. Attendi dati live, senza avviare valutazione. Ci sono quattro boe nere; surface_gates usa boe rosse/verdi. L'esplorazione libera con due boe è un altro layout.
Prepara il progetto con la CLI
La CLI controlla la stessa app tramite comandi. Usa un terminale normale e una cartella nuova: ros init protegge i file esistenti.
Windows — PowerShell:
$app = Join-Path $env:LOCALAPPDATA "Programs/WWW-POSIM/WWW-POSIM.exe"
$project = Join-Path ([Environment]::GetFolderPath('MyDocuments')) "wamv-sensors"
& $app ros init $project
& $app ros connect --workspace $project
& $app ros shell --workspace $project
Mac — Terminale:
app=/Applications/WWW-POSIM.app/Contents/MacOS/WWW-POSIM
project="$HOME/Documents/wamv-sensors"
"$app" ros init "$project"
"$app" ros connect --workspace "$project"
"$app" ros shell --workspace "$project"
Ubuntu — Terminale:
project="$HOME/wamv-sensors"
www-posim ros init "$project"
www-posim ros connect --workspace "$project"
www-posim ros shell --workspace "$project"
L'app prepara un relay ROS condiviso: container su Windows/Linux, ambiente nativo incluso su Mac. Nella shell aperta:
ros2 topic list -t
ros2 topic echo /vehicle/sensors/lidar_2d --once --field header
ros2 topic echo /vehicle/sensors/camera/compressed --once --field format
Il mondo generato pubblica /vehicle/sensors/lidar_2d e /vehicle/sensors/camera/compressed. Altri mondi possono usare /model/wamv/scan o /model/wamv/camera/compressed. Scegli per tipi sensor_msgs/msg/LaserScan e sensor_msgs/msg/CompressedImage. Il secondo comando stampa tempo e frame, il terzo jpeg. --once finisce dopo un messaggio; un topic elencato non dimostra ricezione. Digita exit per tornare.
Salva e disegna le misure
Scarica wamv_sensors.py nel progetto. Usa rclpy, messaggi standard, Matplotlib e Pillow pronti. Scopre i topic per tipo entro 10 s, poi attende fino a 60 s una coppia recente. Dati o sensori assenti danno un errore con istruzioni. Con più sensori aggiungi --camera-topic TOPIC o --scan-topic TOPIC; le scelte sono stampate e salvate in JSON.
Le sottoscrizioni usano QoS Reliable del relay:
qos = QoSProfile(depth=10, reliability=ReliabilityPolicy.RELIABLE,
                 durability=DurabilityPolicy.VOLATILE)
node.create_subscription(LaserScan, topics["scan"], scan_callback, qos)
node.create_subscription(CompressedImage, topics["camera"],
                         camera_callback, qos)
LaserScan.ranges contiene metri. Per i, calcola angle_min + i * angle_increment, poi x = range * cos(angle) e y = range * sin(angle). Scarta valori invalidi/fuori portata, raggruppa ritorni adiacenti vicini e cerchia i gruppi piccoli. Decodifica CompressedImage.data come JPEG accanto al grafico.
Dal terminale originale, Windows:
& $app ros run (Join-Path $project "wamv_sensors.py")
Mac:
"$app" ros run "$project/wamv_sensors.py"
Ubuntu:
www-posim ros run "$project/wamv_sensors.py"
wamv-results contiene wamv-lidar-camera.png, l'originale wamv-camera.jpg e wamv-sensor-data.json con distanze, frame, tempi, conteggi e cerchi candidati. /workspace/wamv-results di Docker corrisponde al progetto host. La figura viene salvata senza server grafico.
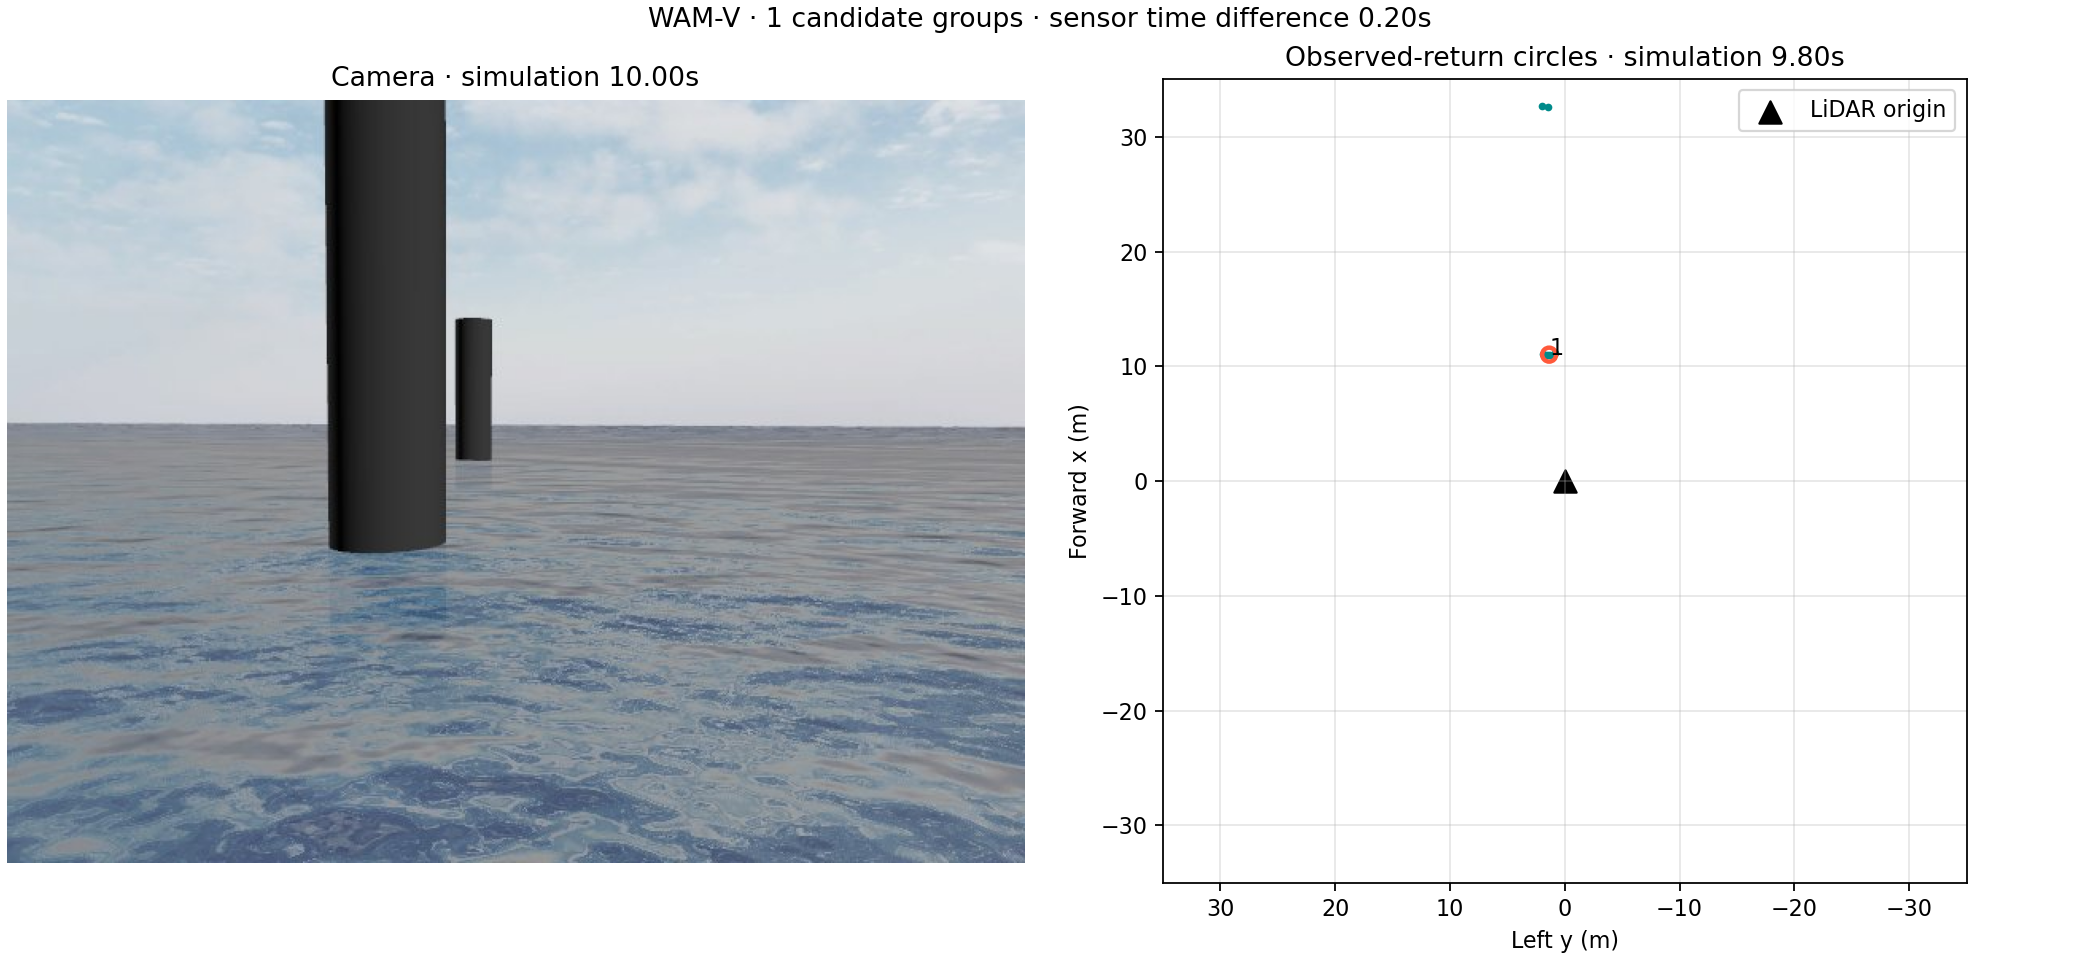
Sinistra: camera ricevuta. Destra: frame LiDAR, x avanti verso l'alto, y sinistra verso sinistra. Origini diverse: i cerchi non sono proiettati sulla camera. Il grafico mostra i ritorni validi sull'intera portata. Raggruppamento entro 35 m, almeno 3 punti, raggio fino a 2 m, margine 0.1 m: euristiche grafiche, non dimensioni misurate delle boe. Occlusione, punti radi e tempi possono nascondere ostacoli. Un candidato mostrato non è rilevamento completo né controllo evasivo. Continua con l'Usare l’interfaccia di sessione Python.
Termina l'esercizio
Lo script non invia spinta. Ferma il relay condiviso dal terminale originale:
# Windows
& $app ros stop
# Mac
"$app" ros stop
# Ubuntu
www-posim ros stop
Chiudi l'app per terminare il mondo locale. Se non ricevi sensori, fermati e verifica mondo e log del relay. Vedi Problemi comuni.
Avanzato: interfacce e limiti
Lo ZIP ammette pacchetti e import relativi: 4 MiB e 100 file sorgente estratti, UTF-8. Il server include Session SDK, Python standard, NumPy, SciPy, PyYAML e ROS; non installa requirements arbitrari. Rete e scrittura nella sorgente sono disattivate; temporanei in /tmp. Container: 1 core, 512 MiB, 64 processi e thread totali, condivisi con il relay.
Massimo 12 pendenti, 10 consegne/ora escluse cancellazioni non valutate, 50 MiB di codice per account. La valutazione non consuma tempo dell'area web personale. Chiudere quella sessione non annulla codice accettato: usa Annulla.
sim.profile['mission'] contiene task, targets, home e tempi. sim.topics elenca sensori; sim.latest(topic) genera errore per dati obsoleti. Il relay consente 4 letture simultanee di metadati, lasciando passare sensori/comandi. Non rinnovano il controllo: invia propulsione entro il watchdog di 0.75 s.
Esegui un solo controllore. L'SDK attende conferma di rilascio tra comandi limitati. Con controller_busy, ferma l'altro controllore; vedi Propulsori di BlueROV. WAM-V: avanti ±1.5 m/s, imbardata ±0.5 rad/s. Forze: 2 × ±200 N WAM-V o 6 × ±50 N BlueROV2. Le prove subacquee richiedono controllo della profondità. I nodi ROS ricevono WWW_POSIM_PROFILE, JSON temporaneo del percorso e relay in dominio 76.
Il server avvia il punteggio prima di main.py; stampare un numero non assegna punti. Vedi Prove, punteggi e classifica.