 WWW-POSIM v0.6.15
Prove, punteggi e classifica
Il risultato mostra obiettivi raggiunti e miglioramenti possibili. Una corsa vale fino a 100 punti; una prova classificata richiede cinque corse.
Una prova, cinque condizioni
Un caricamento esegue la stessa prova cinque volte, non cinque prove diverse. La mappa resta uguale; obiettivi e percorso variano leggermente. Tutti ricevono cinque condizioni comuni, da mare calmo a onde e corrente variabile. Ogni percorso misurato ha il suo score: possono coincidere o differire, anche cinque zeri se non si raggiunge alcun obiettivo.
Guarda il percorso
Seleziona un'Esecuzione di valutazione, Riproduci registro e il cursore temporale. Blu: percorso; verde: obiettivi; arancione: ostacoli. Sono mostrati obiettivi, distanza, tempo, errori posizione/rotta/profondità e contatti geometrici stimati.
La classifica mostra migliore/peggiore punteggio, tempo medio e Percorsi e dettagli. Percorsi e punteggi completati sono pubblici; codice, output ed email restano privati. L'email contiene punti, tempi, obiettivi e miniature per corsa; il link apre la riproduzione completa. Comprendere gli esempi valutati riunisce codice, punteggi e cinque registri per tutte le sei prove.
Scegli una prova
Le figure mostrano la condizione 1 dall'alto. Cerchi numerati: obiettivi; pieni: boe/pali. Segui l'ordine con una rotta sicura. Le altre condizioni spostano leggermente gli obiettivi.
Mantieni posizione
surface_station · WAM-V · 120 secondi simulati
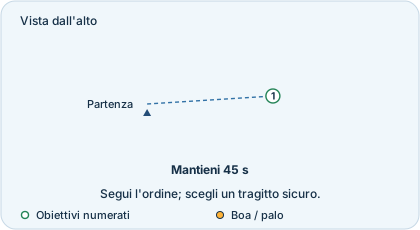
Raggiungi obiettivo 1 e rotta richiesta. Mantieni posizione e rotta nelle tolleranze per 45 secondi consecutivi. Uscire azzera il timer; avvicinati lentamente.
Canale e ritorno
surface_gates · WAM-V · 240 secondi simulati
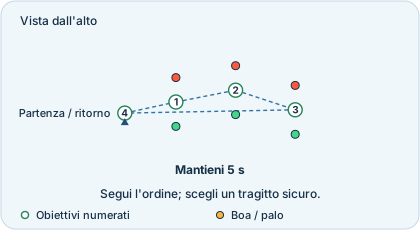
Passa al centro dei varchi 1, 2 e 3 tra boe rosse/verdi. Torna all'obiettivo 4 iniziale, orientati per il ritorno e mantieni 5 secondi. Evita le boe in entrambi i sensi.
Ostacoli e ormeggio
surface_slalom · WAM-V · 300 secondi simulati
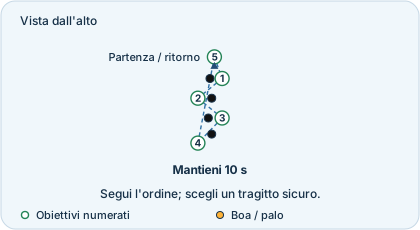
Segui gli obiettivi 1–4 alternando intorno a quattro boe. Torna in sicurezza all'obiettivo 5 iniziale, orientati per l'ormeggio e mantieni 10 secondi. Raggiungere obiettivi non annulla le collisioni.
Immersione, porta e mantenimento
underwater_gate · BlueROV2 · 180 secondi simulati
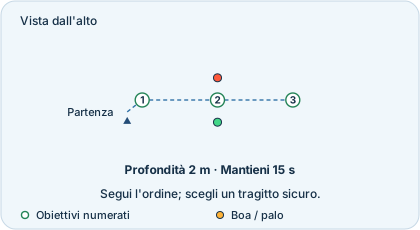
Immergiti a 2 m all'obiettivo 1. Passa tra i pali all'obiettivo 2 mantenendo profondità. Raggiungi obiettivo 3 e rotta richiesta, poi mantieni posizione e profondità 15 secondi.
Percorso ispezione
underwater_path · BlueROV2 · 240 secondi simulati
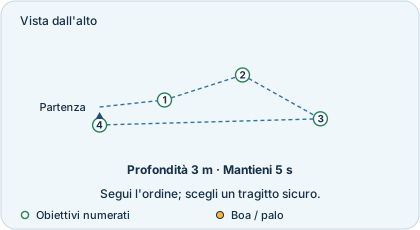
Immergiti a 3 m e segui obiettivi 1, 2, 3 sopra i marcatori arancioni del fondale. Mantieni profondità; i marcatori restano sotto. Torna all'obiettivo 4 a 3 m, orientati e mantieni 5 secondi.
Slalom, ritorno ed emersione
underwater_return · BlueROV2 · 300 secondi simulati
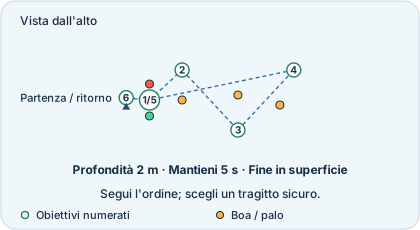
Immergiti a 2 m al varco iniziale, obiettivo 1. Segui obiettivi 2, 3, 4 intorno ai pali sommersi. Ripassa dallo stesso varco all'obiettivo 5, riemergi alla partenza, obiettivo 6, e mantieni 5 secondi.
Il mantenimento richiede posizione, rotta e, sott'acqua, profondità corrette. La prima posa misurata valida avvia il timer; uscire lo azzera. Passaggi o mantenimenti conclusi dopo il limite simulato non aggiungono progresso. La rotta di mantenimento in superficie contrasta la corrente mondiale, anche sul percorso ostacoli ruotato.
Leggi il JSON in VS Code
Apri il link email o Le tue consegne → Visualizza risultato e scarica il JSON. Ogni elemento di reports contiene il suo report.
score: 0–100;completion: frazione degli obiettivi ordinati completati, 0–1.position_rms_m: errore posizione/percorso in m;heading_rms_rad: rotta in rad;depth_rms_m: profondità subacquea. Più basso è meglio.gate_centre_rms_m: errore centrale nei passaggi, in m.best_consecutive_hold_seconds: massimo mantenimento continuo di stazione.collision_proxies: ostacoli colpiti secondo l'inviluppo geometrico.invalid: causa d'invalidità; assente nelle corse valide.
Leggi i messaggi Python in Output del programma e conserva i risultati per confrontare le modifiche.
Migliora una cosa alla volta
Completa prima il percorso, riduci gli errori e centra i varchi, poi aumenta la velocità mantenendo margine. Massimi: progresso 20, precisione 60, velocità 10, sicurezza 10. Il completamento dà 20 punti di progresso. Gli errori riducono insieme precisione, velocità e sicurezza; una rotta completa ma imprecisa può valere poco.
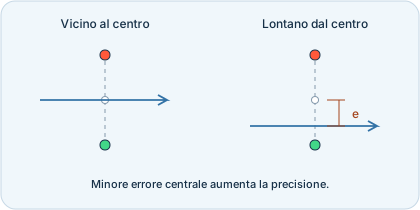
Il valutatore interpola dove la traiettoria misurata incrocia la linea tra i pali. Minore errore centrale aumenta la precisione. Lo scafo deve passare, con profondità corretta sott'acqua. Ogni errore di attraversamento viene registrato. La stazione assegna progresso parziale per il mantenimento continuo più lungo, fino a 45 s. Ogni ostacolo colpito costa 15 punti e una collisione limita il totale a 50. Un timeout valido conserva punti parziali; invalidi e annullati non entrano in classifica.
Cinque esecuzioni complete possono contenere cinque risultati parziali. Quattro obiettivi su cinque danno 16 punti di progresso prima degli altri termini. Gli Comprendere gli esempi valutati lasciano spazio al miglioramento.
Completa cinque corse
Invia una prova; il server sceglie sequenza e seed comuni. Trova il tuo nome pubblico e completa le altre due prove della categoria superficie o subacquea.
Punteggio prova = 80% della media di cinque + 20% del minimo. La categoria è la media delle tre prove. L'ultima consegna completa fissa il rango; pendenti o fallite non la sostituiscono. ArduPilot con meno di cinque seed è provvisorio. Non misurato indica assenza di misura, non zero. Il confronto usa la configurazione predefinita inclusa.
Avanzato: formula ed equità
Le regole didattiche proprie di WWW-POSIM, ispirate a RobotX, VRX e RoboSub, misurano progresso, precisione, velocità e distanza dagli ostacoli. Il server osserva la traiettoria nativa; il client non può dichiarare un punteggio numerico.
Una corsa
c = obiettivi completati / totale. Percorsi: p=c. Stazione: p=min(mantenimento valido continuo / 45, 1). e_p, e_h, e_d sono RMS ponderate nel tempo degli errori orizzontale/percorso, imbardata e profondità. g è RMS dell'errore centrale divisa per la semilarghezza utile dopo sottrazione dei raggi boa/scafo; senza varchi passati g=0. t: tempo simulato trascorso; T: limite; I: tempo ideale.
quality    = exp(-max(0,e_p-0.05)/0.6
                 -max(0,e_h-2π/180)/0.25
                 -max(0,e_d-0.02)/0.2
                 -(g/0.25)^2)
progress   = 20 p
accuracy   = 60 p quality
speed      = 10 c clamp((T-t)/(T-I), 0, 1) quality
safety     = 10 p clamp(minimum_hull_clearance / 2, 0, 1) quality
raw        = progress + accuracy + speed + safety - 15 × struck_obstacles
score      = clamp(raw, 0, 100)
Senza campioni di precisione quality=0. A metà dal centro al bordo utile, il fattore del varco è exp(-4) ≈ 0.018: passare non basta per alta precisione. Senza ostacoli, sicurezza = 10 p quality.
Inviluppi conservativi: raggio 3.5 m WAM-V, 0.5 m BlueROV2, con sovrapposizione verticale ai cilindri. È un'approssimazione geometrica, non forza di contatto misurata: può penalizzare prima del contatto preciso delle mesh ed è uguale per tutti. Ogni ostacolo conta una volta per corsa; collisione limita a 50. Non si inventa un termine di forza terra/fondale; controlli nativi di sicurezza/movimento possono arrestare o invalidare.
Larghezza prima della scala del seed: 12.4 m superficie, 6.4 m sott'acqua. Arena sintetica comune 2 km × 2 km, fondale piano 20 m, origine/partenza superficiale 35.074899 N / 129.084759 E. Fisica obiettivo 1×, passo 10 ms.
Arrivo: errore orizzontale <0.8 m superficie / <0.5 m subacqueo; profondità <0.2 m. Mantenimento: anche imbardata <0.12 rad (≈6.9°). Uscire azzera il tempo continuo. Il varco richiede attraversamento del piano nella direzione richiesta con scafo nell'apertura utile. Pose successive sono interpolate per errori centrale e di profondità.
In transito, posizione è distanza dal segmento corrente limitato e rotta relativa alla direzione di viaggio. Nel raggio orizzontale del target finale, si usano posizione e rotta di mantenimento richieste; profondità e rotta vincolano anche il timer. La precisione di stazione inizia al primo ingresso valido e continua a misurare lo stesso obiettivo anche dopo deriva fuori dall'inviluppo.
| Prova | T / s | I / s | Mantenimento finale |
|---|---|---|---|
surface_station |
120 | 70 | 45 s |
surface_gates |
240 | 150 | 5 s |
surface_slalom |
300 | 210 | 10 s |
underwater_gate |
180 | 100 | 15 s |
underwater_path |
240 | 170 | 5 s |
underwater_return |
300 | 220 | 5 s in superficie |
Una corsa completa senza collisioni, entro soglie di precisione, centrata ai varchi, entro I e con margine scafo ≥2 m ottiene 100. Con c=0.5 sono disponibili metà dei pesi progresso/bonus. Una collisione limita a 50 anche con grezzo superiore. Traiettoria non significativa, valori non finiti, tempo simulato retrogrado/discontinuo, salto di posa, proprietà scaduta o cambio sessione invalidano. Timeout conserva il guadagnato se i dati nativi restano validi.
RMS è integrata sul tempo simulato nativo, non sui polling del browser. Passo e tolleranze sono versionati; onde/fisica non possono cambiare durante valutazioni ufficiali. Le soglie complete sono strette ma non nulle. La prua in superficie si oppone alla corrente; in condizione 5 segue la variazione per consentire compensazione con due propulsori. yaw_current_follow identifica questi obiettivi; il profilo contiene current_epoch_sim_time, periodo, fase e oscillazione. Se limiti misurati del modello/sensori li rendono irraggiungibili, l'insegnante deve cambiare regole e rimisurare il riferimento, non rietichettare vecchi punteggi.
Condizioni e classifica
La pratica installata offre le stesse cinque condizioni. Versione, prova e numero di condizione determinano il seed ufficiale; layout personalizzati sono nelle opzioni avanzate.
| Valutazione | Mare e corrente | Vento |
|---|---|---|
| 1 | Mare calmo, senza corrente | 3 m/s |
| 2 | Corrente trasversale, 0.20 m/s | 5 m/s |
| 3 | Corrente forte, 0.35 m/s | 6.5 m/s |
| 4 | Mare mosso, senza corrente | 8 m/s |
| 5 | Mare mosso, corrente variabile 0.35–0.65 m/s | 8 m/s |
La corrente è velocità orizzontale dell'acqua usata dall'idrodinamica. Condizione 5 varia gradualmente velocità e direzione in 45 s, direzione ±25°. Inizia con il punteggio. Variazioni del layout: scala ±10%, spostamento laterale ±3 m, rotta di mantenimento ±0.25 rad. Vento 110–160°, corrente 75–105° prima dell'oscillazione.
suite_score = 0.8 × mean(five scores) + 0.2 × min(five scores). Categoria: media aritmetica di tre prove. Partecipanti: cinque corse accettate dell'ultima consegna completa. ArduPilot: risultato verificato più recente per seed; meno di cinque distinti è provvisorio e mostra il conteggio. Ogni nuova consegna parte dalla condizione 1. Dichiara tentativi e budget di calcolo all'organizzatore; le finali possono usare serie o regole separate.
Il server salva orario, proprietario, alias, prova, regole, seed, traiettoria, metriche, tipo di controllore e hash dei parametri base. Email escluse dalle risposte pubbliche. I tentativi locali restano pratica: un client aperto può cambiare codice/dati. L'osservazione server protegge la provenienza, non dimostra paternità o uso di un estimatore reale. È ammessa l'odometria simulata ground-truth per navigare. L'evitamento deve usare LiDAR/camera misurati; imporre sola percezione richiede profilo sensori/navigazione e versione separati.
ArduPilot e integrità
Righe fissate: nuovo mondo Autopilot, profilo veicolo predefinito incluso e integrazione di navigazione del simulatore. L'operatore esegue gli stessi obiettivi ordinati, misura stato nativo e registra digest dei parametri. Sessioni di modifica parametri non valgono; cambiarli invalida. Non si presume percezione/evasione predefinita. Il profilo include Gazebo/SITL/navigazione esterna, non solo impostazioni di fabbrica hardware.
Senza misura: Non misurato, mai zero o 100 inventati. Un seed reale è provvisorio. Cambiare percorso, parametri o modello richiede nuovo riferimento/regole. Il riferimento resta visibile se gli studenti lo superano.
Tutti i parametri FCU sono forzati e verificati prima/dopo. Esclusi dall'hash solo SIM_SPEEDUP (verificato a parte a 1×), STAT_RUNTIME/STAT_FLTTIME (contatori temporali in lettura) e BARO1_GND_PRESS/BARO2_GND_PRESS/BARO3_GND_PRESS (calibrazione automatica volatile della pressione, in lettura). Cambiare un parametro di controllo invalida. finalizing dura fino ad arresto del controllore, verifica finale e commit del database; liberare prima lo slot invalida. Tentativi di sviluppo invalidi sono privati e fuori classifica. Uno zero fissato può essere una corsa valida senza successo.
Esportazione e pratica locale
Il sito esegue codice isolato con un mondo Gazebo esclusivo, avvia punteggio prima del programma e verifica continuamente fisica e onde ufficiali. Segui la pratica installata, poi carica il codice per punti ufficiali.
Il proprietario esporta prove complete o interrotte. Dopo il rilascio dello slot, /competition/run/export?run_id=... richiede ancora lo stesso proprietario. L'hash JSON rileva modifiche, non è un certificato anti-frode. Nessun endpoint assegna punteggi ufficiali da file locali. Neppure un amministratore può scaricare da questo endpoint l'export privato di un altro proprietario.
Sfide di navigazione autonoma WWW-POSIM · Invia il programma della sfida