 WWW-POSIM v0.6.16
Anteprima del sonar fisico
Il sonar simula gli echi di una scena subacquea e ne mostra l’intensità per distanza e rilevamento. Le immagini provengono da un esperimento esplorativo con configurazione dedicata. Per riprodurlo servono il provider acustico e le impostazioni corrispondenti.
Disponibilità e selezione
Apri l’editor dei veicoli in Area di lavoro → Mondo personalizzato e controlla la disponibilità del multibeam frontale. Provider necessario indica che sull’host manca un plugin acustico compatibile. Quando disponibile, scegli il sensore, salva montaggio e frequenza, quindi avvia il mondo con quel veicolo. Topic e riferimenti seguono il manifesto salvato.
Un pacchetto nativo può includere un provider verificato per il motore selezionato. Se manca o non supera la verifica, il multibeam resta indisponibile; i veicoli che non lo usano possono comunque avviarsi. Il sonar nativo richiede anche una telecamera nella scena composta. L’area di lavoro installata fornisce normalmente la telecamera di osservazione, quindi un robot con il solo sonar non richiede una telecamera aggiuntiva sul robot. Una scena personalizzata che usa sonar nativo senza telecamera di osservazione né telecamera standard viene rifiutata prima di avviare Gazebo. La disponibilità del provider è distinta dalla preparazione della missione e dalla validazione del controllo.
Immagine multibeam, distanza Ping, velocità DVL e mappa SLAM sono uscite diverse. Consulta Personalizza i sensori e la documentazione sonar POSIM. La registrazione comparativa non dimostra che ogni installazione includa tutte le funzioni sonar o SLAM.
Elaborazione acustica
- Geometria dei raggi → distanza e normale
Gazebo campiona la scena nel ventaglio orizzontale e verticale. Posa, campionamento angolare e maschere di visibilità determinano le superfici che contribuiscono.
- Diffusione → risposta complessa in frequenza
Il modello a diffusori puntiformi combina distanza, orientamento, riflettività, attenuazione e fase. I termini casuali producono speckle.
- Correzione dei fasci → trasformazione in distanza
La correzione mescola le risposte in frequenza. Finestra e FFT generano campioni di distanza. Le celle devono corrispondere a lunghezza della trasformata e calibrazione di velocità del suono e banda.
- Osservazione acustica → visualizzazione
Pubblica intensità per distanza e fascio con metadati, poi applica guadagno e proiezione a ventaglio. I punti geometrici dei raggi sono un’uscita separata.
| Tecnologia | Implementazione e interpretazione |
|---|---|
| Campionamento geometrico | Rendering a raggi Gazebo e geometria sferica del provider. L’adattatore stima le normali da punti validi vicini. Geometria e densità di campionamento limitano i dettagli; l’illuminazione RGB non è riflettività acustica. |
| Diffusori puntiformi | Riflettività e orientamento della superficie, attenuazione di andata/ritorno e fase per frequenza formano un ritorno complesso. È un’approssimazione fisicamente motivata, non la soluzione completa dell’equazione delle onde. |
| Retrodiffusione WGPU | Rust esegue kernel WGSL: accumulo, conversione da virgola fissa a mobile, matrice di correzione dei fasci, FFT e lettura. Usa adattatori NVIDIA e di altre marche compatibili; disponibilità e prestazioni dipendono da driver e ambiente grafico. |
| Frequenza e distanza | La finestratura controlla i lobi laterali. WGPU supporta lunghezze esatte, compreso Bluestein per dimensioni non potenze di due. Il numero di pixel non definisce da solo la risoluzione: conserva campionamento, banda, velocità del suono e metadati delle celle. |
| Presentazione | Guadagno, mappa colori e proiezione distanza/rilevamento o ventaglio metrico. Salva intensità grezza e impostazioni; la luminosità non è da sola una forza del bersaglio calibrata. |
| Nuvola geometrica | Intersezioni dei raggi in PointCloud2 per il debug. Non sono rilevamenti acustici ricostruiti né una mappa SLAM. |
Backend di calcolo e parametri
Il provider supporta auto, wgpu, cuda e cpu. auto prova CUDA, WGPU e CPU in quest’ordine. Una GPU scelta esplicitamente deve inizializzarsi correttamente. WGPU usa Metal su macOS nativo e Vulkan su Linux; CPU esegue il calcolo acustico sul processore. Tutti i percorsi richiedono il rendering Gazebo per campionare la scena. Un container Linux su Mac non eredita l’accesso nativo a Metal.
| Parametro | Effetto |
|---|---|
| Fasci orizzontali, raggi verticali, limiti angolari | Copertura e campionamento del ventaglio. Più raggi verticali campionano l’elevazione, ma l’immagine 2D ne combina comunque i contributi. |
sonarFreq, bandwidth, soundSpeed |
Frequenza portante e banda in Hz, velocità del suono assunta in m/s: determinano propagazione e distanza. |
Raggi min/max, maxDistance |
Gli intervalli geometrico e acustico devono coincidere. |
raySkips |
Riduce i raggi elaborati, scambiando densità di campionamento con costo computazionale. |
sourceLevel, riflettività, attenuazione |
Contributi di sorgente e scena; richiedono calibrazione per rappresentare uno strumento specifico. |
| Finestra in frequenza | Pesa lo spettro per controllare i lobi laterali; fa parte della configurazione di elaborazione. |
sensorGain, modalità di visualizzazione |
Modificano la presentazione; conservali nei confronti tra immagini. |
update_rate, registrazione |
Richiedono cadenza e diagnostica, senza garantire gli Hz effettivi. |
frameName, topic, maschera |
Definiscono riferimento dell’osservazione, percorsi dei messaggi e geometria coinvolta. |
Modelli e parametri dei sensori riporta ventaglio, frequenza e portata iniziali dell’app. Registra sia i backend compilati sia quello effettivamente scelto. Il log del provider indica la selezione: un repository esistente o una marca di GPU non provano che il sensore funzioni.
L’implementazione del provider contiene il sensore Gazebo C++ e la libreria Rust/WGPU. WWW-POSIM aggiunge composizione del modello, verifiche di compatibilità e adattamenti di geometria, finestratura e visualizzazione. POSIM base e provider opzionale possono usare revisioni diverse.
Leggere l’osservazione
marine_acoustic_msgs/ProjectedSonarImage contiene l’osservazione acustica grezza; sensor_msgs/Image ne è la visualizzazione. Una parete diritta può apparire curva nel grafico distanza/rilevamento perché la distanza obliqua varia con l’angolo. Il ventaglio metrico usa un’altra proiezione. Nessuna vista 2D risolve univocamente l’altezza nel ventaglio verticale. Influiscono anche assetto, ritorni del fondo, stima delle normali e artefatti simili a propagazione multipercorso.
Conserva scena, SDF finale del sensore, provider/backend, tempo d’acquisizione, posa del veicolo, osservazione grezza, guadagno e finestra. Il confronto seguente mostra cambiamenti di risposta durante rimozioni controllate, senza stabilire prestazioni generali di rilevamento.
Tre oggetti e i loro echi
Un BlueROV2 mantiene la posizione sott’acqua mentre tre oggetti fisici vengono rimossi uno alla volta. Una camera accanto al sonar fornisce il riferimento. Fondale e geometria circostante rimangono nella scena.
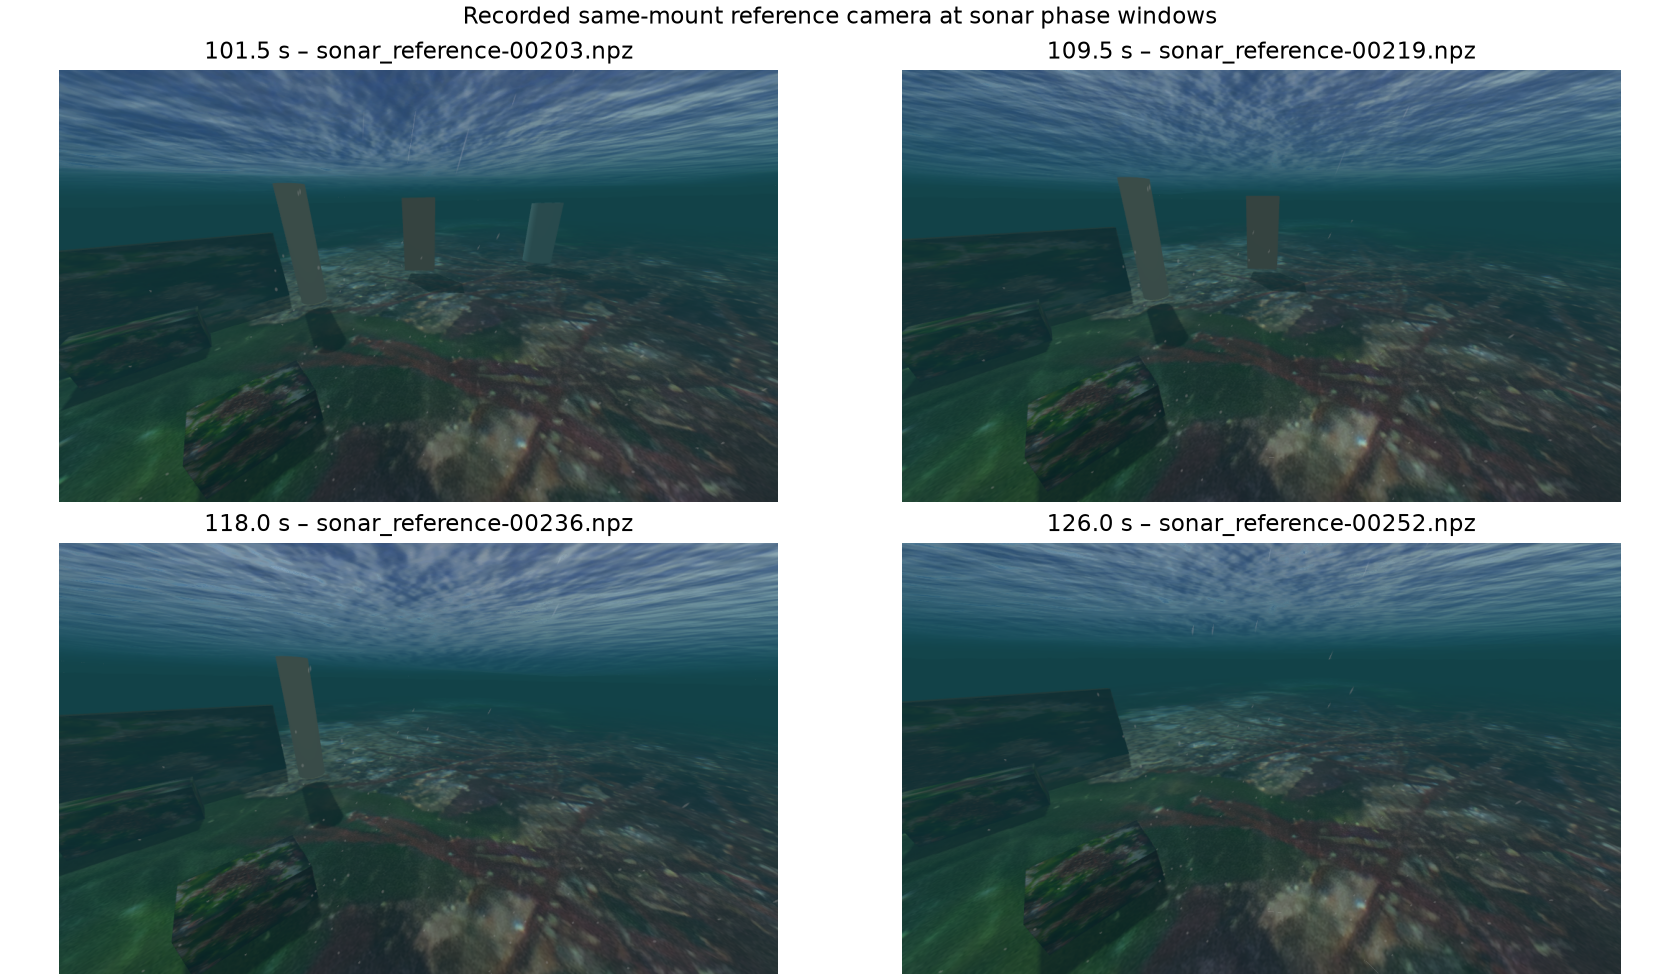
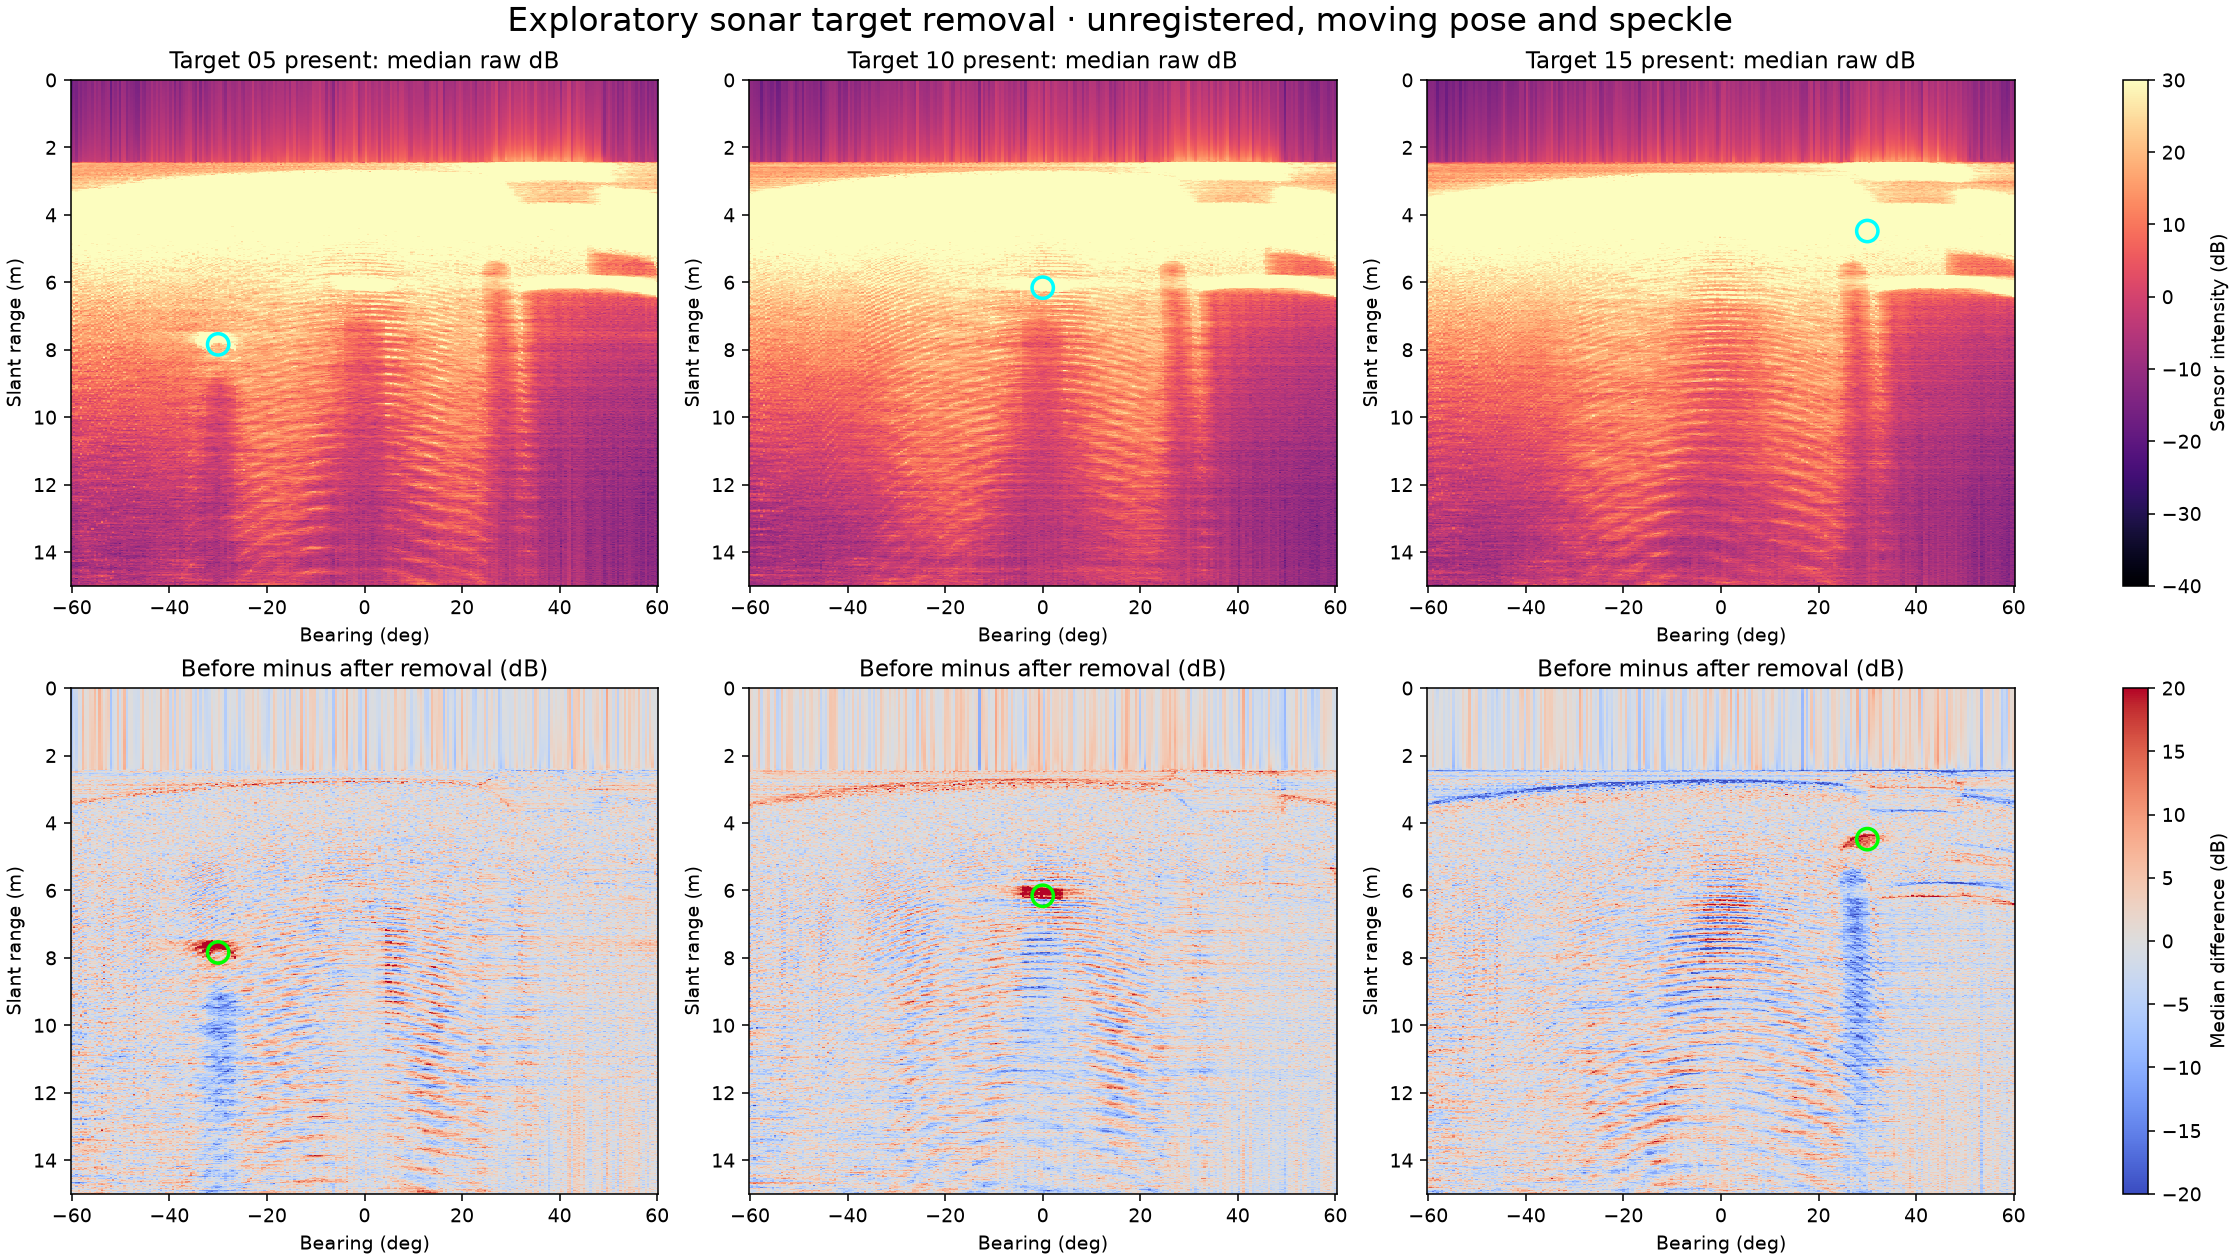
L’asse orizzontale è il rilevamento in gradi, quello verticale la distanza obliqua in metri. I colori caldi in basso indicano un ritorno mediano più forte prima della rimozione. Ogni grafico usa una breve finestra di fotogrammi. Le variazioni vicino alle posizioni nominali sono coerenti con le rimozioni, ma contribuiscono anche fondo, movimento, speckle e artefatti. L’esperimento non identifica ogni eco in modo univoco né misura l’accuratezza di rilevamento.
La registrazione usa un ventaglio verticale personalizzato di 60°, inclinato 20° verso il basso, una vista 0–15 m e riflessioni superficiali disattivate. Sono impostazioni specifiche dell’esperimento. Il veicolo si è mosso leggermente nonostante il mantenimento di posizione; le immagini non sono state registrate su una posa fissa.