 WWW-POSIM v0.6.16
Algoritmi di generazione del terreno
Quote e profondità numeriche definiscono il terreno. OpenStreetMap fornisce la maschera della costa, Sentinel-2 i colori della terraferma. Geometria, costa e immagini hanno funzioni distinte.
Catena di elaborazione
- 1. Area → griglia metrica
Proietta il centro WGS 84 in un sistema azimutale equidistante locale, AEQD. Campiona N × N punti: x est, y nord, z alto. Passo = larghezza / (N − 1).
- 2. Quote e profondità
Interpola GEBCO come base e GLO-30 sulla terraferma. Per ogni vertice in acqua sceglie una profondità regionale valida: prima i dati numerici Cesium autorizzati, poi le altre fonti ordinate per passo nativo.
- 3. Poligoni terrestri OSM
Legge lo shapefile derivato da OSM, verifica EPSG:4326, ritaglia celle di atlante da 0,05° e unisce i poligoni in land.json. La costa non viene ricavata dal colore delle immagini.
- 4. Atlante satellitare verificato
Cerca scene recenti Sentinel-2 L2A tramite STAC. Controlla RGB e classificazione; ammette al massimo il 5 % di pixel locali non validi, incluse nuvole e ombre. Conserva data di acquisizione e impronte.
- 5. Applicare la costa ai dati numerici
Shapely verifica quali vertici appartengono alla terraferma. Assegna quote GLO-30 finite al suolo e profondità documentate all’acqua. Le correzioni costiere richiedono misure marine vicine. Un candidato incompleto viene scartato e la fonte alternativa registrata.
- 6. Mesh fisiche e visive
Triangola la griglia per le collisioni. Genera mesh visive complete e ridotte, mantenendo bordi e transizioni costiere. Proietta le immagini terrestri con coordinate UV e ripete la sabbia sul fondale. L’acqua animata è separata.
- 7. Verificare e salvare
Esporta SDF, mesh, matrici e provenienza, quindi esegue gz sdf -k. Le aree automatiche con terraferma attendono immagini verificate. Salva risorse complete oppure segnala l’errore. Annullare interrompe il lavoro e rimuove i dati parziali.
- 8. Movimento, LOD e copertura
Nei mondi a caricamento progressivo, il tassello del veicolo determina il dettaglio. Prepara i successivi, verifica le collisioni e sostituisce le mesh visive. Le collisioni complete restano invariate; tornando indietro riutilizza la geometria salvata.
LOD: dettaglio vicino al veicolo
Il livello di dettaglio, LOD, riduce la geometria visiva lontana. Dipende dal tassello del veicolo, non dallo zoom della camera, e riguarda sia terraferma sia fondale.
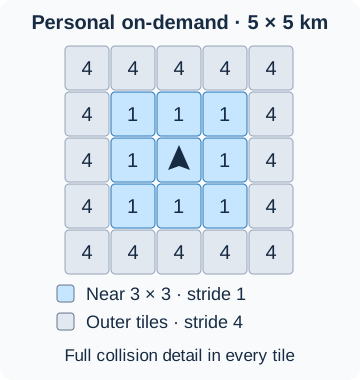
| Area | Metodo |
|---|---|
| Vicina | 3 × 3 tasselli, passo visivo 1: viene disegnato ogni vertice numerico. |
| Lontana | Passo 4: un punto interno ogni quattro per asse. Restano tutti i bordi e le celle di transizione costiera o di acque basse. Delaunay collega i vertici; non è una griglia uniforme 33 × 33 né una riduzione esatta di sedici volte dei triangoli. |
| Texture | Terra e acque basse lontane usano un quarto di larghezza e altezza, minimo 32 pixel. I tasselli condividono una texture ripetuta del fondale. |
| Movimento | Il quadrato centrale segue il veicolo nel nuovo tassello. I tasselli in avvicinamento acquistano dettaglio; quelli alle spalle lo riducono finché rimangono caricati. |
| Fisica e rotte | Dati numerici e collisioni completi non cambiano. Vertici di bordo condivisi evitano fessure tra livelli. |
I sensori basati sul rendering osservano la mesh visiva selezionata. Una collisione completa non garantisce quindi la stessa immagine lontana ai due livelli. Per ispezionare un oggetto, mantienilo nell’area dettagliata e controlla l’uscita del sensore.
Durante la sostituzione, la mesh precedente resta presente finché la nuova non viene osservata. Se la conferma scade ma una posa nativa recente conferma la precedente, il livello rimane invariato e si riprova dopo 30 s. Il candidato fallito viene rimosso e la sua assenza verificata prima del successivo. Un errore di pulizia resta segnalato.
La collisione di un tassello nuovo viene creata una sola volta. La conferma visiva può tentare tre volte. Il tassello viene ammesso solo dopo controlli visivi, di profondità e di contatto. La copertura mancante mantiene il veicolo in attesa.
Modalità del terreno
| Modalità | Griglia e politica visiva |
|---|---|
| Area personalizzata fissa | 1 × 1 km, 513 × 513 campioni, circa 1,95 m. Nessun LOD mobile. |
| KMOU, New York e Hong Kong preparati | Centro 513 × 513: KMOU 1 × 1 km, gli altri 2 × 2 km. Intorno 6 × 6 km, griglia misurata separata, collisioni complete e mesh esterne ridotte fisse. KMOU ha anche un anello centrale. L’esterno non aumenta automaticamente il dettaglio all’avvicinarsi del veicolo. |
| Personale a caricamento progressivo | Tasselli da 1 km, 129 × 129 campioni, 7,8125 m. Copertura richiesta 5 × 5; centro 3 × 3 a passo 1, anello a passo 4. |
| LIVE | Copertura richiesta 7 × 7, stesso centro dettagliato 3 × 3. Tasselli recenti e precaricati possono estendere quelli residenti. |
LOD è automatico, senza cursore manuale. Vedi Genera il terreno di un’area e Viaggio intorno al mondo LIVE.
Tecnologie geospaziali
| Tecnologia | Ingresso, metodo e risultato |
|---|---|
| Proiezione locale | PyProj trasforma WGS 84 in AEQD centrata sull’area, con longitudine sempre al primo asse. L’origine mobile allinea le coordinate attive. Produce x/y metriche e sistema di riferimento registrato, distinti da latitudine/longitudine e origine FCU. |
| Campionamento raster | SciPy interpola finestre GEBCO e quote terrestri sulla griglia richiesta. I metadati regolano assi e NoData. Passo prodotto, risoluzione originale e accuratezza sono grandezze diverse. |
| Scelta regionale | Cesium numerico autorizzato ha priorità. Gli altri fornitori seguono il passo nativo e vengono accettati per singolo vertice marino valido. Restano identificativi per vertice e fonti. L’accesso alle immagini non fornisce batimetria numerica. |
| Supporto costiero | Ricostruisce celle marine classificate come terra da dati grossolani usando misure vicine reali, LinearNDInterpolator e controllo cKDTree. Ripiego sul punto marino più vicino entro 1,5 km; KHOA richiede 225 m. Non inventa una profondità costante. |
| Maschera terrestre | Unione e test punto-poligono Shapely su OSM, con quote finite. Il colore non decide la navigabilità. |
| Immagini | Selezione STAC, classificazione, riproiezione Rasterio e verifiche di qualità separate. Metadati di acquisizione e fonte. Hong Kong preparato usa fotografie aeree attribuite. |
| Geometria | Griglie triangolate per le collisioni, materiali separati per terra, acqua bassa e fondale. LOD conserva bordi e costa. Produce SDF, mesh e texture con carichi fisici e visivi distinti. |
Download e integrità della cache
Le celle costiere vengono verificate per aggiornamento e checksum prima del riuso. Una cache completa evita di preparare l’archivio mondiale delle coste. Celle mancanti o non valide avviano l’aggiornamento.
I sottoinsiemi GEBCO usano un indice SQLite. Modifiche a dimensione o data aggiornano la voce; i candidati vengono ricontrollati tramite URL, SHA-256 del file originale e assi. Senza indice, subentra una scansione verificata della cache.
I download regionali passano da un file temporaneo. Se disponibile, Content-Length deve corrispondere ai byte ricevuti. I NetCDF KHOA devono esporre esattamente Lat, Lon e MSL, con matrici non vuote e ultimi elementi leggibili. Solo dopo la verifica il file entra nella cache permanente. Un file esistente respinto resta disponibile per la diagnosi.
- Limite KHOA BADA2024: 400 MiB.
- Budget: 180 s, controllato prima e dopo letture di massimo 256 KiB.
- Timeout di inattività del socket: 20 s. Intestazioni o letture bloccate possono attendere questo intervallo; il budget non è un limite assoluto rigoroso sulla durata totale.
Verifica fisica del terreno
WWW-POSIM verifica ogni tassello caricato con una camera RGBD rivolta verso il basso e una sfera temporanea. La camera misura la profondità del terreno renderizzato. Gazebo lascia cadere la sfera sulla mesh di collisione e conferma il contatto con nuove misure di posa prima di accettare il tassello.
- Sfera: raggio di 0.25 m, massa di 10 kg; posizionata 1 m sopra la superficie campionata e rimossa dopo la verifica.
- Contatto: distanza minima con segno dal centro della sfera alle facce e agli spigoli dei triangoli vicini, tenendo conto della pendenza.
- Accettazione: almeno otto misure di posa distinte; le ultime cinque devono trovarsi tra 0.1 e 0.6 m dalla superficie. Penetrazioni superiori a 0.15 m, contatto assente, pose obsolete o mancata rimozione comportano il rifiuto.
- Ambito: verifica posizione e contatto fisico in un punto. Non garantisce tutti i triangoli, la precisione dei dati altimetrici o la sicurezza dell’intera rotta. La profondità disponibile lungo la rotta viene verificata separatamente.
File e riproducibilità
| File | Utilità |
|---|---|
projected.npz e metadati |
Matrici x/y/quota nel loro riferimento; confronto con percorsi e misure. |
manifest.json e fornitori |
Limiti, campioni, selezione fonti, impronte e identità compatibile di motore e librerie. La cache vale per tale identità. |
| SDF e collisioni | Superficie di contatto e composizione effettive; una schermata non le sostituisce. |
| Mesh visive, texture e LOD | Riproduzione di immagini e sensori visivi, separata dall’accuratezza delle collisioni. |
WWW-POSIM coordina generazione, precaricamento, permanenza e sostituzione attorno a POSIM-Terrain. La collisione deve essere confermata prima di avanzare. Risorsa pronta, tassello fisico caricato e immagine corrente sono stati diversi.
La versione selezionata di POSIM-Terrain include terrain.py, terrain_sources.py, bathymetry.py, coastal_detail.py, floating_origin.py e seabed_visual.py. Consulta manifest.json e source-providers.json.
Terreni preparati e immagini
| Terreno | Centro: latitudine, longitudine | Immagini |
|---|---|---|
| KMOU waterfront | 35.077175, 129.085815 | Sentinel-2 |
| Porto di New York | 40.70044, −74.004885 | NYC OTI, 2024 |
| Porto di Hong Kong | 22.2899, 114.168169 | Lands Department, ottobre 2018 / gennaio 2019 |
Ogni centro contiene 513 × 513 campioni; su 2 km il passo è circa 3,91 m. L’intorno di 6 × 6 km forma 3 × 3 tasselli da 2 km, con quote/profondità misurate e visuali ridotte. KMOU aggiunge un anello centrale. La demo WAM-V usa lo stesso terreno Hong Kong.
New York e Hong Kong includono texture centrali 4096 × 4096, circa 49 cm/pixel. Le immagini native hanno risoluzione di 6 pollici e 20 cm, rispettivamente. Il dettaglio visivo non migliora l’accuratezza della profondità. La generazione automatica usa Sentinel-2.
Le immagini di New York sono sotto CC BY 4.0, NYC OTI. Quelle di Hong Kong provengono dal Lands Department del governo della RAS di Hong Kong / portale CSDI, tassello T11-SW-B, pubblicato nel 2023. Sono ritagliate, riproiettate e ricampionate. Le attribuzioni accompagnano ogni download.
Le aree automatiche con terraferma attendono immagini verificate. In caso di errore, ripristina l’accesso e riprova. Un’area salvata senza immagini va rigenerata. Aree interamente acquatiche possono completarsi senza immagini terrestri. Browser e Gazebo condividono il colore senza cambiare le collisioni. Gli esercizi mantengono la loro arena piana.
Disponibilità, annullamento e nuovo tentativo
Il download mostra file, dimensioni ricevuta/totale, percentuale e velocità. Senza dimensione totale nota mostra quantità ricevuta e velocità. Arresta interrompe attività e download; i file sorgente completati restano riutilizzabili.
Un terreno preparato scaricato rimane pronto. Questo stato riguarda le risorse: dopo l’avvio controlla anche posizione e sensori recenti. File mancanti o motore incompatibile richiedono download o rigenerazione secondo l’indicazione. Seleziona il terreno salvato e avvia quel mondo per visualizzarlo.
Usa Arresta nell’app oppure Annulla durante la preparazione web. Attendi la pulizia prima di riprovare o cambiare mondo. Preparazione, posto sul server e mondo attivo sono distinti. Se non vedi la costa, riduci lo zoom in Mondo, apri Mappa e controlla fondale e sovrapposizione cartografica.
Fonti e aspetto
| Fonte | Ruolo |
|---|---|
| Cesium World Bathymetry | Priorità se è configurato l’accesso numerico autorizzato. |
| Copernicus Marine | Batimetria costiera regionale dettagliata. |
| EMODnet | Profondità regionali, soprattutto europee. |
| KHOA | Profondità coreane opzionali. |
| GEBCO | Quote e profondità globali di base e ripiego. |
| Copernicus GLO-30 | Quote terrestri costiere. |
| OpenStreetMap | Confine terra/acqua. |
| Sentinel-2 RGB | Colore terrestre, risoluzione nominale 10 m. |
Verifica copertura e accesso presso Cesium, Copernicus Marine, EMODnet e GEBCO. L’interfaccia identifica la fonte utilizzata.
Costa verificata e immagini limpide consentono l’affinamento. La terra usa GLO-30, l’acqua profondità supportate da misure. Le quote corrette alimentano rendering, collisioni, sensori e rotte. Le profondità sconosciute sono escluse dalle rotte. Senza affinamento valido restano in uso le fonti numeriche disponibili.
Le immagini possono applicarsi indipendentemente dall’affinamento costiero. L’avvio verifica quelle disponibili. L’app conserva le cache complete in data/providers. Durante l’estensione progressiva, immagini mancanti vengono richieste di nuovo in background e appaiono dopo la verifica senza cambiare terreno numerico o collisioni.
- Mondo/Veicolo, mappa Gazebo e sensori mostrano colore terrestre e sabbia.
- La mappa Browser offre una sovrapposizione OpenFreeMap opzionale; disattivala per esaminare la texture del terreno. La minimappa usa OpenFreeMap.
- Le immagini vengono allocate ai tasselli con terraferma; tutti condividono la sabbia ripetuta.
- Griglia e curve sono riferimenti visivi inizialmente disattivati.
- Pixel blu/ciano sulla terra emersa ricevono una tinta verde conservando la luminanza.
- Vicino al livello medio, un grigio-blu scuro viene miscelato tra −1,0 e +0,5 m, massimo a zero e decrescente verso entrambi i limiti.
Il mondo progressivo parte da 1 × 1 km e prepara i vicini fino a completare la copertura. Conserva tasselli recenti, aggiunge/rimuove entità in sequenza e riprova quelli mancanti. I comandi si sospendono prima di zone prive di collisioni o copertura sensore verificate. I bordi condividono campioni; tornando indietro si ricarica la geometria salvata. Le aree fisse conservano 513 × 513 punti. Le distanze costiere LIVE sono in Viaggio intorno al mondo LIVE.
Sabbia e linee del fondale
La sabbia è inizialmente attiva, le linee disattivate. Modificale in Scena → Rendering della scena → Aspetto subacqueo. Le impostazioni interessano Gazebo e le camere a colori.
La texture è Aerial Beach 01 di Rob Tuytel, sotto CC0, con mappe 2K di colore, normali e rugosità ripetute ogni 30 m. È sabbia generica disponibile offline. Le quote numeriche definiscono geometria e profondità.
Risoluzione della fonte, passo della mesh, LOD e risoluzione dell’immagine sono diversi. Una mesh più fine non crea misure mancanti; elementi costieri stretti possono non essere risolti.
Genera il terreno di un’area · Pianificazione delle rotte e controllo · Simulazione, rendering e sensori
Generare un atlante dei materiali del fondale
Scarica ed estrai lo ZIP con generatore e materiali. Lo script Python è disponibile anche separatamente. Servono Python 3.10 o successivo, NumPy e Pillow. Esegui i comandi nella cartella estratta.
python -m pip install numpy pillow
python generate_seabed_materials.py --materials materials --output output --bounds -3000 -3000 3000 3000 --seed 321 --region-m 240 --detail-m 4 --size 1024 --green-zones materials/kmou-green-zones.json
Il generatore miscela otto materiali nelle coordinate del mondo: vegetazione rossa, vegetazione rossa e verde densa, fondale blu e pietre miste, bianche e nere. La stessa seed mantiene continua la distribuzione fra aree adiacenti generate separatamente. Sono texture cromatiche sintetiche: non aggiungono altezza delle piante, geometria delle pietre, collisioni o batimetria misurata.
L’esempio copre 6 × 6 km con 1024 × 1024 pixel, circa 5,86 m per pixel. È una panoramica che non risolve piccole piante e pietre. I bounds sono coordinate locali est/nord in metri, non latitudine/longitudine. La riga superiore corrisponde al massimo nord.
La nuova cartella contiene albedo.png e manifest.json con limiti, impostazioni e hash. Le cartelle esistenti vengono rifiutate. --tile-m divide l’area; --size indica quindi la dimensione di ogni tassello. Il limite predefinito totale è 67.108.864 pixel. Riduci estensione o risoluzione, oppure imposta --max-total-pixels dopo aver verificato memoria e spazio. INCOMPLETE.txt indica un risultato incompleto.
Con --green-zones materials/kmou-green-zones.json, il materiale aggiuntivo verde marino scuro si concentra intorno alle impronte dei tre relitti KMOU. Il JSON definisce x/y locali, core_m, fade_m e strength per ogni zona. Senza questa opzione, il generatore autonomo non deduce le posizioni dei relitti. --region-m 240 crea ampie zone dominanti con transizioni fra materiali adiacenti. Conserva insieme versione del generatore, hash degli input e seed per riprodurre l’atlante.
I dintorni prevalentemente verdi sono un progetto visivo per studiare il riconoscimento RGB difficile. Non dimostrano le prestazioni del sonar. Geometria e impostazioni sonar sono fattori distinti; il confronto richiede osservazioni effettive di camera e sonar.
