 WWW-POSIM v0.6.15
Aufgaben, Punkte und Rangliste
Die Ergebnisse zeigen erreichte Ziele und Verbesserungsmöglichkeiten. Ein Lauf bringt bis zu 100 Punkte; eine Aufgabenwertung benötigt fünf Läufe.
Eine Aufgabe, fünf Bedingungen
Ein Upload führt dieselbe Aufgabe fünfmal aus, keine fünf verschiedenen Aufgaben. Die Karte bleibt gleich, Ziele und Route variieren leicht. Gemeinsame Bedingungen reichen von ruhiger See bis zu Wellen und wechselnder Strömung. Jeder gemessene Pfad wird separat bewertet; gleiche oder unterschiedliche Punkte sind möglich. Werden nie Ziele erreicht, können fünf Nullen entstehen.
Aufgezeichneten Pfad ansehen
Im Ergebnis einen Bewertungslauf wählen, Aufzeichnung abspielen und Zeitregler nutzen. Blau: Pfad, Grün: Ziele, Orange: Hindernisse. Angezeigt werden erreichte Ziele, Strecke, Zeit, Positions-/Kurs-/Tiefenfehler und geschätzte geometrische Kontakte.
Die Rangliste zeigt beste/niedrigste Punkte, mittlere Zeit und Pfade und Details ansehen. Fertige Pfade/Punkte sind öffentlich; Code, Programmausgabe und E-Mail bleiben privat. E-Mails enthalten Punkte, Zeit, Ziele und Pfadvorschaubilder je Lauf; der Link öffnet die Wiedergabe. Gemessene Wettbewerbsbeispiele verstehen enthält Code, Punkte und fünf Aufzeichnungen für alle sechs Aufgaben.
Aufgabe wählen
Die Draufsichten zeigen Bedingung 1. Nummerierte Kreise sind Ziele, gefüllte Kreise Bojen/Pfosten. Reihenfolge beachten und sichere Route wählen; andere Bedingungen versetzen die Ziele leicht.
Position halten
surface_station · WAM-V · 120 Simulationssekunden
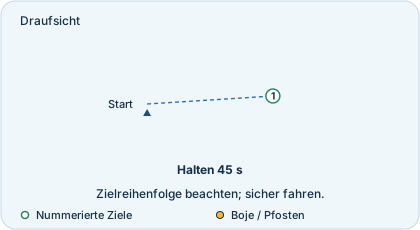
Ziel 1 mit gefordertem Kurs erreichen. Position und Kurs 45 Sekunden durchgehend innerhalb der Toleranz halten. Verlassen setzt den Timer zurück; langsam anfahren.
Kanal und Rückkehr
surface_gates · WAM-V · 240 Simulationssekunden
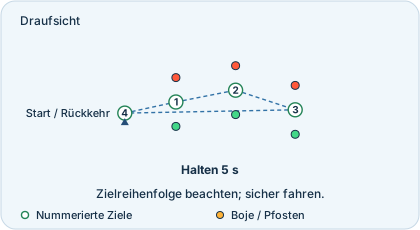
Mitten durch Tore 1, 2 und 3 zwischen roten/grünen Bojen fahren. Zum Startziel 4 zurückkehren, Rückkehrkurs einnehmen und 5 Sekunden halten. Bojen auf Hin- und Rückweg meiden.
Hindernisse und Liegeplatz
surface_slalom · WAM-V · 300 Simulationssekunden
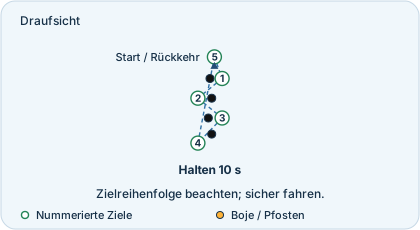
Zielen 1–4 abwechselnd um vier Bojen folgen. Sicher zum Startziel 5 zurückkehren, Anlegekurs einnehmen und 10 Sekunden halten. Zielerreichung löscht keine Kollisionsstrafen.
Tauchen, Tor und Halten
underwater_gate · BlueROV2 · 180 Simulationssekunden
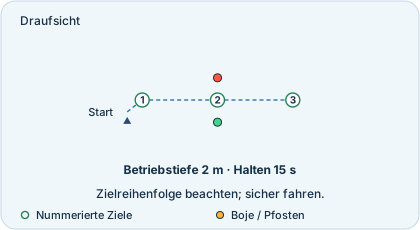
Auf 2 m zu Ziel 1 abtauchen. Bei Ziel 2 in dieser Tiefe zwischen den Pfosten passieren. Ziel 3 samt Kurs erreichen und Position/Tiefe 15 Sekunden halten.
Inspektionspfad
underwater_path · BlueROV2 · 240 Simulationssekunden
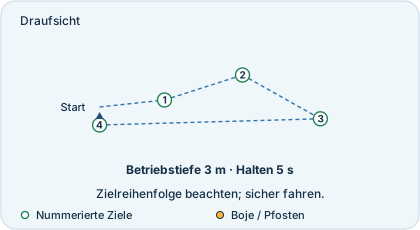
Auf 3 m abtauchen und Zielen 1, 2, 3 über orangefarbenen Bodenmarkierungen folgen. Tiefe halten; Markierungen liegen darunter. Zu Ziel 4 auf 3 m zurückkehren, Kurs einnehmen und 5 Sekunden halten.
Slalom, Rückkehr und Auftauchen
underwater_return · BlueROV2 · 300 Simulationssekunden
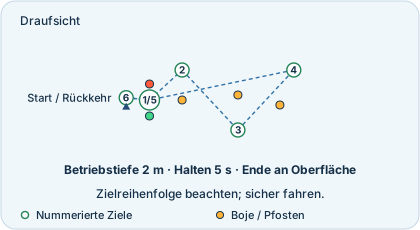
Auf 2 m zum Eingangstor bei Ziel 1 abtauchen. Zielen 2, 3, 4 um versenkte Pfosten folgen. Dasselbe Tor bei Ziel 5 zurück durchfahren, am Startziel 6 auftauchen und 5 Sekunden halten.
Halten verlangt Position, Kurs und unter Wasser Tiefe. Die erste passende gemessene Pose startet den Timer; Verlassen setzt ihn zurück. Nach Ablauf der Simulationszeit abgeschlossene Querungen/Haltephasen geben keinen Fortschritt. Der Oberflächen-Haltekurs zeigt gegen die Weltströmung, auch beim gedrehten Hinderniskurs.
JSON in VS Code lesen
Über E-Mail oder Ihre Einreichungen → Ergebnis ansehen JSON herunterladen. Jeder Eintrag in reports enthält seinen report.
score: 0–100;completion: Anteil abgeschlossener geordneter Ziele, 0–1.position_rms_m: Positions-/Routenfehler in m;heading_rms_rad: Kursfehler in rad;depth_rms_m: Unterwasser-Tiefenfehler. Kleiner ist besser.gate_centre_rms_m: Mittenfehler bei Torquerungen in m.best_consecutive_hold_seconds: längstes kontinuierliches Stationshalten.collision_proxies: berührte Hindernisse nach Bewertungsgeometrie.invalid: Ungültigkeitsgrund; bei gültigen Läufen keiner.
Python-Meldungen unter Programmausgabe prüfen und Ergebnisse zum Vergleich aufbewahren.
Schrittweise verbessern
Zuerst Route abschließen, dann Fehler reduzieren und Tore mittig queren. Erst danach Geschwindigkeit bei sicherem Abstand erhöhen. Maximal Fortschritt 20, Genauigkeit 60, Geschwindigkeit 10, Sicherheit 10. Abschluss gibt 20 Fortschrittspunkte. Fehler mindern Genauigkeit, Tempo und Sicherheit gemeinsam; eine ungenaue fertige Route kann wenig Punkte erhalten.
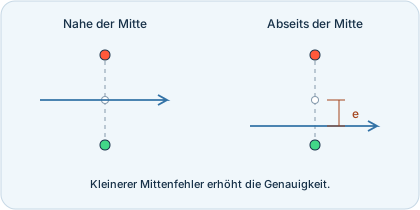
Der Bewerter interpoliert, wo der gemessene Pfad die Linie zwischen den Pfosten kreuzt. Kleinerer Mittenfehler gibt mehr Genauigkeit. Der Rumpf muss hindurchpassen, unter Wasser auch die Tiefe stimmen. Jeder Querungsfehler wird erfasst. Stationshalten gibt Teilfortschritt für die längste ununterbrochene Haltezeit bis 45 s. Jedes getroffene Hindernis kostet 15 Punkte, eine Kollision begrenzt den Gesamtwert auf 50. Gültiger Timeout behält Teilpunkte; ungültige/abgebrochene Läufe werden nicht offiziell gewertet.
Fünf abgeschlossene Bewertungen können fünf Teilresultate enthalten. Vier von fünf Zielen ergeben 16 Fortschrittspunkte vor weiteren Termen. Die Gemessene Wettbewerbsbeispiele verstehen lassen Verbesserungsspielraum.
Fünf Läufe abschließen
Eine Aufgabe einreichen; der Server wählt gemeinsame Reihenfolge und Seeds. Öffentlichen Namen suchen und die beiden anderen Aufgaben der Oberflächen-/Unterwasserkategorie abschließen.
Aufgabenpunkte = 80 % Mittelwert der fünf + 20 % niedrigster Wert. Kategorienpunkte sind der Mittelwert dreier Aufgaben. Die letzte vollständige Einreichung setzt den Rang; wartende/fehlgeschlagene ersetzen ihn nicht. ArduPilot mit weniger als fünf Seeds ist vorläufig. Nicht gemessen bedeutet fehlende Messung, nicht null. Die Vergleichszeile nutzt die mitgelieferte Standardkonfiguration.
Erweitert: Formel und Fairness
WWW-POSIMs eigene Lehrregeln, angeregt durch RobotX, VRX und RoboSub, messen Fortschritt, Genauigkeit, Tempo und Abstand. Grundlage ist die native Servertrajektorie; ein Client kann keine Punktzahl behaupten.
Ein Lauf
c = abgeschlossene Ziele / Gesamtziele. Route: p=c. Station: p=min(längste gültige Haltezeit / 45, 1). e_p, e_h, e_d sind zeitgewichtete RMS von horizontalem/Routen-, Gier- und Tiefenfehler. g ist RMS-Tormittenfehler geteilt durch nutzbare Halbbreite nach Abzug von Bojen- und Rumpfradius; ohne passiertes Tor g=0. t: verstrichene Simulationszeit, T: Timeout, I: Idealzeit.
quality    = exp(-max(0,e_p-0.05)/0.6
                 -max(0,e_h-2π/180)/0.25
                 -max(0,e_d-0.02)/0.2
                 -(g/0.25)^2)
progress   = 20 p
accuracy   = 60 p quality
speed      = 10 c clamp((T-t)/(T-I), 0, 1) quality
safety     = 10 p clamp(minimum_hull_clearance / 2, 0, 1) quality
raw        = progress + accuracy + speed + safety - 15 × struck_obstacles
score      = clamp(raw, 0, 100)
Ohne Genauigkeitsmessungen gilt quality=0. Auf halbem Weg von der Mitte zum nutzbaren Rand beträgt der Torfaktor exp(-4) ≈ 0.018; reine Durchfahrt reicht nicht für hohe Genauigkeit. Ohne Hindernisgeometrie gilt Sicherheit = 10 p quality.
Konservative Hüllradien: 3.5 m WAM-V, 0.5 m BlueROV2, mit vertikaler Überlappung zu Zylindern. Das ist ein Geometrieproxy, keine gemessene Kontaktkraft; er kann vor exaktem Meshkontakt bestrafen und gilt für alle gleich. Jedes Hindernis zählt einmal je Lauf; Kollision begrenzt auf 50. Es gibt keinen erfundenen Land-/Bodenkraftterm; native Sicherheits-/Bewegungsprüfungen können stoppen oder invalidieren.
Torbreiten vor Seedskalierung: 12.4 m Oberfläche, 6.4 m unter Wasser. Gemeinsame synthetische Arena 2 km × 2 km, flacher Boden 20 m, Ursprung/Oberflächenstart 35.074899 N / 129.084759 E. Physikziel 1×, Schritt 10 ms.
Ankunft: horizontal <0.8 m Oberfläche / <0.5 m unter Wasser; Tiefenfehler <0.2 m. Halten verlangt zusätzlich Gierfehler <0.12 rad (≈6.9°). Verlassen setzt die Haltezeit zurück. Tore müssen in geforderter Richtung mit Rumpf innerhalb der nutzbaren Öffnung gekreuzt werden. Aufeinanderfolgende Posen werden für Mitten-/Tiefenfehler interpoliert.
Beim Anfahren einer Route ist Positionsfehler der Abstand zum aktuellen begrenzten Segment, Kursfehler relativ zur Fahrtrichtung. Im horizontalen Ankunftsradius des letzten Halteziels gelten dessen Position und Haltekurs; Tiefe und Kurs begrenzen zusätzlich den Timer. Stationsgenauigkeit beginnt beim ersten gültigen Eintritt und misst weiter dasselbe Ziel, auch nach Herausdriften.
| Aufgabe | T / s | I / s | Abschließendes Halten |
|---|---|---|---|
surface_station |
120 | 70 | 45 s |
surface_gates |
240 | 150 | 5 s |
surface_slalom |
300 | 210 | 10 s |
underwater_gate |
180 | 100 | 15 s |
underwater_path |
240 | 170 | 5 s |
underwater_return |
300 | 220 | 5 s an der Oberfläche |
Vollständig, kollisionsfrei, innerhalb aller Genauigkeitsschwellen, mittige Tore, spätestens bei I und ≥2 m Rumpfabstand ergibt 100. Mit c=0.5 stehen halbe Fortschritts-/Bonusgewichte bereit. Eine Kollision begrenzt trotz höherem Rohwert auf 50. Fehlende sinnvolle Trajektorie, nicht endliche Werte, rückwärts/sprunghafte Simulationszeit, Posesprung, abgelaufene Rechte oder Sitzungswechsel machen ungültig. Timeout behält erworbene Punkte bei gültigen nativen Daten.
RMS wird über native Simulationszeit integriert, nicht Browserabfragen gezählt. Zeitschritt und Toleranzen sind versioniert; Wellen/Physik dürfen während offizieller Bewertung nicht verändert werden. Vollpunktschwellen sind streng, aber nicht null. Der Oberflächenbug zeigt gegen Strömung; in Bedingung 5 folgt er deren Schwankung, damit zwei Thruster gegenhalten können. yaw_current_follow kennzeichnet Ziele; das Profil enthält current_epoch_sim_time, Periode, Phase und Schwenkweite. Bei unerreichbaren gemessenen Modell-/Sensorgrenzen muss die Lehrkraft Regeln ändern und Referenzen neu messen, keine alten Werte umetikettieren.
Bedingungen und Rangliste
Installierte Übung bietet dieselben fünf Bedingungen. Regelversion, Aufgabe und Bedingungsnummer bestimmen den offiziellen Seed; eigene Übungslayouts liegen unter Erweitert.
| Bedingung | See und Strömung | Wind |
|---|---|---|
| 1 | Ruhige See, keine Strömung | 3 m/s |
| 2 | Querströmung, 0.20 m/s | 5 m/s |
| 3 | Starke Strömung, 0.35 m/s | 6.5 m/s |
| 4 | Raue See, keine Strömung | 8 m/s |
| 5 | Raue See, variable Strömung 0.35–0.65 m/s | 8 m/s |
Strömung ist horizontale Wassergeschwindigkeit für die Hydrodynamik. Bedingung 5 ändert Betrag/Richtung weich über 45 s, Richtung ±25°. Start zusammen mit Bewertung. Seedvariation: Maßstab ±10 %, Querversatz ±3 m, Haltekurs ±0.25 rad. Windrichtung 110–160°, Strömung 75–105° vor Schwankung.
suite_score = 0.8 × mean(five scores) + 0.2 × min(five scores). Kategorie: arithmetisches Mittel dreier Aufgaben. Teilnehmer: fünf akzeptierte Läufe der letzten vollständigen Einreichung. ArduPilot: neuestes verifiziertes Ergebnis je Seed; weniger als fünf verschiedene Seeds ist vorläufig, mit Laufzahl. Neue Einreichungen starten bei Bedingung 1. Wiederholungen/Rechenbudgets dem Organisator offenlegen; Finals können eigene Serie/Regelversion nutzen.
Gespeichert werden Zeit, Eigentümer-ID, Alias, Aufgabe, Regeln, Seed, native Trajektorie, Metriken, Reglertyp und Parameterhash. E-Mails bleiben aus öffentlichen Antworten. Lokale Versuche sind Übung: ein quelloffener Client kann Code/Daten ändern. Serverbeobachtung schützt Herkunft, beweist aber weder eigene Urheberschaft noch echte Zustandsschätzung. Simulierte Ground-Truth-Odometrie ist erlaubt. Hindernisübungen sollen gemessenes LiDAR/Kamera nutzen; streng reine Wahrnehmung benötigt separates Sensor-/Navigationsprofil und Version.
ArduPilot und Integrität
Angeheftete Zeilen nutzen frisch gestartete Autopilot-Welt, mitgeliefertes Fahrzeugprofil und Simulatornavigation. Der Betreiber fährt dieselben geordneten Ziele, misst nativ und speichert Parameterdigest. Parametereditier-Sitzungen gelten nicht; Änderungen invalidieren. Standard-Wahrnehmung/Ausweichen wird nicht vorausgesetzt. Gazebo/SITL/externe Navigation gehören zum Profil; es ist keine Aussage über reine Hardware-Werkswerte.
Ohne Messung steht Nicht gemessen, niemals erfundene 0 oder 100. Ein echter Seed ist vorläufig. Kurs-, Parameter- oder Modelländerung braucht neue Referenz/Regeln. Die Referenz bleibt sichtbar, wenn Studierende sie übertreffen.
Vollständige FCU-Parameter werden vor/nach jedem Lauf erzwungen und geprüft. Ausgenommen vom Hash: SIM_SPEEDUP (separat 1× geprüft), STAT_RUNTIME/STAT_FLTTIME (nur lesbare Laufzeitzähler), BARO1_GND_PRESS/BARO2_GND_PRESS/BARO3_GND_PRESS (volatile automatische Druckkalibrierung, nur lesbar). Geänderte Steuerparameter invalidieren. finalizing endet erst nach Reglerstopp, Endprüfung und Datenbankcommit; frühere Slotfreigabe invalidiert. Ungültige Entwicklungsversuche bleiben privat und ungewertet. Eine angeheftete Null kann ein gültiger erfolgloser Lauf sein.
Export und lokale Bewertung
Die Website führt isolierten Code mit exklusiver Gazebo-Welt aus, beginnt die Bewertung vor dem Programm und prüft offizielle Physik/Wellen laufend. Für Übung siehe installierte App; offizielle Punkte erfordern Webupload.
Eigentümer exportieren fertige oder unterbrochene Belege. Auch nach Slotfreigabe verlangt /competition/run/export?run_id=... denselben Eigentümer. Der JSON-Hash erkennt Änderungen und ist kein Betrugssicherheitszertifikat. Kein Endpoint vergibt offizielle Punkte aus lokalen Dateien. Auch Administratoren können darüber keine privaten Exporte anderer Eigentümer herunterladen.
WWW-POSIM-Wettbewerbe für autonome Navigation · Wettbewerbsprogramm einreichen