 WWW-POSIM v0.6.16
Algorithmen zur Geländeerzeugung
Numerische Höhen- und Tiefendaten bestimmen das Gelände. OpenStreetMap liefert die Landmaske, Sentinel-2 die Landfarben. Geometrie, Küstenverlauf und Bildtextur haben getrennte Aufgaben.
Verarbeitungsschritte
- 1. Region → metrisches Raster
Das WGS-84-Zentrum wird in eine lokale azimutale äquidistante Projektion (AEQD) überführt. N × N Stützstellen, x nach Osten, y nach Norden, z nach oben. Rasterabstand = Breite / (N − 1).
- 2. Höhen und Tiefen
GEBCO bildet die Grundlage, GLO-30 ergänzt Landhöhen. Für jeden Wasserpunkt wird eine gültige regionale Tiefe gewählt: zuerst lizenzierte numerische Cesium-Daten, danach weitere Quellen nach ihrem ursprünglichen Rasterabstand.
- 3. OSM-Landpolygone
Das aus OSM erzeugte Shapefile wird auf EPSG:4326 geprüft, auf Atlaszellen von 0,05° zugeschnitten und zu land.json zusammengeführt. Satellitenfarben bestimmen die Küste nicht.
- 4. Geprüfter Satellitenatlas
Aktuelle Sentinel-2-L2A-Aufnahmen werden über STAC gesucht. RGB und Szenenklassifikation werden geprüft. Höchstens 5 % der lokalen Pixel dürfen ungültig sein, einschließlich Wolken und Schatten. Aufnahmezeit und Prüfsummen bleiben erhalten.
- 5. Küstenmaske anwenden
Shapely ordnet Rasterpunkte den Landpolygonen zu. Land erhält endliche GLO-30-Höhen, Wasser belegte numerische Tiefen. Küstenkorrekturen benötigen nahe Messwerte im Wasser. Unvollständige Kandidaten werden verworfen; die verwendete Ersatzquelle wird dokumentiert.
- 6. Kollisions- und Darstellungsnetze
Das Raster wird für Kollisionen trianguliert. Vollständige und reduzierte Darstellungsnetze bewahren Ränder und Küstenübergänge. UV-Koordinaten legen Landbilder auf das Gelände; eine wiederholte Sandtextur bedeckt den Grund. Die bewegte Wasseroberfläche ist separat.
- 7. Prüfen und speichern
SDF, Netze, Datenfelder und Herkunft werden exportiert und mit gz sdf -k geprüft. Automatisch erzeugte Gebiete mit Land warten auf geprüfte Bilder. Vollständige Daten werden gespeichert; Fehler werden angezeigt. Abbrechen beendet die Aufgabe und räumt Teildaten auf.
- 8. Bewegung, LOD und Abdeckung
In nachladenden Welten bestimmt die Fahrzeugkachel den Detailgrad. Weitere Kacheln werden vorbereitet, Kollisionen geprüft und Darstellungsnetze ausgetauscht. Die vollständigen Kollisionsnetze bleiben bestehen; bei der Rückkehr wird gespeicherte Geometrie wiederverwendet.
LOD: mehr Details in Fahrzeugnähe
Level of Detail (LOD) reduziert entfernte Darstellungsgeometrie. Maßgeblich ist die Kachel des Fahrzeugs, nicht der Kamerazoom. Das gilt für Land und Meeresboden.
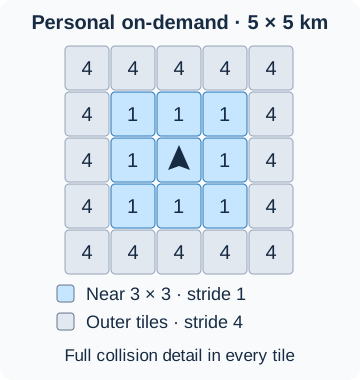
| Bereich | Verfahren |
|---|---|
| Nahbereich | 3 × 3 Kacheln, visueller Schritt 1: jede numerische Stützstelle wird dargestellt. |
| Fernbereich | Schritt 4: im Inneren jeder vierte Punkt je Achse. Alle Randpunkte und Übergangszellen an Küsten und Flachwasser bleiben erhalten. Delaunay trianguliert die Auswahl. Daher weder ein gleichmäßiges 33 × 33-Raster noch genau sechzehnmal weniger Dreiecke. |
| Texturen | Entfernte Land- und Flachwassertexturen haben ein Viertel der Breite und Höhe, mindestens 32 Pixel. Alle Kacheln teilen eine wiederholte Bodentextur. |
| Bewegung | Beim Kachelwechsel wandert das mittlere Quadrat mit. Annähernde Kacheln erhalten mehr Details, zurückbleibende weniger, solange sie geladen sind. |
| Physik und Routen | Vollständige numerische Daten und Kollisionsnetze bleiben unverändert. Gemeinsame Randpunkte verhindern Lücken zwischen Detailstufen. |
Renderbasierte Sensoren sehen das ausgewählte Darstellungsnetz. Ein vollständiges Kollisionsnetz garantiert daher nicht dieselbe Fernansicht bei beiden Detailstufen. Halten Sie ein Prüfobjekt im detaillierten Nahbereich und kontrollieren Sie die Sensorausgabe.
Beim Austausch bleibt das bisherige Darstellungsnetz sichtbar, bis der Kandidat bestätigt ist. Läuft die Bestätigung ab, während eine aktuelle native Pose das bisherige Netz bestätigt, bleibt die Detailstufe erhalten; ein neuer Versuch folgt nach 30 s. Ein fehlgeschlagener Kandidat wird entfernt und seine Abwesenheit geprüft. Eine fehlgeschlagene Bereinigung bleibt ein Fehler.
Die Kollision einer neuen Kachel wird einmal erzeugt. Die visuelle Bestätigung darf dreimal versucht werden. Erst Darstellungs-, Tiefen- und Kontaktprüfungen geben die Kachel frei. Fehlende Abdeckung hält das Fahrzeug an.
Geländemodi
| Modus | Raster und Darstellung |
|---|---|
| Festes eigenes Gebiet | 1 × 1 km, 513 × 513 Punkte, etwa 1,95 m Abstand. Kein mitwanderndes LOD. |
| Vorbereitete Gebiete KMOU, New York, Hongkong | Zentrum 513 × 513: KMOU 1 × 1 km, andere 2 × 2 km. Umgebung 6 × 6 km mit separatem Messraster, vollständigen Kollisionen und dauerhaft reduzierter Außendarstellung. KMOU hat zusätzlich einen zentralen Übergangsring. Diese Umgebung wird bei Annäherung nicht automatisch verfeinert. |
| Persönliche Welt mit Nachladen | 1-km-Kacheln, 129 × 129 Punkte, 7,8125 m Abstand. Erforderlich 5 × 5 Kacheln; Mitte 3 × 3 mit Schritt 1, Außenring mit Schritt 4. |
| LIVE | Erforderlich 7 × 7 Kacheln, dieselbe detaillierte Mitte 3 × 3. Kürzlich verwendete und vorgeladene Kacheln können darüber hinaus im Speicher bleiben. |
LOD arbeitet automatisch; es gibt keinen manuellen Regler. Siehe Gelände für einen Standort erzeugen und Weltreise LIVE.
Geodaten und Verfahren
| Technologie | Eingabe, Verfahren und Ausgabe |
|---|---|
| Lokale Projektion | PyProj überführt WGS 84 in die gebietszentrierte AEQD-Projektion, Längengrad stets zuerst. Der gleitende Ursprung richtet aktive Koordinaten aus. Ergebnis sind metrische x/y-Werte mit dokumentiertem Bezugssystem, unabhängig von geografischen Koordinaten und FCU-Ursprung. |
| Rasterabtastung | SciPy interpoliert GEBCO-Ausschnitte und Landhöhen auf das gewünschte Raster. Metadaten bestimmen Achsen und NoData. Ausgabeabstand, ursprüngliche Auflösung und Messgenauigkeit sind verschieden. |
| Regionale Auswahl | Lizenzierte numerische Cesium-Daten haben Vorrang. Andere Anbieter folgen ihrem ursprünglichen Rasterabstand; jeder Wasserpunkt wird einzeln geprüft. Quellenkennungen bleiben je Punkt erhalten. Bildzugriff allein liefert keine numerische Bathymetrie. |
| Küstenstützwerte | Grob abgetastete Wasserzellen, die als Land erscheinen, werden aus benachbarten realen Wassermessungen mit LinearNDInterpolator und cKDTree rekonstruiert. Nächster Ersatzwert höchstens 1,5 km entfernt; für KHOA 225 m. Keine erfundene konstante Tiefe. |
| Landmaske | Shapely vereinigt OSM-Polygone und prüft Punktlage sowie endliche Höhen. Farbe entscheidet nicht über Befahrbarkeit. |
| Bilder | STAC-Auswahl, Klassifikation, Rasterio-Reprojektion und eigene Qualitätsprüfungen. Aufnahme- und Quelldaten werden gespeichert. Das vorbereitete Hongkong verwendet ausgewiesene Luftbilder. |
| Geometrie | Triangulierte Kollisionsraster, getrennte Materialien für Land, Flachwasser und Grund. LOD bewahrt Ränder und Küste. Ergebnis: SDF, Netze und Texturen mit getrennten Budgets für Physik und Darstellung. |
Downloads und Cache-Prüfung
Küstenzellen werden vor Wiederverwendung auf Aktualität und Prüfsumme geprüft. Ein vollständiger Cache erspart das Aufbereiten des globalen Küstenarchivs. Fehlende oder ungültige Zellen lösen eine Aktualisierung aus.
GEBCO-Ausschnitte besitzen einen SQLite-Index. Geänderte Größe oder Änderungszeit aktualisiert den Eintrag. Kandidaten werden erneut anhand von URL, SHA-256 der Rohdatei und Achsen geprüft. Ohne Index übernimmt eine geprüfte Dateisuche.
Regionale Downloads landen zunächst in temporären Dateien. Bei vorhandenem Content-Length muss die Bytezahl stimmen. KHOA-NetCDF benötigt exakt Lat, Lon und MSL, nicht leere Felder und lesbare letzte Elemente. Erst danach wird die Datei dauerhaft übernommen. Abgelehnte vorhandene Dateien bleiben für die Diagnose erhalten.
- KHOA-BADA2024-Limit: 400 MiB.
- Zeitbudget: 180 s, Prüfung vor und nach Lesevorgängen von höchstens 256 KiB.
- Socket-Inaktivitätslimit: 20 s. Header oder blockierte Lesevorgänge können bis dahin warten; das Budget ist keine absolut feste Gesamtlaufzeit.
Physische Geländeprüfung
WWW-POSIM prüft jede geladene Kachel mit einer nach unten gerichteten RGBD-Kamera und einer temporären Kugel. Die Kamera misst die Tiefe des gerenderten Geländes. Gazebo lässt die Kugel auf das Kollisionsnetz fallen und bestätigt den Kontakt anhand neuer Posenmessungen, bevor die Kachel freigegeben wird.
- Kugel: Radius 0.25 m, Masse 10 kg; Platzierung 1 m über der abgetasteten Oberfläche und Entfernung nach der Prüfung.
- Kontakt: kürzester vorzeichenbehafteter Abstand vom Kugelmittelpunkt zu den Flächen und Kanten benachbarter Dreiecke unter Berücksichtigung der Neigung.
- Freigabe: mindestens acht unterschiedliche Posenmessungen; die letzten fünf müssen einen Oberflächenabstand zwischen 0.1 und 0.6 m aufweisen. Eindringen um mehr als 0.15 m, fehlender Kontakt, veraltete Posen oder eine fehlgeschlagene Entfernung führen zur Ablehnung.
- Umfang: prüft Platzierung und physischen Kontakt an einem Punkt. Die Prüfung bestätigt nicht alle Dreiecke, die Genauigkeit der Höhendaten oder die Sicherheit der gesamten Route. Die verfügbare Wassertiefe entlang der Route wird gesondert geprüft.
Dateien und Reproduzierbarkeit
| Datei | Zweck |
|---|---|
projected.npz und Metadaten |
x/y/Höhenfelder im dokumentierten Bezugssystem; Vergleich mit Fahrten und Messungen. |
manifest.json und Anbieterangaben |
Grenzen, Abtastung, Quellenwahl, Prüfsummen sowie passende Engine- und Bibliotheksidentität. Der Cache gilt für diese Identität. |
| SDF und Kollisionsnetze | Tatsächliche Kontaktfläche und Weltzusammenstellung; ein Bildschirmfoto ersetzt sie nicht. |
| Darstellungsnetze, Texturen und LOD | Reproduzierbare Bilder und renderbasierte Sensoren, getrennt von der Kollisionsgenauigkeit. |
WWW-POSIM organisiert Erzeugung, Vorladen, Speicherdauer und Austausch um POSIM-Terrain. Eine bestätigte Kollision ist Voraussetzung für die Weiterfahrt. Fertige Dateien, geladene Physik und ein aktuelles Bild sind getrennte Zustände.
Die ausgewählte POSIM-Terrain-Version enthält terrain.py, terrain_sources.py, bathymetry.py, coastal_detail.py, floating_origin.py und seabed_visual.py. Herkunft steht in manifest.json und source-providers.json.
Vorbereitete Gebiete und Bildquellen
| Gebiet | Zentrum: Breite, Länge | Bildquelle |
|---|---|---|
| KMOU waterfront | 35.077175, 129.085815 | Sentinel-2 |
| Hafen von New York | 40.70044, −74.004885 | NYC OTI, 2024 |
| Hafen von Hongkong | 22.2899, 114.168169 | Lands Department, Oktober 2018 / Januar 2019 |
Die Zentren besitzen 513 × 513 Punkte; auf 2 km entspricht das etwa 3,91 m Abstand. Die Umgebung 6 × 6 km besteht aus 3 × 3 Kacheln zu 2 km, mit gemessenen Höhen/Tiefen und reduzierter Darstellung. KMOU ergänzt einen Übergangsring. Die WAM-V-Demo verwendet dasselbe Hongkong-Gelände.
New York und Hongkong enthalten zentrale Texturen mit 4096 × 4096 Pixeln, etwa 49 cm/Pixel. Die Originalaufnahmen haben 6 Zoll beziehungsweise 20 cm Auflösung. Bilddetails verbessern nicht die Tiefengenauigkeit. Automatische Erzeugung verwendet Sentinel-2.
New-York-Bilder stehen unter CC BY 4.0, NYC OTI. Hongkong-Bilder stammen vom Lands Department der Regierung der Sonderverwaltungsregion Hongkong / CSDI-Portal, Kachel T11-SW-B, veröffentlicht 2023. Die Bilder werden zugeschnitten, reprojiziert und neu abgetastet. Quellenhinweise begleiten die Downloads.
Automatisch erzeugte Gebiete mit Land warten auf geprüfte Bilder. Stellen Sie bei einem Fehler den Zugriff wieder her und versuchen Sie es erneut. Ein ohne Bilder gespeichertes Gebiet muss neu erzeugt werden. Reine Wassergebiete benötigen keine Landbilder. Browser und Gazebo teilen Landfarben, ohne Kollisionen zu ändern. Übungen behalten ihre flache Arena.
Bereitschaft, Abbruch und Wiederholung
Downloads zeigen Datei, empfangene und gesamte Größe, Prozentwert und Geschwindigkeit. Ohne bekannte Gesamtgröße erscheinen empfangene Datenmenge und Geschwindigkeit. Stoppen beendet Aufgabe und Download; vollständig geladene Quelldateien bleiben wiederverwendbar.
Ein heruntergeladenes vorbereitetes Gebiet bleibt einsatzbereit. Das beschreibt die Dateien. Prüfen Sie nach dem Start zusätzlich aktuelle Position und Sensordaten. Fehlende Dateien oder eine inkompatible Engine erfordern den angezeigten Download oder eine Neuerzeugung. Wählen Sie das gespeicherte Gebiet und starten Sie diese Welt.
Verwenden Sie Stoppen in der App oder Abbrechen während der Web-Vorbereitung. Warten Sie die Bereinigung ab, bevor Sie wiederholen oder wechseln. Vorbereitung, Serverplatz und laufende Welt sind getrennt. Fehlt die Küste im Bild, zoomen Sie in Welt heraus, öffnen Karte und prüfen Meeresboden und Kartenüberlagerung.
Datenquellen und Darstellung
| Quelle | Aufgabe |
|---|---|
| Cesium World Bathymetry | Vorrang bei eingerichtetem lizenziertem numerischem Zugang. |
| Copernicus Marine | Detaillierte regionale Küstenbathymetrie. |
| EMODnet | Regionale Tiefen, vor allem in Europa. |
| KHOA | Optionale koreanische Tiefendaten. |
| GEBCO | Weltweite Höhen und Tiefen als Grundlage und Ersatzquelle. |
| Copernicus GLO-30 | Landhöhen an Küsten. |
| OpenStreetMap | Land-Wasser-Grenze. |
| Sentinel-2 RGB | Landfarben, nominell 10 m Auflösung. |
Abdeckung und Zugriff beschreiben Cesium, Copernicus Marine, EMODnet und GEBCO. Die Oberfläche nennt die tatsächlich verwendete Quelle.
Geprüfte Küsten und wolkenfreie Bilder ermöglichen Verfeinerung. Land erhält GLO-30-Höhen, Wasser belegte Tiefen. Korrigierte Werte versorgen Darstellung, Kollisionen, Sensoren und Routen. Unbekannte Tiefen sind von Routen ausgeschlossen. Ohne gültige Verfeinerung bleiben verfügbare numerische Quellen maßgeblich.
Bilder können unabhängig von der Küstenverfeinerung aufgebracht werden. Beim Start werden vorhandene Bilder geprüft. Vollständige Quellcaches liegen unter data/providers. Beim Nachladen werden fehlende Bilder im Hintergrund erneut angefragt; sie erscheinen nach Prüfung, ohne Höhen oder Kollisionen zu verändern.
- Welt/Fahrzeug, Gazebo-Karte und Sensoren zeigen Landbilder und Sand.
- Die Browser-Karte bietet eine optionale OpenFreeMap-Überlagerung. Zum Prüfen der Geländetextur ausschalten. Die Minikarte verwendet OpenFreeMap.
- Landbilder werden nur für Landkacheln geladen; alle Kacheln teilen die Sandtextur.
- Raster und Konturlinien sind anfangs ausgeschaltete Darstellungshilfen.
- Blaue/cyanfarbene Pixel auf freiliegendem Land erhalten eine grüne Tönung bei erhaltener Helligkeit.
- Nahe dem mittleren Wasserspiegel wird zwischen −1,0 und +0,5 m dunkles Blaugrau zugemischt, am stärksten bei null und zu beiden Grenzen abnehmend.
Nachladende Welten beginnen mit 1 × 1 km und bereiten Nachbarn für die vollständige Abdeckung vor. Jüngste Kacheln bleiben gespeichert. Entitäten werden nacheinander hinzugefügt und entfernt; fehlende Kacheln werden erneut versucht. Vor Bereichen ohne geprüfte Kollision oder Sensorabdeckung pausieren Fahrbefehle. Gemeinsame Randpunkte verbinden die Kacheln; Rückwege laden gespeicherte Geometrie. Feste Gebiete behalten 513 × 513 Punkte. LIVE-Küstenabstände stehen in Weltreise LIVE.
Sand und Linien auf dem Meeresboden
Sand ist anfangs eingeschaltet, Linien sind ausgeschaltet. Ändern Sie dies unter Szene → Szenendarstellung → Unterwasseransicht. Die Einstellungen wirken auf Gazebo und Farbkameras.
Verwendet wird Aerial Beach 01 von Rob Tuytel, CC0, mit 2K-Farb-, Normalen- und Rauheitskarten, alle 30 m wiederholt. Der generische Sand ist offline verfügbar. Numerische Höhen bestimmen Geometrie und Tiefe.
Quellenauflösung, Rasterabstand, LOD und Bildauflösung sind unterschiedliche Größen. Ein feineres Netz erzeugt keine fehlenden Messungen; schmale Küstenmerkmale können unaufgelöst bleiben.
Gelände für einen Standort erzeugen · Routenplanung und Regelung · Simulation, Rendering und Sensoren
Ein Meeresboden-Materialatlas erzeugen
Laden Sie das ZIP mit Generator und Materialien herunter und entpacken Sie es. Das Python-Skript ist auch einzeln verfügbar. Erforderlich sind Python 3.10 oder neuer, NumPy und Pillow. Führen Sie die Befehle im entpackten Ordner aus.
python -m pip install numpy pillow
python generate_seabed_materials.py --materials materials --output output --bounds -3000 -3000 3000 3000 --seed 321 --region-m 240 --detail-m 4 --size 1024 --green-zones materials/kmou-green-zones.json
Der Generator mischt acht Materialien in Weltkoordinaten: rote Vegetation, dichte rote und grüne Vegetation, blauen Meeresboden sowie gemischte, weiße und schwarze Steine. Derselbe Seed erhält die Verteilung zwischen getrennt erzeugten Nachbarflächen. Die synthetischen Farbtexturen ergänzen keine Pflanzenhöhe, Steingeometrie, Kollisionen oder gemessene Wassertiefe.
Das Beispiel bildet 6 × 6 km mit 1024 × 1024 Pixeln ab, etwa 5,86 m pro Pixel. Diese Übersicht löst kleine Pflanzen und Steine nicht auf. Bounds sind lokale Ost-/Nordkoordinaten in Metern, keine geografischen Koordinaten. Die obere Bildzeile entspricht dem größten Nordwert.
Der neue Ausgabeordner enthält albedo.png und manifest.json mit Grenzen, Einstellungen und Hashes. Vorhandene Ordner werden abgelehnt. --tile-m unterteilt die Fläche; --size gilt dann je Kachel. Das Standardbudget beträgt insgesamt 67.108.864 Pixel. Verringern Sie bei Überschreitung Fläche oder Auflösung, oder setzen Sie --max-total-pixels nach Prüfung von Speicher und Festplatte. INCOMPLETE.txt kennzeichnet fehlgeschlagene Ausgaben.
Mit --green-zones materials/kmou-green-zones.json konzentriert sich das zusätzliche dunkle Meeresgrün um die Grundflächen der drei KMOU-Wracks. Die JSON-Datei definiert lokale x/y, core_m, fade_m und strength je Zone. Ohne diese Option ermittelt der eigenständige Generator keine Wrackpositionen. --region-m 240 erzeugt größere dominante Bereiche mit Übergängen zu benachbarten Materialien. Für die Reproduktion Generatorversion, Eingabe-Hashes und Seed gemeinsam aufbewahren.
Die grüne Umgebung ist eine visuelle Gestaltung zur Untersuchung schwieriger RGB-Erkennung. Sie belegt keine Sonarleistung. Objektgeometrie und Sonareinstellungen sind getrennte Faktoren; ein Vergleich benötigt tatsächliche Kamera- und Sonarbeobachtungen.
