 WWW-POSIM v0.6.16
Vorschau des physikalischen Sonarmodells
Das Sonar simuliert Echos einer Unterwasserszene und stellt deren Intensität nach Entfernung und Peilwinkel dar. Die Bilder stammen aus einem explorativen Versuch mit eigener Sensorkonfiguration. Zur Wiederholung sind der passende Akustikanbieter und dieselben Einstellungen erforderlich.
Verfügbarkeit und Sensorauswahl
Öffnen Sie den Fahrzeugeditor unter Arbeitsbereich → Eigene Welt und prüfen Sie das vorausblickende Mehrstrahlsonar. Anbieter erforderlich bedeutet, dass dem Host ein kompatibles Akustikplugin fehlt. Bei Verfügbarkeit wählen Sie den Sensor, speichern Einbaupose und Rate und starten eine Welt mit diesem Fahrzeug. Topics und Rahmen folgen dem gespeicherten Manifest.
Ein natives Paket kann einen für die gewählte Engine geprüften Anbieter enthalten. Fehlt er oder schlägt seine Prüfung fehl, bleibt Multibeam nicht verfügbar; Fahrzeuge ohne diesen Sensor können weiterhin starten. Natives Sonar benötigt außerdem eine Kamera in der zusammengesetzten Szene. Der installierte Arbeitsbereich stellt normalerweise seine Beobachterkamera bereit, sodass ein Roboter mit ausschließlich Sonar keine zusätzliche Roboterkamera benötigt. Benutzerdefinierte Szenen mit nativem Sonar, aber ohne Beobachterkamera und ohne Standardkamera, werden vor dem Gazebo-Start abgewiesen. Anbieter-Verfügbarkeit ist von Missionsbereitschaft und Regelungsvalidierung zu unterscheiden.
Mehrstrahlbild, Ping-Entfernung, DVL-Geschwindigkeit und SLAM-Karte sind unterschiedliche Ausgaben. Siehe Sensoren anpassen und die POSIM-Sonardokumentation. Die Vergleichsaufnahme belegt keine vollständige Sonar-/SLAM-Verfügbarkeit in jeder Installation.
Akustische Verarbeitung
- Strahlgeometrie → Entfernung und Normale
Gazebo tastet die Szene im horizontalen und vertikalen Fächer ab. Einbaupose, Winkelabtastung und Sichtmasken bestimmen die beitragenden Flächen.
- Streuung → komplexe Frequenzantwort
Das Punktstreuermodell verbindet Entfernung, Orientierung, Reflektivität, Dämpfung und Phase. Zufallsterme erzeugen Speckle.
- Strahlkorrektur → Entfernungstransformation
Die Korrektur mischt Frequenzantworten. Fenster und FFT erzeugen Entfernungswerte. Bins müssen zu Transformationslänge und Schallgeschwindigkeits-/Bandbreitenkalibrierung passen.
- Akustische Beobachtung → Anzeige
Publiziert Intensität je Entfernung und Strahl mit Metadaten, danach folgen Anzeigeverstärkung und Fächerprojektion. Geometrische Strahlpunkte sind eine getrennte Ausgabe.
| Technik | Implementierung und Einordnung |
|---|---|
| Geometrische Abtastung | Gazebo-Strahlrendering und sphärische Geometrie des Anbieters. Der Adapter schätzt Normalen aus gültigen Nachbarpunkten. Geometrie und Abtastdichte begrenzen Details; RGB-Beleuchtung ist keine akustische Reflektivität. |
| Punktstreuung | Oberflächenreflektivität/-orientierung, Hin-/Rückwegdämpfung und frequenzabhängige Phase ergeben eine komplexe Antwort. Physikalisch motivierte Näherung, keine vollständige Wellengleichungslösung. |
| WGPU-Rückstreuung | Rust führt WGSL-Kernel aus: Akkumulation, Festkomma-/Gleitkommawandlung, Strahlkorrekturmatrix, FFT und Rücklesen. Unterstützt kompatible NVIDIA- und andere Adapter; Treiber und Grafikumgebung bestimmen Verfügbarkeit und Durchsatz. |
| Frequenz und Entfernung | Fensterung steuert Nebenkeulen. WGPU unterstützt exakte Längen einschließlich Bluestein für Nicht-Zweierpotenzen. Pixelzahl allein ist keine unabhängige Entfernungsauflösung. Abtastung, Bandbreite, Schallgeschwindigkeit und Bin-Metadaten aufbewahren. |
| Darstellung | Verstärkung, Farbskala und Entfernung/Peilwinkel- oder metrische Fächerprojektion. Rohintensität und Einstellungen speichern; Helligkeit allein ist keine kalibrierte Zielstärke. |
| Geometrische Punktwolke | Strahlschnittpunkte als PointCloud2 zur Diagnose. Keine rekonstruierten akustischen Detektionen und keine SLAM-Karte. |
Rechenbackends und Parameter
Der Anbieter unterstützt auto, wgpu, cuda und cpu. auto versucht CUDA, WGPU und CPU in dieser Reihenfolge. Explizite GPU-Auswahl verlangt erfolgreiche Initialisierung. WGPU nutzt Metal auf nativem macOS und Vulkan unter Linux; CPU berechnet Akustik auf dem Prozessor. Alle Pfade benötigen Gazebo-Rendering für die Geometrieabtastung. Ein Linux-Container auf einem Mac erhält keinen nativen Metal-Zugriff.
| Parameter | Wirkung |
|---|---|
| Horizontale Strahlen, vertikale Abtastungen, Winkelgrenzen | Fächerabdeckung und Winkelabtastung. Mehr vertikale Strahlen erfassen die Elevation; das 2D-Bild fasst deren Beiträge weiterhin zusammen. |
sonarFreq, bandwidth, soundSpeed |
Trägerfrequenz/Bandbreite in Hz und angenommene Schallgeschwindigkeit in m/s bestimmen Ausbreitung und Entfernung. |
Strahl-min/max, maxDistance |
Geometrischer und akustischer Entfernungsbereich müssen übereinstimmen. |
raySkips |
Verwendet weniger Strahlen und tauscht Abtastdichte gegen Rechenaufwand. |
sourceLevel, Reflektivität, Dämpfung |
Quellen- und Szenenanteile; vor Interpretation als konkretes Instrument kalibrieren. |
| Frequenzfenster | Gewichtet das Spektrum zur Nebenkeulenbegrenzung und gehört zur Verarbeitungskonfiguration. |
sensorGain, Anzeigemodus |
Ändern die Darstellung; für Bildvergleiche aufbewahren. |
update_rate, Protokollierung |
Fordern Messrate und Diagnosen an, garantieren aber keine erreichten Hz. |
frameName, Topics, Sichtmaske |
Definieren Beobachtungsrahmen, Nachrichtenwege und beitragende Geometrie. |
Sensormodelle und Parameter nennt anfänglichen Fächer, Rate und Reichweite der App. Dokumentieren Sie einkompilierte Backends und tatsächliche Auswahl. Das Anbieterprotokoll nennt das gewählte Backend. Ein Repository oder eine GPU-Marke belegt keinen funktionierenden Sensor.
Die Anbieterimplementierung enthält C++-Gazebo-Sensor und Rust/WGPU-Bibliothek. WWW-POSIM ergänzt Modellzusammenbau, Kompatibilitätsprüfungen und Geometrie-/Fenster-/Anzeigeanpassungen. Basis-POSIM und optionaler Anbieter können unterschiedliche Revisionen verwenden.
Beobachtungen lesen
marine_acoustic_msgs/ProjectedSonarImage enthält die akustische Rohbeobachtung; sensor_msgs/Image deren Darstellung. Eine gerade Wand kann im Entfernung/Peilwinkel-Diagramm gekrümmt erscheinen, weil sich die Schrägentfernung mit dem Winkel ändert. Ein metrischer Fächer verwendet eine andere Projektion. Keine 2D-Ansicht löst die Höhe im vertikalen Fächer eindeutig auf. Einbaulage, Bodenechos, Normalenschätzung und mehrwegeähnliche Artefakte wirken ebenfalls mit.
Bewahren Sie Szene, finale Sensor-SDF, Anbieter/Backend, Erfassungszeit, Fahrzeugpose, Rohdaten sowie Verstärkung/Fenster zusammen auf. Der folgende kontrollierte Entfernungsversuch zeigt Antwortänderungen, keine allgemeine Detektionsleistung.
Drei Objekte und ihre Echos
Ein BlueROV2 hielt unter Wasser seine Position, während drei physische Objekte einzeln entfernt wurden. Eine Kamera neben dem Sonar diente als Referenz. Boden und übrige Geometrie blieben bestehen.
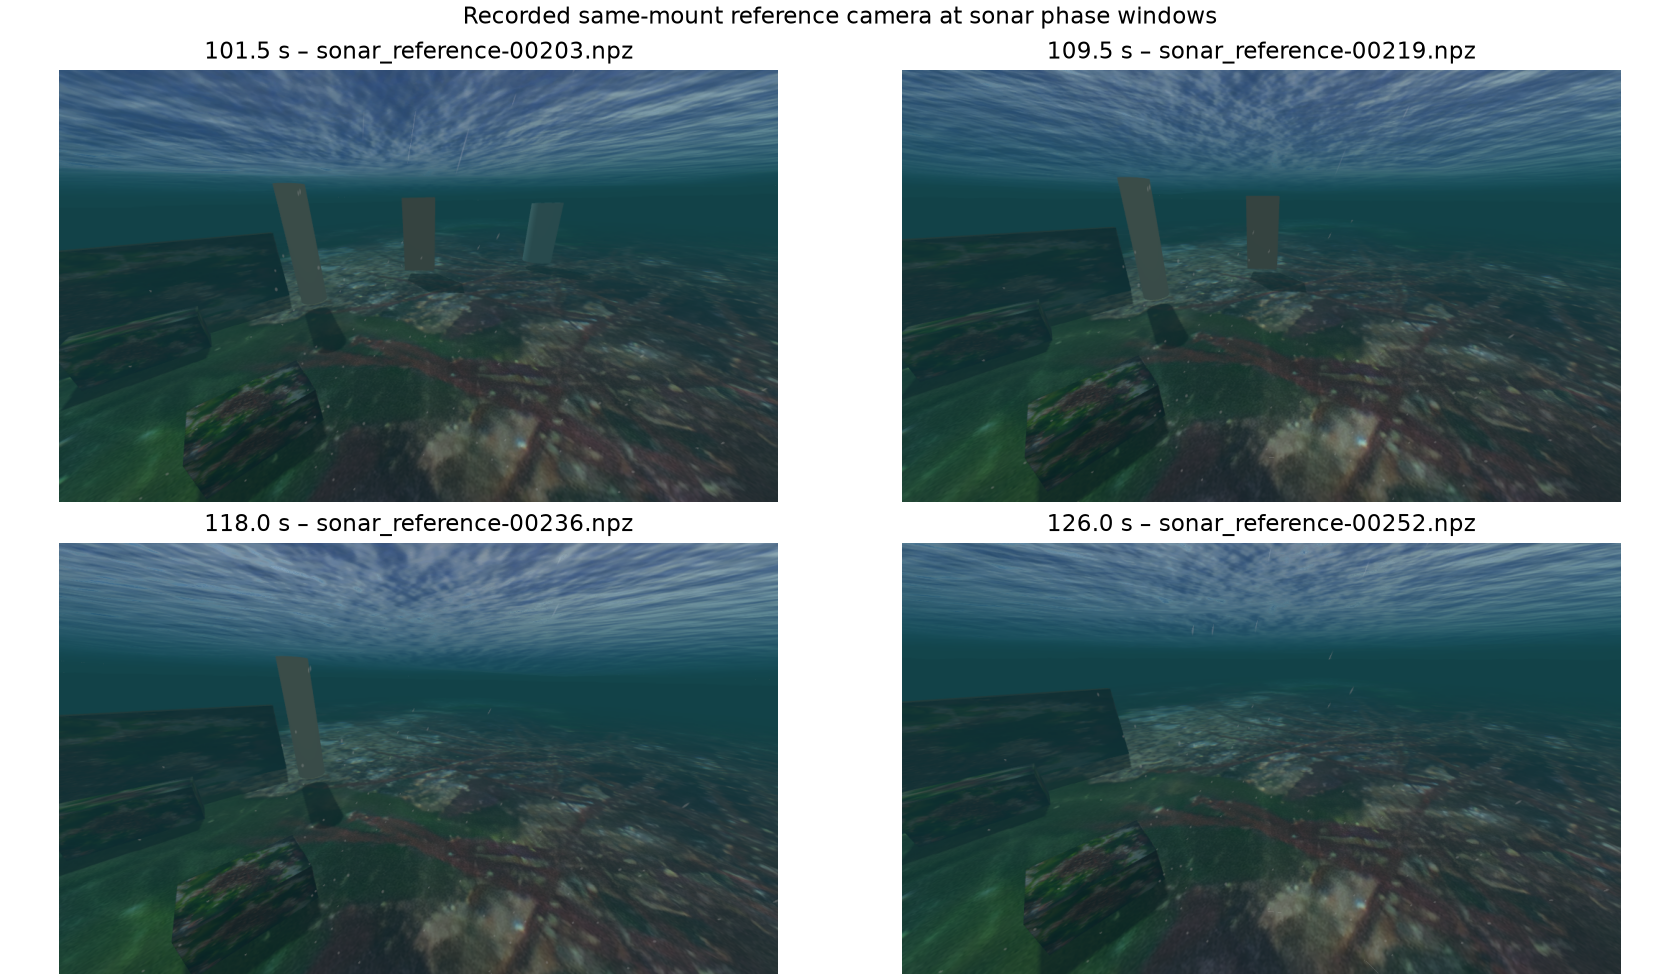
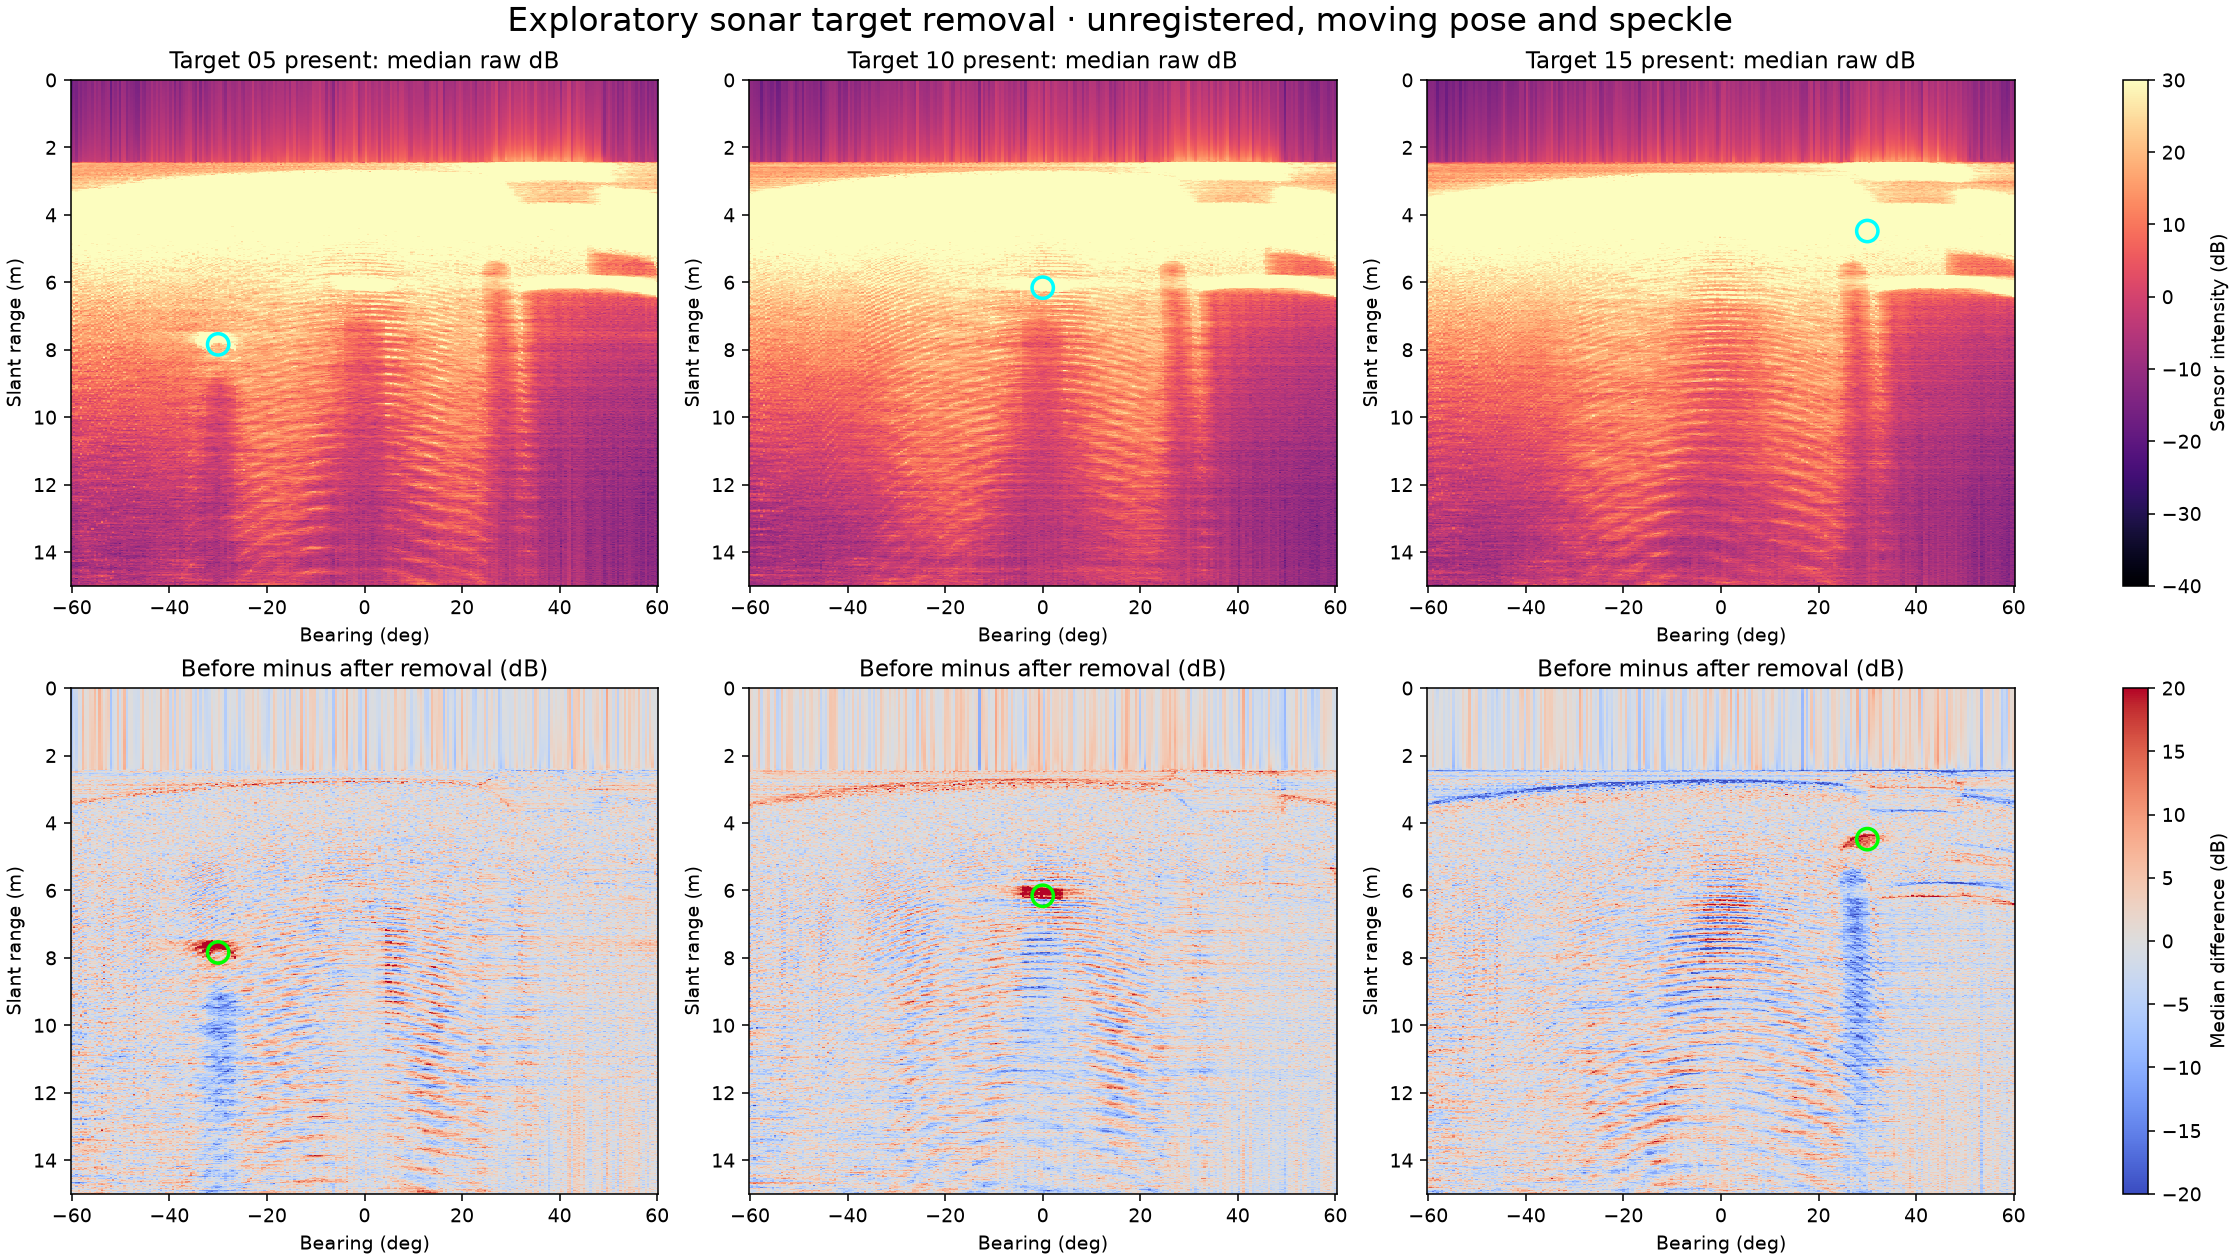
Horizontal steht der Peilwinkel in Grad, vertikal die Schrägentfernung in Metern. Warme Farben unten zeigen stärkere mediane Antworten vor der Entfernung. Jede Grafik verwendet ein kurzes Aufnahmefenster. Änderungen an nominalen Positionen passen zu den Entfernungen; Boden, Bewegung, Speckle und Artefakte beeinflussen das Bild ebenfalls. Der Versuch identifiziert nicht jedes Echo eindeutig und bestimmt keine Detektionsgenauigkeit.
Die Aufnahme verwendet einen eigenen vertikalen Fächer von 60°, 20° nach unten geneigt, einen Anzeigebereich 0–15 m und deaktivierte Oberflächenreflexionen. Diese Einstellungen gelten für den Versuch. Trotz Positionshaltung bewegte sich das Fahrzeug leicht; die Bilder wurden nicht auf eine feste Pose registriert.