 WWW-POSIM v0.6.15
Tâches, scores et classement
Le résultat montre ce que le robot a accompli et ce qu'il faut améliorer. Un essai vaut jusqu'à 100 points ; un classement de tâche nécessite cinq essais.
Une tâche, cinq conditions
Un envoi exécute la même tâche cinq fois, pas cinq tâches différentes. La carte reste identique ; positions et route varient légèrement. Les conditions vont d'une mer calme aux vagues et au courant variable. Tous reçoivent les mêmes cinq conditions. Chaque trajectoire est évaluée séparément : des scores égaux ou différents sont possibles, notamment cinq zéros si aucune cible n'est atteinte.
Voir la trajectoire
Choisissez un Essai d'évaluation, puis Lire l'enregistrement et le curseur temporel. Bleu : trajectoire ; vert : cibles ; orange : obstacles. La page présente cibles atteintes, distance, temps, erreurs de position/cap/profondeur et contacts géométriques estimés.
Le classement indique meilleur/pire score, temps moyen et Voir trajectoires et détails. Trajectoires et scores terminés sont publics ; code, journaux et adresse mail restent privés. Le courriel donne scores, temps, cibles et miniatures par essai ; son lien ouvre la lecture complète. Comprendre les exemples évalués réunit code, scores et cinq relevés pour les six tâches.
Choisir une tâche
Les figures montrent la condition 1 vue du dessus. Cercles numérotés : cibles ; pleins : bouées/poteaux. Suivez l'ordre avec une route sûre. Les autres conditions décalent légèrement les cibles.
Maintien de position
surface_station · WAM-V · 120 secondes simulées
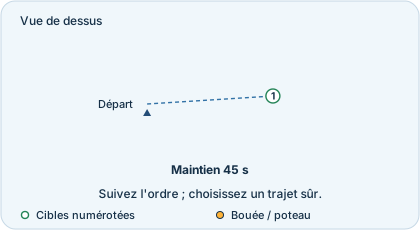
Rejoignez la cible 1 et son cap. Tenez position et cap dans les tolérances pendant 45 secondes consécutives. Sortir remet le timer à zéro ; approchez lentement.
Chenaux et retour
surface_gates · WAM-V · 240 secondes simulées
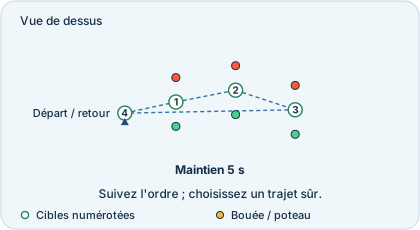
Passez au centre des portes 1, 2 et 3, marquées en rouge/vert. Revenez à la cible 4 au départ, prenez le cap de retour et tenez 5 secondes. Évitez les bouées à l'aller et au retour.
Obstacles et amarrage
surface_slalom · WAM-V · 300 secondes simulées
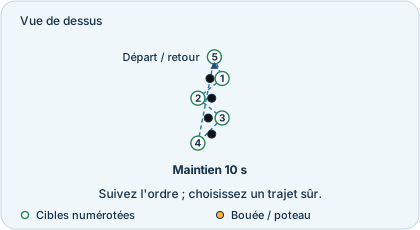
Suivez les cibles 1–4 en alternant autour de quatre bouées. Revenez sans danger à la cible 5 au départ. Prenez le cap d'accostage et tenez 10 secondes. Atteindre une cible n'efface pas les pénalités de collision.
Plongée, porte et maintien
underwater_gate · BlueROV2 · 180 secondes simulées
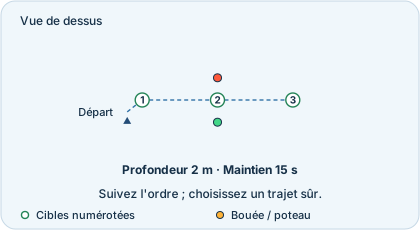
Plongez à 2 m vers la cible 1. Passez entre les poteaux à la cible 2 à cette profondeur. Rejoignez la cible 3 et son cap, puis tenez position et profondeur 15 secondes.
Parcours inspection
underwater_path · BlueROV2 · 240 secondes simulées
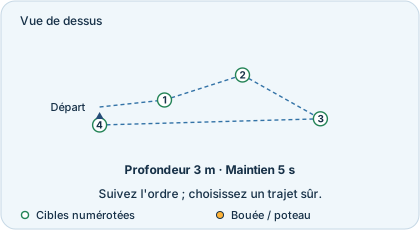
Plongez à 3 m et suivez les cibles 1, 2, 3 au-dessus des repères orange du fond. Gardez cette profondeur ; les repères restent dessous. Revenez à la cible 4 à 3 m, prenez son cap et tenez 5 secondes.
Slalom, retour et surface
underwater_return · BlueROV2 · 300 secondes simulées
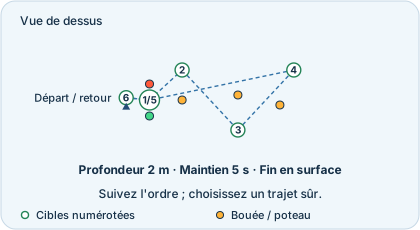
Plongez à 2 m et visitez la porte d'entrée, cible 1. Suivez les cibles 2, 3, 4 autour des poteaux immergés. Revenez par la même porte à la cible 5, remontez au départ, cible 6, et tenez 5 secondes.
Le maintien exige position, cap et, sous l'eau, profondeur corrects. La première pose mesurée valide démarre le timer ; sortir le réinitialise. Un passage ou maintien achevé après la limite simulée n'ajoute pas de progression. Le cap de maintien en surface s'oppose au courant mondial, y compris sur le parcours d'obstacles tourné.
Lire le JSON dans VS Code
Depuis le courriel ou Vos soumissions → Voir le résultat, téléchargez le JSON. Chaque entrée de reports contient son report.
score: 0–100 ;completion: fraction de cibles ordonnées terminées, 0–1.position_rms_m: erreur de position/route en m ;heading_rms_rad: erreur de cap en rad ;depth_rms_m: erreur de profondeur. Plus petit est meilleur.gate_centre_rms_m: erreur centrale aux passages en m.best_consecutive_hold_seconds: maintien de station continu maximal.collision_proxies: obstacles touchés selon l'enveloppe de notation.invalid: motif d'invalidité ; absent pour un essai valide.
Consultez Sortie du programme pour les messages Python et conservez les résultats pour comparer.
Améliorer une chose à la fois
Terminez la route, réduisez les erreurs, centrez les passages puis améliorez la vitesse en gardant une marge sûre. Maximums : progression 20, précision 60, vitesse 10, sécurité 10. Terminer apporte les 20 points de progression. Les erreurs diminuent simultanément précision, vitesse et sécurité : une route terminée approximativement peut peu rapporter.
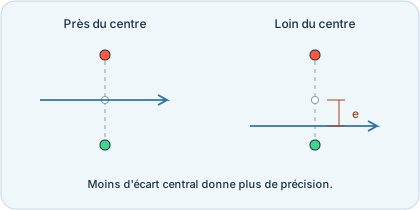
Le scoreur interpole le croisement de la trajectoire mesurée avec la ligne entre les poteaux. Une faible erreur centrale augmente la précision. La coque doit passer et la profondeur immergée doit convenir. L'erreur de chaque passage est enregistrée. Le maintien de station donne une progression partielle selon la plus longue tenue continue, jusqu'à 45 s. Chaque obstacle heurté coûte 15 points, toute collision plafonne le total à 50. Un timeout valide garde les points partiels ; invalides et annulations ne sont pas classés.
Cinq essais terminés peuvent avoir cinq résultats partiels. Quatre cibles sur cinq donnent 16 points de progression avant les autres termes. Les Comprendre les exemples évalués laissent de la place à l'amélioration.
Terminer cinq essais
Soumettez une tâche ; le serveur choisit la séquence et les graines communes. Trouvez votre pseudonyme au classement puis terminez les deux autres tâches de la catégorie surface ou sous-marine.
Score de tâche = 80 % de la moyenne des cinq + 20 % du minimum. La catégorie prend la moyenne de trois tâches. La dernière soumission complète fixe le rang ; attente ou échec ne la remplacent pas. ArduPilot avec moins de cinq graines est provisoire. Non mesuré signifie absence de mesure, pas zéro. Sa ligne utilise la configuration par défaut fournie.
Avancé : formule et équité
Les règles pédagogiques propres à WWW-POSIM, inspirées de RobotX, VRX et RoboSub, mesurent progression, précision, vitesse et dégagement. Le serveur observe la trajectoire native ; le client ne peut déclarer un score numérique.
Un essai
c = cibles terminées / total. Routes : p=c. Station : p=min(maintien valide continu / 45, 1). e_p, e_h, e_d sont les RMS pondérées dans le temps des erreurs horizontale/route, lacet et profondeur. g est l'erreur centrale RMS divisée par la demi-largeur utile après retrait des rayons bouée/coque ; sans porte franchie, g=0. t est le temps simulé, T la limite, I le temps idéal.
quality    = exp(-max(0,e_p-0.05)/0.6
                 -max(0,e_h-2π/180)/0.25
                 -max(0,e_d-0.02)/0.2
                 -(g/0.25)^2)
progress   = 20 p
accuracy   = 60 p quality
speed      = 10 c clamp((T-t)/(T-I), 0, 1) quality
safety     = 10 p clamp(minimum_hull_clearance / 2, 0, 1) quality
raw        = progress + accuracy + speed + safety - 15 × struck_obstacles
score      = clamp(raw, 0, 100)
Sans échantillons de précision, quality=0. À mi-distance du centre au bord utile, le facteur de porte vaut exp(-4) ≈ 0.018 : franchir ne suffit pas pour une grande précision. Sans obstacles, sécurité = 10 p quality.
Enveloppes conservatrices : rayon 3.5 m WAM-V, 0.5 m BlueROV2, avec recouvrement vertical des cylindres. C'est un proxy géométrique, pas une force de contact mesurée ; il peut pénaliser avant le contact exact des maillages et s'applique à tous. Chaque obstacle compte une fois par essai ; collision plafonne à 50. Aucun terme de force terrain/fond n'est inventé ; les contrôles natifs de sécurité/mouvement peuvent arrêter ou invalider.
Largeurs avant mise à l'échelle : 12.4 m en surface, 6.4 m sous l'eau. Arène synthétique commune 2 km × 2 km, fond plat 20 m, origine et départ de surface 35.074899 N / 129.084759 E. Physique cible 1×, pas 10 ms.
Arrivée : erreur horizontale <0.8 m en surface / <0.5 m sous l'eau ; profondeur <0.2 m. Maintien : lacet <0.12 rad (≈6.9°) aussi. Sortir réinitialise le temps continu. Une porte exige de traverser son plan dans le sens demandé, coque dans l'ouverture utile. Les poses successives sont interpolées pour erreurs centrale et de profondeur.
En approche, l'erreur de position est la distance au segment courant borné et le cap se réfère au sens du trajet. Dans le rayon horizontal de la cible finale, position et cap utilisent ceux du maintien demandé ; profondeur et cap conditionnent aussi le timer. La précision de station commence à la première entrée valide et continue vers le même objectif même en cas de dérive hors enveloppe.
| Tâche | T / s | I / s | Maintien final |
|---|---|---|---|
surface_station |
120 | 70 | 45 s |
surface_gates |
240 | 150 | 5 s |
surface_slalom |
300 | 210 | 10 s |
underwater_gate |
180 | 100 | 15 s |
underwater_path |
240 | 170 | 5 s |
underwater_return |
300 | 220 | 5 s en surface |
Un essai complet sans collision, dans les seuils de précision, centré aux portes, avant I et à ≥2 m de dégagement de coque obtient 100. Avec c=0.5, seuls la moitié des poids de progression/bonus sont disponibles. Une collision plafonne à 50 malgré un brut supérieur. Trajectoire insignifiante, valeurs non finies, temps simulé rétrograde/discontinu, saut de pose, propriété expirée ou changement de session invalident. Un timeout conserve le score acquis si les données natives restent valides.
Le RMS s'intègre sur le temps simulé natif, pas sur les interrogations du navigateur. Pas et tolérances appartiennent à la version de règles ; modifier vagues/physique pendant notation est interdit. Les seuils complets sont stricts mais non nuls. En surface, l'étrave fait face au courant ; en condition 5 elle suit sa variation pour permettre la compensation à deux propulseurs. yaw_current_follow marque ces cibles ; le profil fournit current_epoch_sim_time, période, phase et oscillation. Si les limites mesurées du modèle/capteurs les rendent inatteignables, l'enseignant doit changer les règles et remesurer la référence, sans réétiqueter les anciens scores.
Conditions et classement
La pratique installée offre les cinq conditions. Version, tâche et numéro déterminent la graine officielle ; les dispositions personnalisées sont avancées.
| Évaluation | Mer et courant | Vent |
|---|---|---|
| 1 | Mer calme, sans courant | 3 m/s |
| 2 | Courant transversal, 0.20 m/s | 5 m/s |
| 3 | Courant fort, 0.35 m/s | 6.5 m/s |
| 4 | Mer agitée, sans courant | 8 m/s |
| 5 | Mer agitée, courant variable 0.35–0.65 m/s | 8 m/s |
Le courant est la vitesse horizontale de l'eau utilisée en hydrodynamique. La condition 5 varie doucement vitesse et direction sur 45 s, direction ±25°. Il démarre avec la notation. Variations de disposition : échelle ±10 %, déplacement latéral ±3 m, cap de maintien ±0.25 rad. Vent 110–160°, courant 75–105° avant variation.
suite_score = 0.8 × mean(five scores) + 0.2 × min(five scores). Catégorie : moyenne des trois tâches. Participants : cinq essais acceptés de la dernière soumission complète. ArduPilot : résultat vérifié le plus récent par graine ; moins de cinq graines distinctes est provisoire et montre le compte. Chaque nouvelle soumission reprend à la condition 1. Déclarez reprises et budgets de calcul à l'organisateur ; une finale peut utiliser une autre série/version.
Le serveur stocke horodatage, propriétaire, alias, tâche, règles, graine, trajectoire, métriques, type de contrôleur et hash des paramètres de référence. Le mail est exclu des réponses publiques. La pratique locale reste privée de statut officiel : un client ouvert peut modifier code/données. L'observation serveur protège la provenance, pas la paternité du code ni l'usage d'un estimateur réel. L'odométrie simulée de vérité terrain est autorisée pour naviguer. L'évitement doit utiliser caméra/LiDAR mesurés ; imposer uniquement la perception nécessite un profil/version séparé.
ArduPilot et intégrité
Les lignes épinglées utilisent un monde Autopilot neuf, le profil véhicule fourni et l'intégration de navigation du simulateur. L'opérateur suit les mêmes cibles, mesure l'état natif et conserve le digest de paramètres. Une session d'édition ne convient pas ; changer les paramètres invalide. Perception/évitement par défaut ne sont pas présumés. Le profil inclut Gazebo/SITL/navigation externe, sans prétendre être les seuls paramètres usine du matériel.
Sans mesure : Non mesuré, jamais zéro ou 100 inventé. Une graine réelle reste provisoire. Changement de parcours, paramètres ou modèle exige nouvelle référence/règles. La référence reste visible si les étudiants la dépassent.
La liste FCU complète est imposée et contrôlée avant/après. Seuls SIM_SPEEDUP (vérifié séparément à 1×), STAT_RUNTIME/STAT_FLTTIME (compteurs temporels en lecture) et BARO1_GND_PRESS/BARO2_GND_PRESS/BARO3_GND_PRESS (étalonnage automatique de pression volatile, en lecture) sont exclus du hash. Changer un paramètre de contrôle invalide. finalizing dure jusqu'à arrêt du contrôleur, contrôle final et validation en base ; libérer la place avant invalide. Essais de développement invalides conservés privés, exclus du classement. Un zéro épinglé peut être un essai valide sans réussite.
Export et pratique locale
Le site exécute le code isolé dans un monde Gazebo exclusif, commence à noter avant le programme et vérifie en continu physique/vagues officielles. Suivez l'entraînement installé, puis envoyez le code pour un résultat officiel.
Le propriétaire exporte les preuves complètes ou interrompues. Après libération du créneau, /competition/run/export?run_id=... exige toujours le même propriétaire. Le hash JSON détecte les modifications, sans certificat anti-triche. Aucun endpoint n'attribue de score officiel à un fichier local. Même un administrateur ne peut télécharger par cet endpoint l'export privé d'un autre propriétaire.
Défis de navigation autonome WWW-POSIM · Soumettre votre programme au défi