 WWW-POSIM v0.6.16
Algorithmes de génération du terrain
Altitude et profondeur numériques définissent le terrain. OpenStreetMap fournit le masque côtier et Sentinel-2 la couleur terrestre. Ces rôles sont traités séparément.
Chaîne de traitement
- 1. Région → grille métrique
Projette le centre WGS 84 dans un repère azimutal équidistant local (AEQD). Échantillonne N × N points, x est, y nord, z haut. Pas = largeur / (N − 1).
- 2. Altitude et profondeur
Interpole GEBCO comme base et GLO-30 sur terre. À chaque sommet marin, choisit une profondeur régionale valide : données numériques Cesium autorisées d’abord, puis sources selon leur pas natif.
- 3. Polygones terrestres OSM
Lit le shapefile issu d’OSM, vérifie EPSG:4326, découpe les intersections en cellules d’atlas de 0,05°, réunit les polygones et enregistre land.json. Le trait de côte ne vient pas des couleurs satellite.
- 4. Atlas satellite vérifié
Interroge les scènes Sentinel-2 L2A récentes via STAC. Vérifie RGB et classification ; accepte au plus 5 % de pixels locaux invalides, nuages et ombres compris. Conserve acquisition et empreintes.
- 5. Appliquer la côte au champ numérique
Shapely teste les sommets dans les polygones. La terre reçoit des altitudes GLO-30 finies, l’eau une profondeur numérique étayée. La correction côtière exige des échantillons marins proches. Un candidat incomplet est rejeté et le repli consigné.
- 6. Maillages physiques et visuels
Triangule la grille pour les collisions. Crée versions visuelles complète et réduite, en conservant bords et transitions côtières. Projette l’imagerie terrestre par UV et répète le sable sur le fond. L’eau animée est séparée.
- 7. Valider, enregistrer, déclarer prêt
Exporte SDF, maillages, tableaux et provenance, puis exécute gz sdf -k. Les terrains automatiques terrestres attendent une imagerie vérifiée. Met en cache les ressources complètes ou signale l’échec ; annuler arrête et nettoie la tâche.
- 8. Mouvement, LOD et couverture
Dans les mondes à la demande, la tuile du véhicule détermine le détail visuel. Prépare les suivantes et vérifie les collisions. Remplace les éléments visuels sans modifier leur maillage physique complet et réutilise la géométrie au retour.
LOD : détail près du véhicule
Le niveau de détail (LOD) réduit la géométrie lointaine. Dans un monde à la demande, il dépend de la tuile du véhicule, pas du zoom de la caméra. Il concerne terre et fond marin.
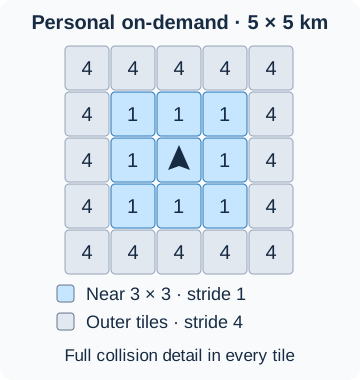
| Étape | Méthode |
|---|---|
| Proche | 3 × 3 tuiles, pas visuel 1 : chaque sommet numérique est dessiné. |
| Lointain | Pas 4 : un point intérieur sur quatre par axe. Tous les bords et les cellules de transition côte/eaux peu profondes restent présents. Delaunay relie les sommets ; ce n’est ni une grille uniforme 33 × 33 ni exactement seize fois moins de triangles. |
| Textures | Terre et eaux peu profondes lointaines utilisent un quart de largeur et hauteur, minimum 32 pixels. Les tuiles partagent une texture de fond répétée. |
| Mouvement | Entrer dans une autre tuile déplace le carré central. Les tuiles approchées gagnent du détail ; celles qui s’éloignent sont réduites tant qu’elles restent chargées. |
| Physique et routes | Données et collisions complètes restent inchangées. Les échantillons de bord partagés évitent les trous entre niveaux. |
Les capteurs fondés sur le rendu observent le maillage visuel choisi. La collision complète ne garantit donc pas une image lointaine identique aux deux niveaux. Pour inspecter, gardez la cible dans le voisinage détaillé et vérifiez la sortie du capteur.
Lors d’un remplacement, l’ancien visuel reste présent jusqu’à observation du candidat. Si la confirmation expire mais qu’une pose native récente confirme l’ancien, la tuile garde son niveau et réessaie après 30 s. Le candidat échoué est retiré et son absence confirmée avant le suivant. Un échec de nettoyage reste une erreur.
La collision d’une nouvelle tuile est créée une seule fois. La confirmation visuelle peut essayer trois fois. La tuile n’est admise qu’après contrôles visuel, profondeur et contact ; la couverture manquante maintient l’attente du véhicule.
Modes de terrain
| Mode | Grille et politique visuelle |
|---|---|
| Champ personnalisé fixe | 1 × 1 km, 513 × 513 échantillons, environ 1,95 m. Pas de LOD mobile. |
| KMOU, New York et Hong Kong préparés | Centre 513 × 513 : KMOU 1 × 1 km, autres 2 × 2 km. Alentours 6 × 6 km, grille mesurée distincte, collisions complètes et visuels extérieurs réduits fixes. KMOU possède aussi une couronne centrale. Ces alentours ne gagnent pas de détail mobile à l’approche. |
| Personnel à la demande | Tuiles de 1 km, 129 × 129 échantillons, 7,8125 m. Couverture requise 5 × 5 ; centre 3 × 3 au pas 1, anneau au pas 4. |
| LIVE | Couverture requise 7 × 7, même centre 3 × 3 détaillé. Tuiles récentes et préchargées peuvent étendre la résidence. |
LOD est automatique ; aucun curseur manuel. Consultez Générer le terrain d’un site et Tour du monde en direct pour la préparation et l’utilisation.
Catalogue géospatial
| Technologie | Entrée, méthode et résultat |
|---|---|
| Projection locale | PyProj transforme WGS 84 en AEQD centrée sur la région, longitude toujours en premier axe. L’origine flottante aligne les coordonnées actives. Produit x/y métriques et datum enregistré, distincts de latitude/longitude ou de l’origine FCU. |
| Échantillonnage raster | SciPy interpole fenêtres GEBCO et altitude terrestre sur la grille demandée ; les métadonnées régissent axes et NoData. Le pas produit diffère de résolution et exactitude d’origine. |
| Choix régional | Cesium numérique sous licence est prioritaire. Les autres fournisseurs sont ordonnés par pas natif, acceptés par sommet marin valide. Conserve identifiants par sommet et sources. Un accès à l’imagerie ne fournit pas une bathymétrie numérique. |
| Appui côtier | Reconstruit les cellules marines classées terrestres par un échantillonnage grossier à partir de vraies mesures proches, avec LinearNDInterpolator et contrôle cKDTree. Repli marin le plus proche limité à 1,5 km ; KHOA exige 225 m. N’invente pas une profondeur constante. |
| Masque terrestre | Union et tests point-dans-polygone Shapely avec OSM et altitudes finies. La couleur ne décide pas de la navigabilité. |
| Imagerie | Sélection STAC, classification, reprojection Rasterio et tests de qualité séparés. Métadonnées d’acquisition et de source. Hong Kong préparé utilise des photographies aériennes attribuées. |
| Géométrie | Grilles triangulées pour les collisions, matériaux distincts pour terre, faible profondeur et fond. LOD conserve bords et côte. Produit SDF, maillages et textures avec budgets physiques et visuels séparés. |
Téléchargements et intégrité du cache
Les cellules côtières sont contrôlées pour fraîcheur et somme de contrôle avant réutilisation. Un cache complet évite de préparer l’archive mondiale des côtes. Les cellules absentes ou invalides déclenchent le rafraîchissement.
Les sous-ensembles GEBCO utilisent un index SQLite. Taille ou date modifiée actualise l’entrée ; les candidats sont revérifiés par URL, SHA-256 brut et axes. Sans index, un parcours du cache vérifié prend le relais.
Les téléchargements régionaux passent par un fichier temporaire. Si Content-Length est fourni, le nombre d’octets doit correspondre. Les NetCDF KHOA doivent exposer exactement Lat, Lon et MSL, avec tableaux non vides et derniers éléments lisibles. Le cache persistant n’est alimenté qu’après validation. Un fichier existant rejeté reste disponible au diagnostic.
- Limite KHOA BADA2024 : 400 Mio.
- Budget : 180 s, vérifié avant et après lectures de 256 Kio au maximum.
- Délai d’inactivité socket : 20 s. En-têtes ou lecture bloquée peuvent attendre ce délai ; le budget n’est pas une limite murale absolue stricte.
Contrôle physique du terrain
WWW-POSIM vérifie chaque tuile chargée avec une caméra RGBD orientée vers le bas et une sphère temporaire. La caméra mesure la profondeur du terrain rendu. Gazebo laisse tomber la sphère sur le maillage de collision et confirme le contact à partir de nouvelles mesures de pose avant de valider la tuile.
- Sphère : rayon de 0.25 m, masse de 10 kg ; placée 1 m au-dessus de la surface échantillonnée, puis supprimée après le contrôle.
- Contact : distance minimale signée entre le centre de la sphère et les faces et arêtes des triangles voisins, en tenant compte des pentes.
- Acceptation : au moins huit mesures de pose distinctes ; les cinq dernières doivent se situer entre 0.1 et 0.6 m de la surface. Une pénétration supérieure à 0.15 m, un contact absent, des poses périmées ou un échec de suppression entraînent le rejet.
- Portée : vérifie le placement et le contact physique en un point. Ce contrôle ne garantit ni tous les triangles, ni la précision des données altimétriques, ni la sécurité de toute la route. La profondeur disponible sur la route fait l’objet d’un contrôle séparé.
Fichiers et reproductibilité
| Fichier | Utilité |
|---|---|
projected.npz et métadonnées |
Tableaux x/y/altitude dans leur datum ; comparaison aux trajets et mesures. |
manifest.json et fournisseurs |
Limites, échantillons, choix de sources, empreintes et identité moteur/bibliothèques compatible. Le cache n’est pertinent que pour cette identité. |
| SDF et collisions | Surface de contact et assemblage réels ; une capture ne les remplace pas. |
| Maillages visuels, textures, LOD | Reproduction du rendu et des capteurs visuels, distincte de la précision des collisions. |
WWW-POSIM orchestre génération, préchargement, résidence et remplacement autour de POSIM-Terrain. La collision doit être confirmée avant de progresser. Ressource prête, tuile physique chargée et image actuelle sont des états distincts.
POSIM-Terrain sélectionné : terrain.py, terrain_sources.py, bathymetry.py, coastal_detail.py, floating_origin.py et seabed_visual.py. Consultez manifest.json et source-providers.json.
Terrains préparés et imagerie
| Terrain | Centre : latitude, longitude | Imagerie |
|---|---|---|
| KMOU waterfront | 35.077175, 129.085815 | Sentinel-2 |
| Port de New York | 40.70044, −74.004885 | NYC OTI, 2024 |
| Port de Hong Kong | 22.2899, 114.168169 | Lands Department, octobre 2018 / janvier 2019 |
Chaque centre possède 513 × 513 échantillons ; sur 2 km, le pas vaut environ 3,91 m. Les alentours 6 × 6 km forment 3 × 3 tuiles de 2 km, avec altitude/profondeur mesurées et visuels réduits. KMOU ajoute une couronne. La démonstration WAM-V utilise le même terrain Hong Kong.
New York et Hong Kong incluent des textures centrales 4096 × 4096, environ 49 cm/pixel. Les photographies natives sont à 6 pouces et 20 cm, respectivement. Ce détail n’améliore pas l’exactitude des profondeurs. La génération automatique utilise Sentinel-2.
Les images de New York sont sous CC BY 4.0, NYC OTI. Celles de Hong Kong viennent du Lands Department du gouvernement de la RAS de Hong Kong / portail CSDI, tuile T11-SW-B, publiée en 2023. Elles sont découpées, reprojetées et rééchantillonnées. Les mentions de source accompagnent chaque téléchargement.
Les mondes automatiques contenant de la terre attendent une imagerie vérifiée. Si elle échoue, rétablissez l’accès puis réessayez. Un monde enregistré sans images doit être régénéré. Les champs entièrement aquatiques peuvent finir sans imagerie terrestre. Browser et Gazebo partagent la couleur sans modifier les collisions. Les exercices gardent leur arène plane.
Disponibilité, annulation et nouvel essai
Le téléchargement affiche fichier, tailles reçue/totale, pourcentage et vitesse. Sans taille totale, il indique quantité reçue et vitesse. Arrêter annule tâche et téléchargement ; les fichiers source terminés restent réutilisables.
Un terrain préparé téléchargé reste prêt à l’emploi. Cet état décrit ses ressources : après lancement, vérifiez aussi position et capteurs récents. Fichiers manquants ou moteur incompatible nécessitent téléchargement ou régénération selon l’indication. Sélectionnez le terrain enregistré puis lancez ce monde pour le voir.
Utilisez Arrêter dans l’application ou Annuler pendant la préparation web. Attendez la fin du nettoyage avant un nouvel essai ou un autre monde. Préparation, place serveur et monde actif sont distincts. Si la côte manque à l’écran, dézoomez Monde, ouvrez Carte, puis vérifiez fond et superposition cartographique.
Sources et apparence
| Source | Rôle |
|---|---|
| Cesium World Bathymetry | Prioritaire si l’accès numérique sous licence est configuré. |
| Copernicus Marine | Bathymétrie côtière régionale détaillée. |
| EMODnet | Profondeur régionale, surtout européenne. |
| KHOA | Profondeur coréenne optionnelle. |
| GEBCO | Altitude et profondeur mondiales de repli. |
| Copernicus GLO-30 | Altitude terrestre côtière. |
| OpenStreetMap | Limite terre/eau. |
| Sentinel-2 RGB | Couleur terrestre, résolution nominale 10 m. |
Vérifiez couverture et accès auprès de Cesium, Copernicus Marine, EMODnet et GEBCO. L’interface identifie la source utilisée.
Côte validée et images dégagées permettent l’affinement. La terre utilise GLO-30, l’eau une profondeur étayée. Les altitudes corrigées alimentent rendu, collisions, capteurs et routes. Les profondeurs inconnues sont exclues des routes. Sans affinement valide, les sources numériques disponibles restent utilisées.
L’imagerie peut s’appliquer indépendamment de l’affinement côtier. Le démarrage vérifie les images disponibles. L’application garde les caches complets dans data/providers. En extension à la demande, les images manquantes sont retentées en arrière-plan et apparaissent après validation sans modifier terrain numérique ou collision.
- Monde/Véhicule, carte Gazebo et capteurs : couleur terrestre et sable.
- Carte Browser : superposition OpenFreeMap facultative ; désactivez-la pour voir la texture du terrain. Le minimap utilise OpenFreeMap.
- L’imagerie est allouée aux tuiles terrestres ; toutes partagent le sable répété.
- Grille et courbes sont des repères visuels, désactivés initialement.
- Les pixels bleus/cyan sur la terre exposée reçoivent une teinte verte conservant la luminance.
- Près du niveau moyen, un bleu-gris sombre se mélange entre −1,0 et +0,5 m, maximal à zéro et décroissant aux deux limites.
Le monde à la demande commence sur 1 × 1 km et prépare les voisins pour compléter sa couverture. Il conserve les tuiles récentes, ajoute/retire les entités séquentiellement, réessaie les absentes et suspend les commandes avant une zone sans collision ou couverture capteur vérifiée. Les bords partagent des échantillons ; revenir recharge la géométrie sauvegardée. Les champs fixes gardent 513 × 513. Voir Tour du monde en direct pour les distances côtières LIVE.
Sable et lignes du fond
Le sable est activé initialement, les lignes désactivées. Modifiez-les dans Scène → Rendu de la scène → Apparence sous-marine ; Gazebo et les caméras couleur sont concernés.
La texture est Aerial Beach 01 de Rob Tuytel, sous CC0, avec cartes 2K de couleur, normales et rugosité répétées tous les 30 m. Elle représente un sable générique utilisable hors ligne. L’altitude numérique définit géométrie et profondeur.
Résolution source, pas de grille, LOD et résolution d’image sont différents. Un maillage fin ne crée pas de mesures absentes ; des éléments côtiers étroits peuvent être manqués.
Générer le terrain d’un site · Planification des trajectoires et commande · Simulation, rendu et capteurs
Générer un atlas de matériaux du fond marin
Téléchargez et extrayez le ZIP du générateur et des matériaux. Le script Python est aussi disponible séparément. Python 3.10 ou ultérieur, NumPy et Pillow sont nécessaires. Exécutez les commandes dans le dossier extrait.
python -m pip install numpy pillow
python generate_seabed_materials.py --materials materials --output output --bounds -3000 -3000 3000 3000 --seed 321 --region-m 240 --detail-m 4 --size 1024 --green-zones materials/kmou-green-zones.json
Le générateur mélange huit matériaux en coordonnées mondiales : végétation rouge, végétation rouge et verte dense, fond bleu et pierres mélangées, blanches et noires. Une même seed assure une distribution continue entre zones voisines générées séparément. Ces textures de couleur synthétiques n’ajoutent ni hauteur végétale, ni géométrie de pierres, ni collisions, ni bathymétrie mesurée.
Cet exemple couvre 6 × 6 km avec 1024 × 1024 pixels, soit environ 5,86 m par pixel. Cette vue globale ne résout pas les petites plantes et pierres. Les bounds sont des coordonnées locales est/nord en mètres, pas des latitudes/longitudes. La première ligne de l’image correspond au nord maximal.
Le nouveau dossier contient albedo.png et manifest.json avec les limites, paramètres et empreintes. Les dossiers existants sont refusés. --tile-m subdivise la zone ; --size s’applique alors à chaque tuile. Le budget par défaut est de 67 108 864 pixels au total. Réduisez l’étendue ou la résolution, ou définissez --max-total-pixels après vérification de la mémoire et du stockage. INCOMPLETE.txt signale une sortie incomplète.
Avec --green-zones materials/kmou-green-zones.json, le matériau vert marin foncé supplémentaire se concentre autour des emprises des trois épaves KMOU. Le JSON définit x/y locaux, core_m, fade_m et strength pour chaque zone. Sans cette option, le générateur autonome ne déduit pas les positions des épaves. --region-m 240 crée de grandes zones dominantes avec des transitions entre matériaux voisins. Conservez ensemble version du générateur, empreintes des entrées et seed pour reproduire l’atlas.
Les environs à dominante verte constituent une conception visuelle pour étudier la reconnaissance RGB difficile. Ils ne démontrent pas les performances du sonar. Géométrie et réglages sonar restent distincts ; la comparaison exige des observations réelles de caméra et de sonar.
