 WWW-POSIM v0.6.16
Aperçu du sonar physique
Le sonar simule les échos d’une scène sous-marine et affiche leur intensité selon la distance et le relèvement. Les images proviennent d’un essai exploratoire avec une configuration dédiée. Le reproduire nécessite le fournisseur acoustique et les réglages correspondants.
Disponibilité et sélection
Ouvrez l’éditeur de véhicules dans Espace de travail → Monde personnalisé et vérifiez la disponibilité du multifaisceau avant. Fournisseur requis signifie qu’un plugin acoustique compatible manque sur l’hôte. Lorsqu’il est disponible, sélectionnez le capteur, enregistrez son montage et sa fréquence, puis lancez le monde avec ce véhicule. Topics et repères suivent le manifeste enregistré.
Un paquet natif peut inclure un fournisseur vérifié pour le moteur sélectionné. S’il manque ou échoue à la validation, le multifaisceau reste indisponible ; les véhicules qui ne l’utilisent pas peuvent démarrer. Le sonar natif exige aussi une caméra dans la scène composée. L’espace de travail installé fournit normalement sa caméra d’observation : une charge utile du robot limitée au sonar ne nécessite donc pas de caméra supplémentaire sur le robot. Une scène personnalisée utilisant le sonar natif sans caméra d’observation ni caméra standard est refusée avant le démarrage de Gazebo. La disponibilité du fournisseur est distincte de la préparation de la mission et de la validation du contrôle.
Image multifaisceau, distance Ping, vitesse DVL et carte SLAM sont des sorties distinctes. Consultez Personnaliser les capteurs et la documentation du sonar POSIM. L’enregistrement comparatif ne prouve pas la présence de toutes les fonctions sonar ou SLAM dans chaque installation.
Traitement acoustique
- Géométrie des rayons → distance et normale
Gazebo échantillonne la scène dans l’éventail horizontal et vertical. Pose, échantillonnage angulaire et masques de visibilité déterminent les surfaces contributrices.
- Diffusion → réponse fréquentielle complexe
Le modèle de diffuseurs ponctuels combine distance, orientation, réflectivité, atténuation et phase. Les termes aléatoires produisent du speckle.
- Correction des faisceaux → transformation en distance
La correction mélange les réponses fréquentielles. Fenêtre et FFT produisent les échantillons en distance. Les cases doivent correspondre à la longueur de transformée et à l’étalonnage célérité/bande passante.
- Observation acoustique → affichage
Publie l’intensité par distance et faisceau avec ses métadonnées, puis applique gain et projection en éventail. Les points géométriques des rayons constituent une autre sortie.
| Technologie | Implémentation et interprétation |
|---|---|
| Échantillonnage géométrique | Rendu de rayons Gazebo et géométrie sphérique du fournisseur. L’adaptateur estime les normales dans un voisinage de points valides. Géométrie et densité limitent les détails ; l’éclairage RGB n’est pas une réflectivité acoustique. |
| Diffuseurs ponctuels | Réflectivité/orientation de surface, atténuation aller-retour et phase par fréquence forment un retour complexe. Approximation fondée sur la physique, pas résolution complète de l’équation d’onde. |
| Rétrodiffusion WGPU | Rust exécute des noyaux WGSL : accumulation, conversion virgule fixe/flottante, multiplication par la matrice de correction, FFT et relecture. Adaptateurs NVIDIA et autres compatibles ; disponibilité et débit dépendent du pilote et de l’environnement graphique. |
| Fréquence et distance | Le fenêtrage contrôle les lobes secondaires. WGPU prend en charge des longueurs exactes, dont Bluestein pour les tailles non puissances de deux. Le nombre de pixels ne définit pas seul la résolution : conservez échantillonnage, bande passante, célérité et métadonnées des cases. |
| Présentation | Gain, palette et projection distance/relèvement ou éventail métrique. Conservez intensité brute et réglages ; la luminosité seule n’est pas un indice de cible étalonné. |
| Nuage géométrique | Intersections de rayons sous forme PointCloud2 pour le diagnostic. Ce ne sont ni des détections acoustiques reconstruites ni une carte SLAM. |
Moteurs de calcul et paramètres
Le fournisseur accepte auto, wgpu, cuda et cpu. auto essaie CUDA, WGPU puis CPU. Un choix GPU explicite exige une initialisation réussie. WGPU utilise Metal sur macOS natif et Vulkan sous Linux ; CPU calcule l’acoustique sur le processeur. Tous les chemins nécessitent le rendu Gazebo pour échantillonner la scène. Un conteneur Linux sur Mac n’hérite pas de l’accès natif à Metal.
| Paramètre | Effet |
|---|---|
| Faisceaux horizontaux, rayons verticaux, limites angulaires | Couverture et échantillonnage de l’éventail. Plus de rayons verticaux échantillonnent l’élévation, mais l’image 2D en combine toujours les contributions. |
sonarFreq, bandwidth, soundSpeed |
Fréquence porteuse et bande passante en Hz ; célérité supposée en m/s. Pilotent propagation et distance. |
Rayons min/max, maxDistance |
Portées géométrique et acoustique doivent correspondre. |
raySkips |
Réduit les rayons traités, en échangeant échantillonnage contre coût de calcul. |
sourceLevel, réflectivité, atténuation |
Contributions de source et de scène ; nécessitent un étalonnage pour représenter un instrument donné. |
| Fenêtre fréquentielle | Pondère le spectre pour contrôler les lobes secondaires ; fait partie de la configuration de traitement. |
sensorGain et affichage |
Modifient la présentation ; à conserver lors des comparaisons d’images. |
update_rate et journalisation |
Demandent une cadence et des diagnostics, sans garantir les Hz atteints. |
frameName, topics et masque |
Définissent repère, chemin des messages et géométrie contributrice. |
Modèles et paramètres des capteurs donne éventail, fréquence et portée initiaux de l’application. Consignez les moteurs compilés et celui effectivement choisi. Le journal du fournisseur indique ce choix ; un dépôt existant ou une marque de GPU ne prouve pas qu’un capteur fonctionne.
L’implémentation du fournisseur contient le capteur Gazebo C++ et la bibliothèque Rust/WGPU. WWW-POSIM ajoute assemblage, vérifications de compatibilité et adaptations de géométrie, fenêtrage et affichage. POSIM de base et fournisseur optionnel peuvent utiliser des révisions différentes.
Lire l’observation
marine_acoustic_msgs/ProjectedSonarImage transporte l’observation brute ; sensor_msgs/Image en est la représentation. Un mur droit peut sembler courbe dans un graphique distance/relèvement, car la distance oblique varie avec l’angle. L’éventail métrique utilise une autre projection. Aucune vue 2D ne résout de manière unique la hauteur dans l’éventail vertical. Attitude, échos du fond, estimation des normales et artefacts ressemblant à des trajets multiples influencent aussi l’image.
Conservez scène, SDF final du capteur, fournisseur/moteur, temps d’acquisition, pose du véhicule, observation brute, gain et fenêtre. La comparaison suivante illustre une variation de réponse lors de retraits contrôlés, sans établir une performance générale de détection.
Trois objets et leurs échos
Un BlueROV2 maintient sa position sous l’eau tandis que trois objets physiques sont retirés un à un. Une caméra voisine du sonar sert de référence. Fond et géométrie environnante restent présents.
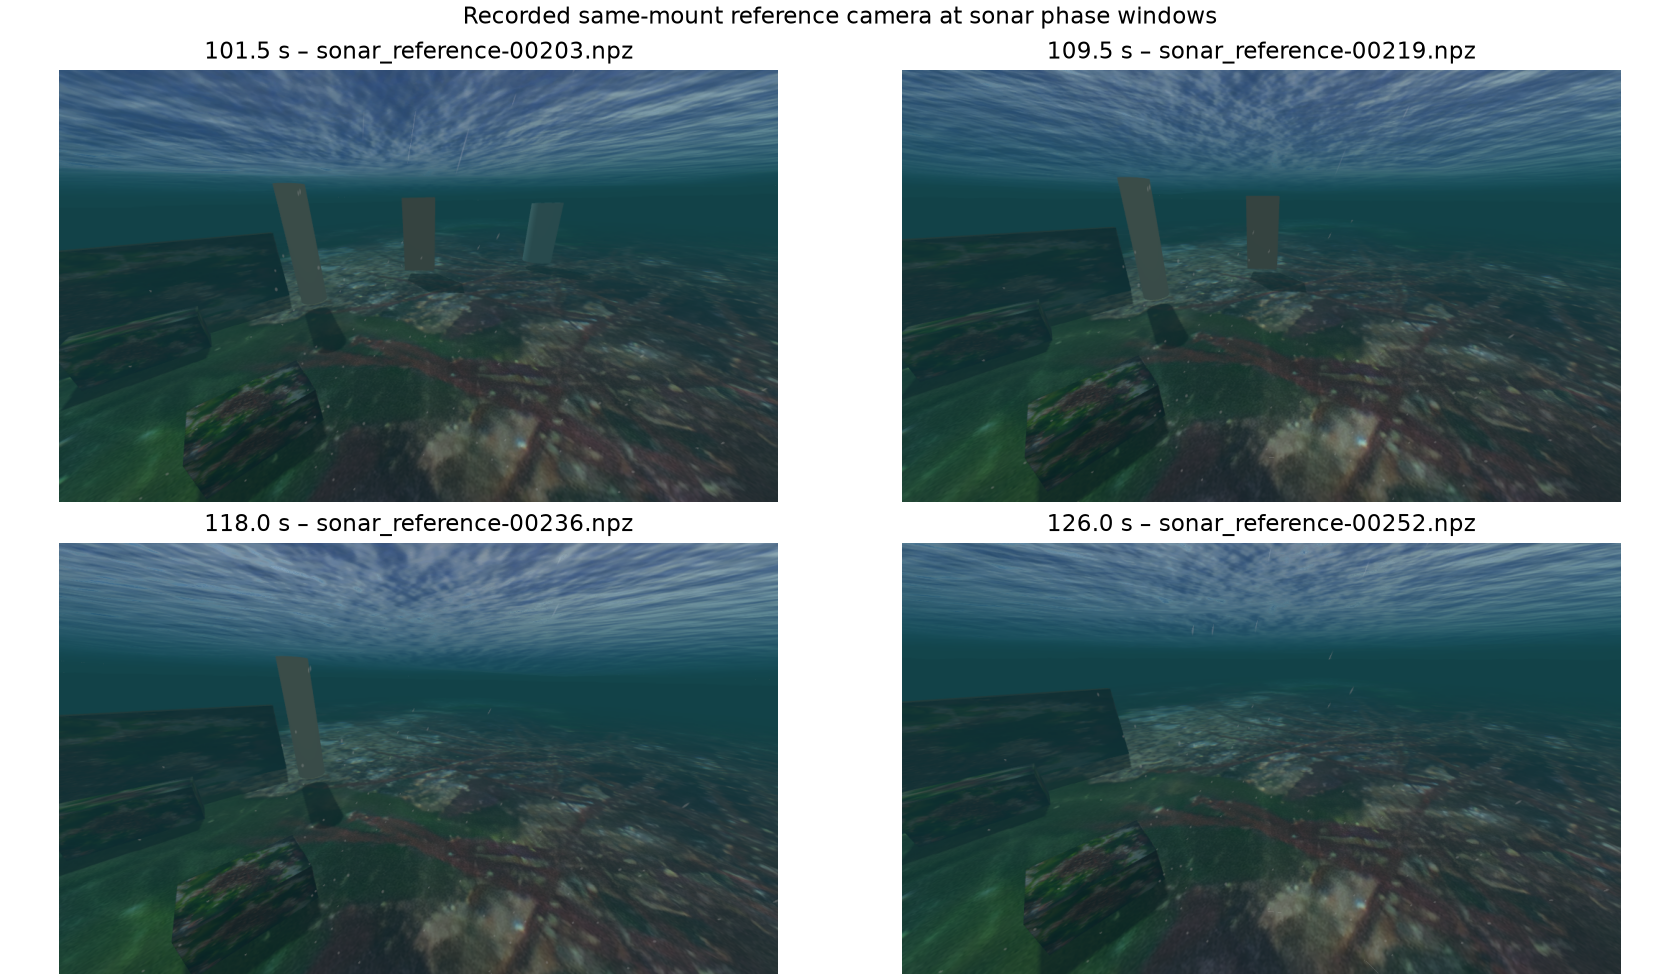
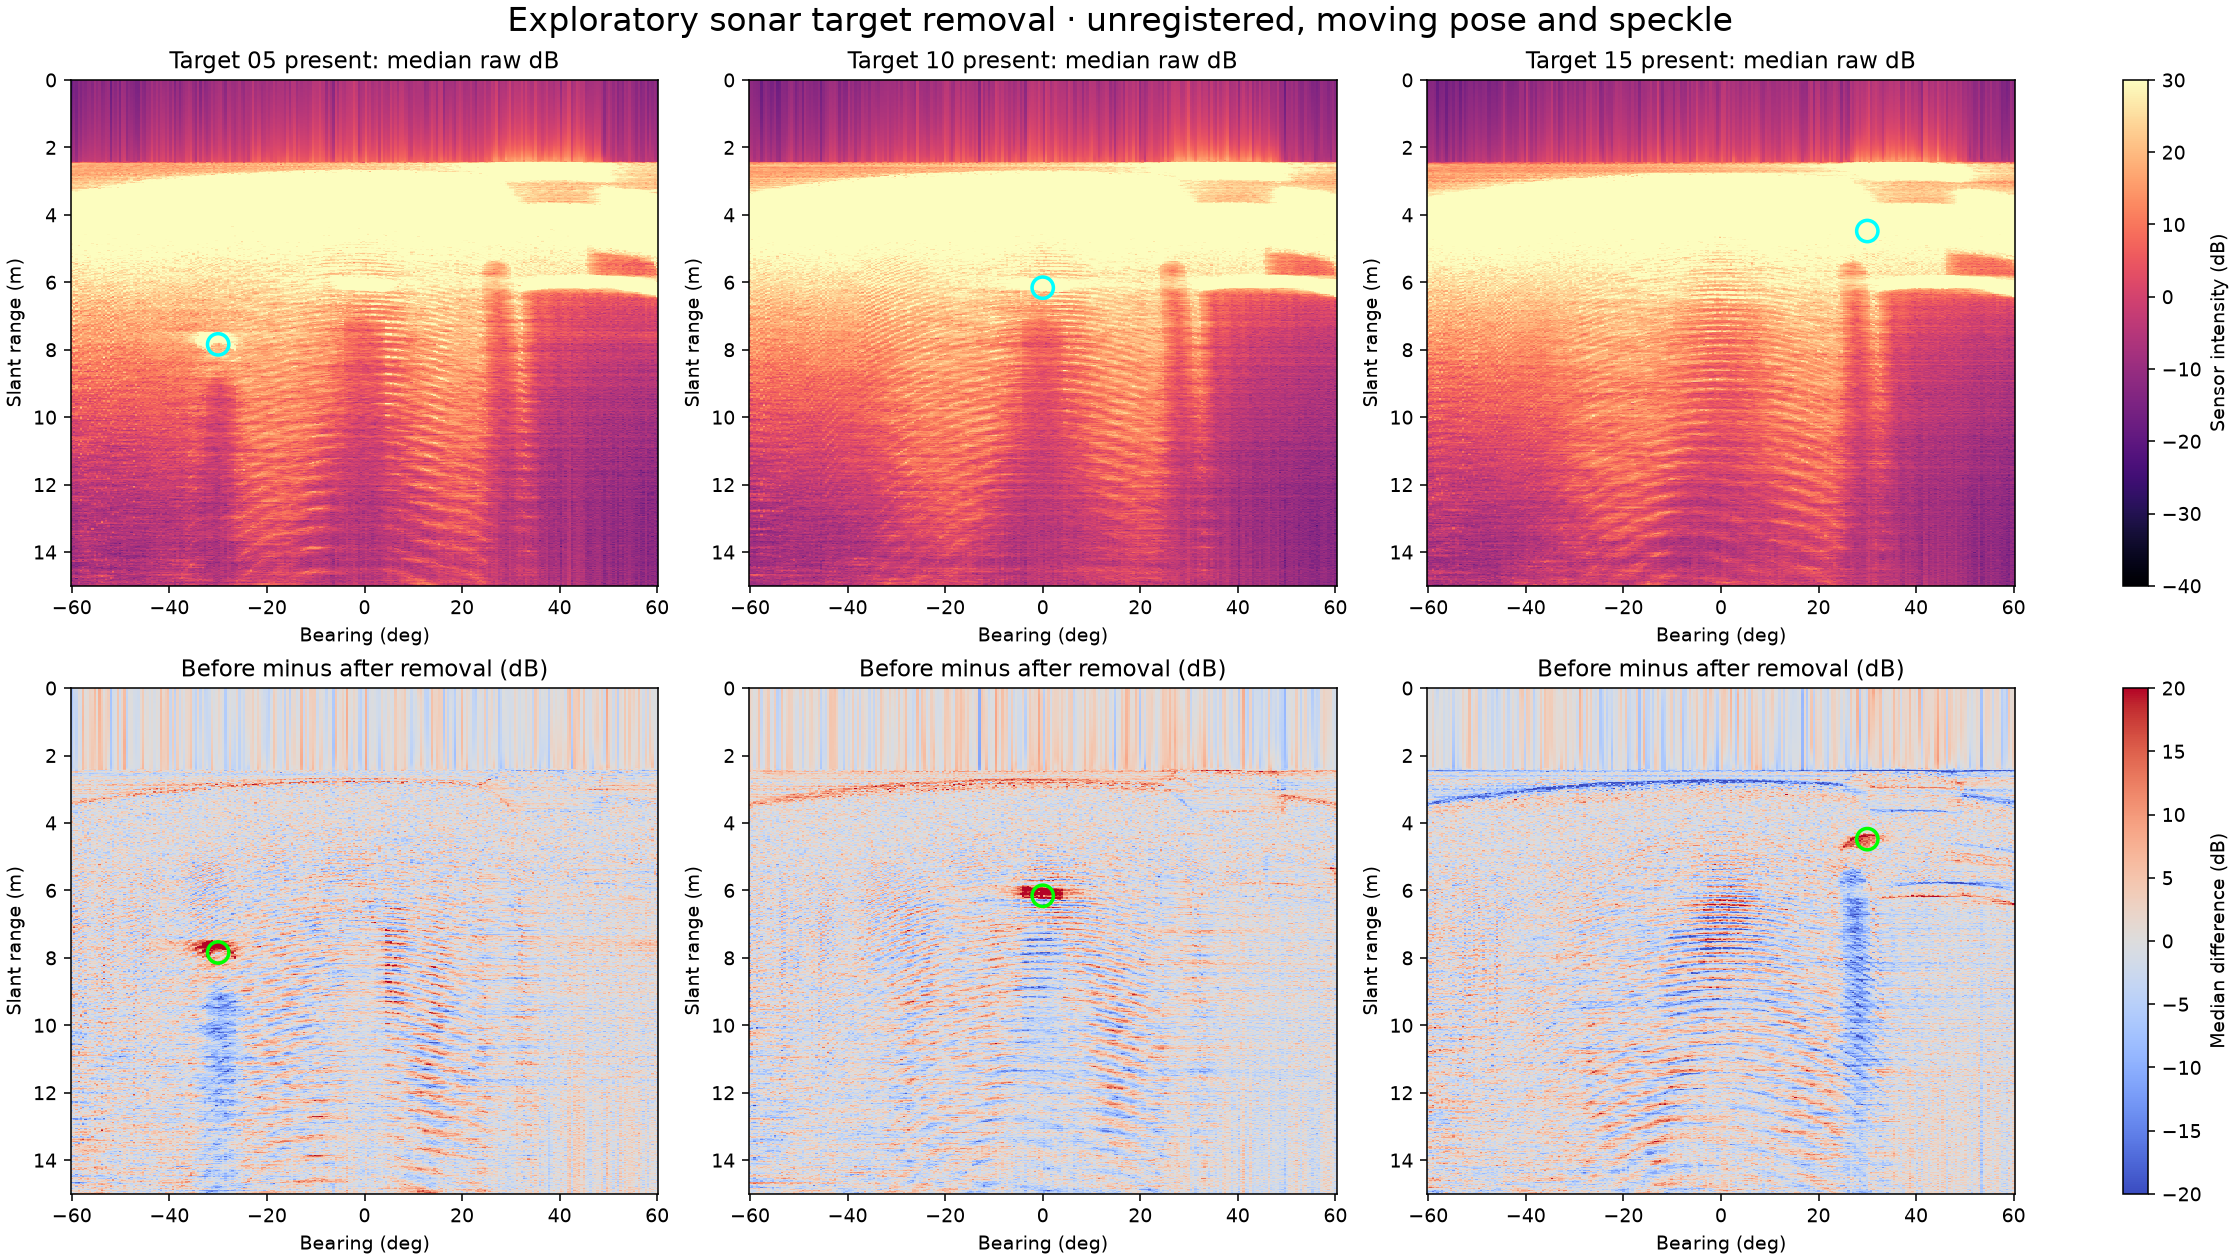
L’axe horizontal est le relèvement en degrés ; le vertical, la distance oblique en mètres. Les couleurs chaudes du bas indiquent un retour médian plus fort avant retrait. Chaque graphique utilise une courte fenêtre d’images. Les variations près des positions nominales concordent avec les retraits, mais fond, mouvement, speckle et artefacts contribuent aussi. L’essai ne permet pas d’identifier chaque écho sans ambiguïté ni de mesurer la précision de détection.
L’enregistrement utilise un éventail vertical personnalisé de 60°, incliné de 20° vers le bas, un affichage 0–15 m et les réflexions de surface désactivées. Ces réglages sont propres à l’essai. Le véhicule bouge légèrement malgré le maintien de position ; la comparaison n’est pas recalée sur une pose fixe.