 WWW-POSIM v0.6.15
Envía tu programa al reto
Edita el programa en VS Code, súbelo al sitio y recibe el resultado por correo. El servidor ejecuta el código y la simulación; puedes cerrar la página tras la aceptación.
1. Prepara la cuenta y VS Code
- Crea una cuenta en www-posim.vercel.app, verifica el correo con su botón e inicia sesión.
- La cuenta necesita acceso al servidor. Si la página lo solicita, contacta con el organizador.
- Instala VS Code y la extensión Python de Microsoft.
- Crea
posim-competitionen Documentos y ábrela con Archivo → Abrir carpeta.
Para enviar por web no necesitas ROS ni Docker: el servidor prepara Python y la conexión. No pongas contraseñas en el código. La clasificación admite entregas completas bajo las reglas actuales.
2. Crea main.py
Descarga de la tabla el archivo comentado de tu tarea. Para el primer envío, elige surface_station. Guarda el archivo como main.py y ábrelo en VS Code. El original evaluado usa la misma lógica. Comprende los ejemplos evaluados explica cómo funciona el código.
| Tarea | Código | Cinco puntuaciones medidas | Total | Registro |
|---|---|---|---|---|
surface_station |
Comentado · Original evaluado | 70.03, 16.03, 6.16, 0.74, 1.18 | 15.2108 | ↗ |
surface_gates |
Comentado · Original evaluado | 20.35, 21.27, 20.08, 15.11, 20.17 | 18.5392 | ↗ |
surface_slalom |
Comentado · Original evaluado | 16.00, 16.00, 16.00, 16.00, 1.00 | 10.6000 | ↗ |
underwater_gate |
Comentado · Original evaluado | 13.33, 13.33, 13.33, 13.33, 13.34 | 13.3338 | ↗ |
underwater_path |
Comentado · Original evaluado | 15.00, 15.00, 15.00, 15.00, 10.00 | 13.2002 | ↗ |
underwater_return |
Comentado · Original evaluado | 13.33, 10.00, 6.67, 10.00, 10.01 | 9.3347 | ↗ |
3. Sube el código
- Abre Retos de navegación autónoma.
- Elige la tarea correspondiente al ejemplo.
- Introduce un nombre público, por ejemplo
MyTeam. - Selecciona
main.pyy pulsa Enviar y evaluar. - Espera un número de entrega aceptada y consulta Tus entregas.
Puedes enviar un ZIP de varios archivos Python con main.py en la raíz y módulos auxiliares. Incluye solo fuentes, sin .venv, paquetes descargados ni resultados. La subida admite 1 MiB.
Cada versión tiene su número y resultado. Reintentar el formulario sin cambios en la misma página reutiliza la petición. Tras un error de conexión o recarga, revisa Tus entregas antes de seleccionar de nuevo el archivo. Para una versión editada, vuelve a seleccionar el archivo guardado.
4. Espera la evaluación y el correo
Después de la aceptación puedes cerrar sesión y desconectar tu equipo. La capacidad es limitada: cada entrega ejecuta la misma tarea cinco veces, bajo condiciones comunes de objetivos, viento y corriente. Se alterna con otros participantes entre recorridos. La web usa menor calidad gráfica; la puntuación procede del estado medido.
Cada cuenta admite dos entregas por tarea y día, con reinicio a las 00:00 de Corea (UTC+9). La página muestra la cuota de la tarea. Cancelar antes de puntuar un recorrido no cuenta; fallos y cancelaciones con recorridos puntuados sí cuentan. Reintentar una petición aceptada no consume otra entrega. La práctica local no usa esta cuota.
La página indica posición en cola y progreso, por ejemplo 2 / 5. Los límites de 120–300 s son simulados: a 0.15×, 300 s tardan unos 33 minutos reales. Cada recorrido permite hasta 60 minutos de puntuación, más preparación y guardado acotados. Cinco recorridos y esperas pueden durar horas. Al terminar llega un correo con puntuación y enlace; inicia sesión para abrirlo. Revisa Spam o el resultado guardado en la web.
Un fallo del servidor devuelve automáticamente la misma entrega a la cola. Conserva recorridos guardados y repite el interrumpido sin otra subida ni intento diario. El reintento empieza a los 30 segundos, con espera creciente hasta 15 minutos. El resultado conserva próxima hora elegible, último error y su hora, número de reintentos y correo de soporte, también tras recuperarse. Contacta con el número de entrega. Los errores Python o comandos inválidos requieren corregir y volver a enviar el código.
5. Lee el resultado y mejora
- En Tus entregas, pulsa Ver resultado.
- Selecciona una evaluación y usa Reproducir registro y el deslizador temporal. Compara objetivos, distancia, tiempo, errores, estado y puntuación de cinco ejecuciones. Salida del programa muestra
print()y errores. - Descargar resultado guarda el JSON para VS Code. Consulta
report, especialmentecompletion,position_rms_m,heading_rms_radycollision_proxies. - Cambia una parte, guarda y envía una nueva versión.
Solo una entrega de cinco ejecuciones completas entra en la clasificación de sus reglas. Los resultados de otras reglas mantienen enlaces pero quedan fuera de la clasificación actual. Si cambian las reglas durante la espera o ejecución, la entrega se detiene y explica el motivo en resultado y correo. Se conservan registros; envía otra vez bajo las reglas actuales.
Las entregas fallidas o canceladas conservan diagnósticos y no reemplazan una clasificación completa. Cancelar detiene una entrega pendiente o activa. Reemplazar permite cambiar una entrega en cola todavía sin puntuación; la original sigue en cola hasta aceptar la sustituta. Si la cancelación se acepta antes de guardar el resultado final, conserva los recorridos completos pero excluye la entrega de la clasificación.
Si algo falla
- No llega respuesta de subida: consulta las entregas; el servidor pudo aceptar antes de cortarse la conexión.
- Correo sin verificar: reenvía la verificación desde el acceso y pulsa su botón. Acceso requerido: contacta con el organizador.
- ZIP rechazado: raíz
main.py, solo fuentes Python, sin.venv; corrige rutas y tamaños. - Tarea incorrecta: selecciona la tarea que figura junto al ejemplo descargado.
- Programa fallido: abre la salida, corrige el error en VS Code y envía otra versión.
- El servidor no inicia el programa: espera el reintento automático. Consulta la salida y contacta con soporte si persiste; un recorrido sin programa iniciado no puntúa.
- Comando rechazado: revisa salida, formato, límites y tiempos. Los fallos de preparación del simulador o sesión perdida reintentan. Watchdog, antigüedad del comando, formato o límites detienen la entrega; contacta con el número si necesitas ayuda.
- Conexión cortada: un fallo de conexión del servidor reintenta; busca además errores propios del programa. Los recorridos completos siguen descargables. Una entrega incompleta no tiene puntuación final ni rango.
- Espera por tu sesión: termina tu espacio web personal para liberar la cuenta. Doce entregas pendientes: espera o cancela una.
- Arrendamiento o tiempo real agotado: se guardan recorridos completos; sesión de evaluación perdida o límite real de puntuación reintentan. Watchdog/antigüedad son errores terminales del controlador: revisa tiempos y consulta al organizador.
- Sin correo: mira primero el resultado web. El envío de correo reintenta si su servicio falla.
- Servicio o preparación de simulación indisponible: espera el reintento; registros, último error y soporte permanecen. Contacta si continúa. No hay rango de una entrega incompleta.
- No se pueden verificar corriente, olas o física: el recorrido interrumpido no puntúa y reintenta; se conservan resultados completos y error específico.
- Procesamiento de control bloqueado: más de 0.75 s sin callbacks nativos detiene la propulsión, invalida el recorrido interrumpido y reintenta la misma entrega. Se conservan registros, error y contacto. Con callbacks sanos, un watchdog del participante sigue siendo un error terminal.
Nombres de archivo del ZIP
Los nombres deben ser portables y coherentes en mayúsculas/minúsculas: main.py y MAIN.py no pueden coexistir y una ruta no puede ser archivo y carpeta. Evita dispositivos de Windows como CON.py, caracteres reservados y nombres de carpeta terminados en punto o espacio. Cada nombre de archivo o carpeta admite 255 bytes UTF-8; un carácter no ASCII puede ocupar varios. Acorta o renombra los conflictos, corrige imports y crea otro ZIP. Un rechazo no consume cuota ni modifica la entrega que ibas a reemplazar.
Practica la misma tarea en la app instalada
- Sigue Instalación, abre la app e inicia sesión con cuenta verificada.
- En Espacio de trabajo → Campo de práctica, pulsa Preparar arena de competición. No requiere descargar mapa.
- En Vehículo → Retos de navegación autónoma · opcional, elige tarea y Condición de evaluación 1–5. Se selecciona automáticamente la semilla correspondiente.
- Mantén Control directo ROS 2, ve a Confirmar, inicia el mundo generado y espera al robot.
- Crea el proyecto Python desde el lanzador y ábrelo en VS Code siguiendo Controlar un espacio de trabajo local. Guarda el controlador como
main.py. - En el panel Vehículo, pulsa Iniciar puntuación antes de ejecutar código: corriente y cronómetro comienzan juntos.
- En el terminal preparado:
python main.py
Detén con Ctrl+C, exporta puntuación y trayectoria, y reinicia el mundo para cada ensayo. Prueba las cinco condiciones y sube el código para un resultado oficial. El JSON de práctica incluye seed, course ejecutado (objetivos, obstáculos, tolerancias y activación de corriente), trace medido y report.
Si aparece Inicio sin confirmar, comprueba mundo y progreso antes de repetir: pudo aceptarse la solicitud. Solo puede iniciarse una evaluación por mundo; si otra pestaña pidió puntuación, consulta la tarjeta.
Arena, inicio, geometría, viento, corriente y reglas coinciden con la condición web. Los resultados locales son práctica; velocidad y redondeos varían por equipo. El objetivo físico es 1×, paso 10 ms. En la app normal, Detener entrada interrumpe una evaluación activa y registra el motivo; después del fin espera el guardado y conserva la puntuación completa. Exporta el resultado y abre otro mundo. La app Dev permite práctica de desarrollo sin calificación; los puntos oficiales se obtienen en la web.
Lee LiDAR y cámara WAM-V con ROS
Prepara la arena y selecciona WAM-V → Evitar boyas y atracar (surface_slalom) → Condición 1. En sensores adjuntos activa Cámara frontal y LiDAR 2D, conserva control directo ROS 2 y arranca el mundo. Espera datos y deja la puntuación detenida. Esta tarea tiene cuatro boyas negras; surface_gates usa boyas rojas/verdes. La exploración libre de dos boyas es otra disposición.
Prepara un proyecto con la CLI
La CLI es la app controlada por comandos. Usa un terminal normal; la carpeta debe ser nueva, pues ros init preserva archivos existentes y no los sobrescribe.
Windows — PowerShell:
$app = Join-Path $env:LOCALAPPDATA "Programs/WWW-POSIM/WWW-POSIM.exe"
$project = Join-Path ([Environment]::GetFolderPath('MyDocuments')) "wamv-sensors"
& $app ros init $project
& $app ros connect --workspace $project
& $app ros shell --workspace $project
Mac — Terminal:
app=/Applications/WWW-POSIM.app/Contents/MacOS/WWW-POSIM
project="$HOME/Documents/wamv-sensors"
"$app" ros init "$project"
"$app" ros connect --workspace "$project"
"$app" ros shell --workspace "$project"
Ubuntu — Terminal:
project="$HOME/wamv-sensors"
www-posim ros init "$project"
www-posim ros connect --workspace "$project"
www-posim ros shell --workspace "$project"
La app prepara un relay ROS compartido: contenedor en Windows/Linux y entorno nativo incluido en Mac. En la consola abierta:
ros2 topic list -t
ros2 topic echo /vehicle/sensors/lidar_2d --once --field header
ros2 topic echo /vehicle/sensors/camera/compressed --once --field format
El mundo generado publica /vehicle/sensors/lidar_2d y /vehicle/sensors/camera/compressed. Otros mundos usan nombres como /model/wamv/scan y /model/wamv/camera/compressed. Elige por tipo sensor_msgs/msg/LaserScan y sensor_msgs/msg/CompressedImage. El segundo comando muestra hora y marco; el tercero, jpeg. --once termina tras un mensaje. Ver un tópico listado no demuestra recepción. Escribe exit para volver al terminal original.
Guarda y dibuja mediciones
Descarga wamv_sensors.py al proyecto. Usa rclpy, mensajes estándar, Matplotlib y Pillow preparados. Descubre tópicos por tipo en 10 s y espera hasta 60 s una pareja reciente. Si faltan sensores o datos, muestra un error con recuperación. Con varios sensores, añade --camera-topic TOPIC o --scan-topic TOPIC; los nombres elegidos se imprimen y guardan en JSON.
Las suscripciones usan QoS Reliable del relay:
qos = QoSProfile(depth=10, reliability=ReliabilityPolicy.RELIABLE,
                 durability=DurabilityPolicy.VOLATILE)
node.create_subscription(LaserScan, topics["scan"], scan_callback, qos)
node.create_subscription(CompressedImage, topics["camera"],
                         camera_callback, qos)
LaserScan.ranges está en metros. Para cada i, calcula angle_min + i * angle_increment, x = range * cos(angle) y y = range * sin(angle). Descarta valores inválidos/fuera de rango, agrupa retornos adyacentes próximos y rodea pequeños grupos con círculos. Decodifica CompressedImage.data como JPEG junto al gráfico.
Desde el terminal original, Windows:
& $app ros run (Join-Path $project "wamv_sensors.py")
Mac:
"$app" ros run "$project/wamv_sensors.py"
Ubuntu:
www-posim ros run "$project/wamv_sensors.py"
wamv-results contiene wamv-lidar-camera.png, wamv-camera.jpg original y wamv-sensor-data.json con rangos, marcos, tiempos, número de mensajes y círculos candidatos. /workspace/wamv-results de Docker corresponde al proyecto del equipo. Se guarda la figura sin servidor gráfico.
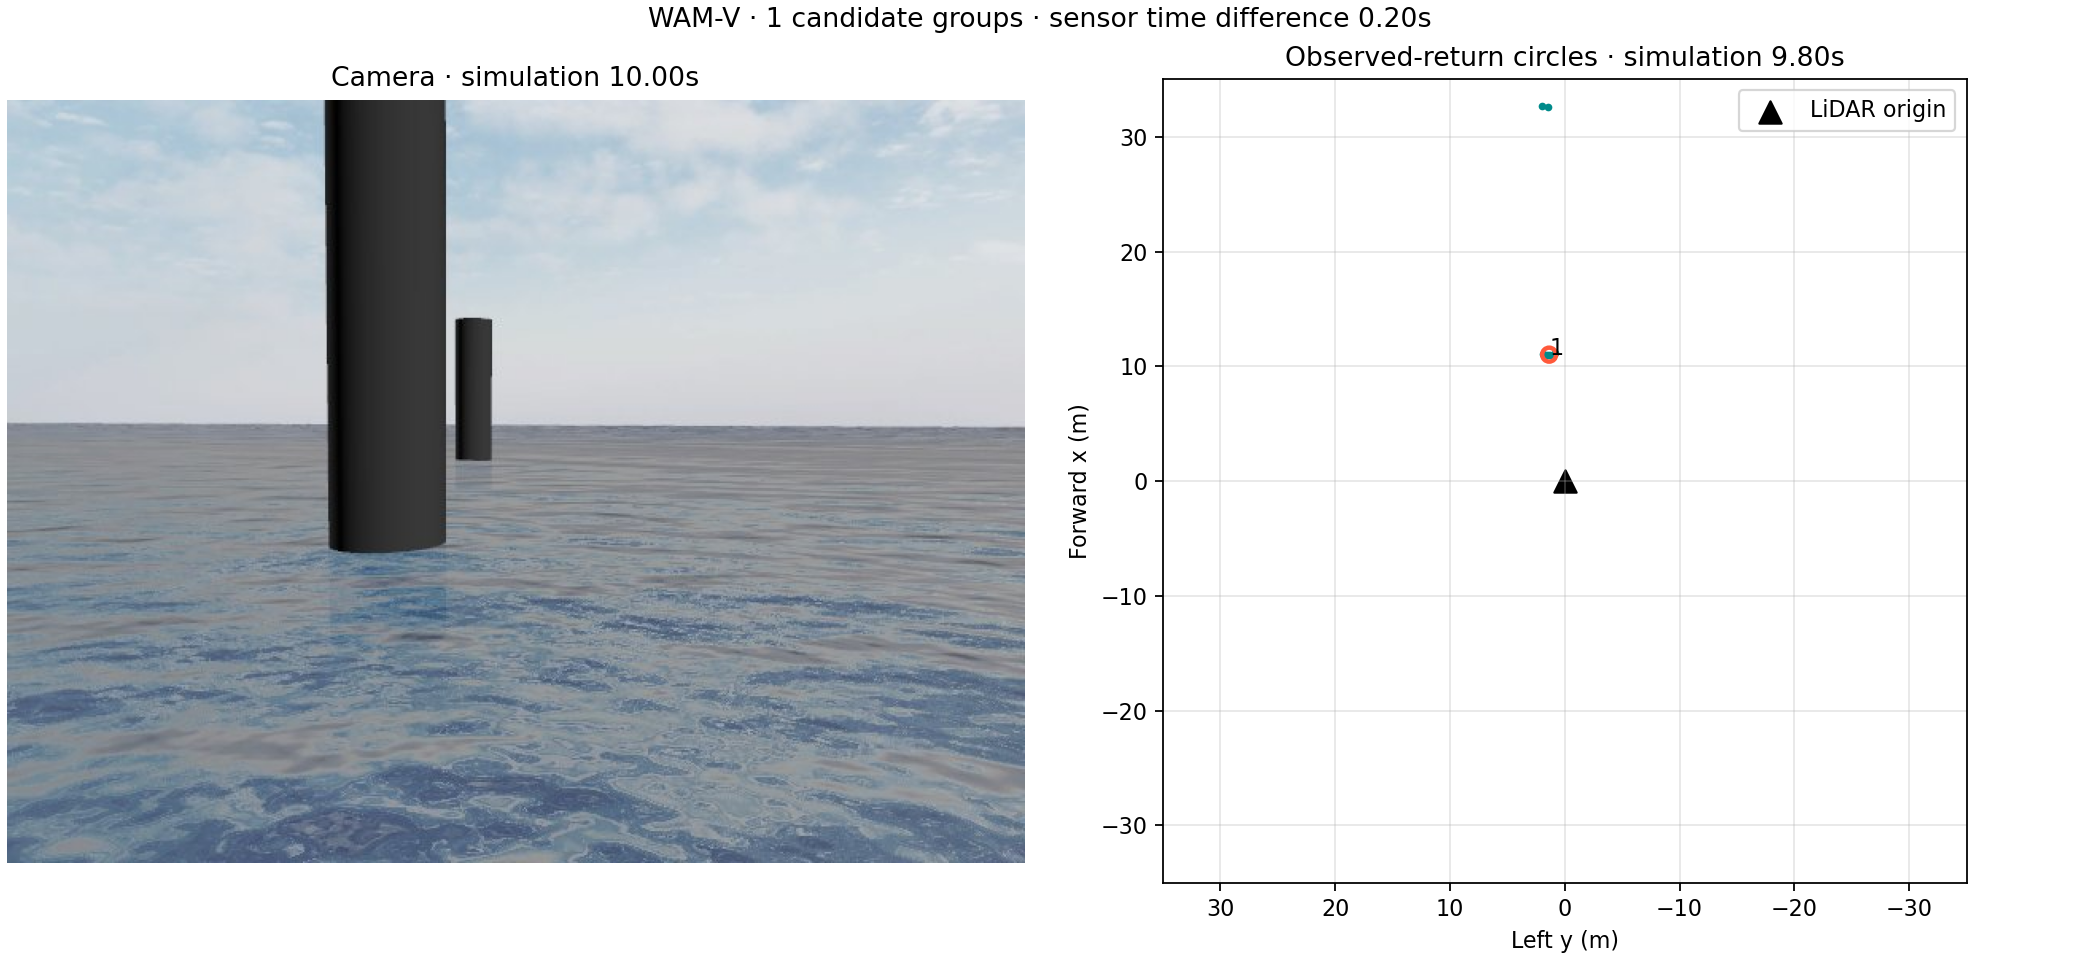
A la izquierda está la cámara recibida; a la derecha, el marco LiDAR: x hacia delante apunta arriba, y izquierdo hacia la izquierda. Los orígenes difieren; los círculos no se proyectan sobre la cámara. Se dibujan retornos válidos de todo el rango. El agrupamiento usa 35 m, al menos 3 puntos, radio hasta 2 m y margen 0.1 m: son heurísticas gráficas, no dimensiones medidas de boyas. Oclusión, escasez de puntos y tiempos pueden ocultar obstáculos. La figura muestra un candidato, no detección completa ni evasión. Continúa con la Usar la interfaz de sesión Python y diseña tu controlador.
Termina el ejercicio
El script no envía propulsión. Detén el relay compartido desde el terminal original:
# Windows
& $app ros stop
# Mac
"$app" ros stop
# Ubuntu
www-posim ros stop
Cierra la app para terminar el mundo local. Si no llegan sensores, detente y revisa mundo y log del relay. Consulta Problemas habituales.
Avanzado: interfaces y límites
El ZIP admite paquetes e imports relativos: fuente expandida 4 MiB y 100 archivos, UTF-8. El servidor incluye Session SDK, Python estándar, NumPy, SciPy, PyYAML y ROS; no instala dependencias arbitrarias de requirements. Red y escritura en fuentes están desactivadas; usa /tmp para temporales. Contenedor: 1 núcleo, 512 MiB, 64 procesos e hilos en total, compartidos con el relay.
Máximo 12 pendientes, 10 entregas por hora excluyendo canceladas sin puntuación, 50 MiB de código por cuenta. Evaluar no consume tiempo del espacio web personal; cerrar esa sesión no cancela código aceptado: usa Cancelar.
sim.profile['mission'] contiene task, targets, home y tiempos. sim.topics lista sensores del robot; sim.latest(topic) falla ante datos antiguos. El relay permite 4 lecturas simultáneas de metadatos, sin detener sensores/comandos; no renuevan el control. Envía propulsión dentro del watchdog de 0.75 s.
Ejecuta un controlador. El SDK espera confirmación de liberación entre comandos acotados. Ante controller_busy, detén el otro controlador; consulta Propulsores de BlueROV. WAM-V: avance ±1.5 m/s, giro ±0.5 rad/s; fuerzas: 2 × ±200 N WAM-V o 6 × ±50 N BlueROV2. Bajo el agua necesitas control de profundidad. Para nodos ROS hay WWW_POSIM_PROFILE, JSON temporal del recorrido y relay local en dominio 76.
El servidor comienza a puntuar antes de main.py; imprimir un número no concede puntos. Consulta Tareas, puntuaciones y clasificación.