 WWW-POSIM v0.6.16
Algoritmos de generación del terreno
La elevación y la profundidad numéricas definen el terreno. OpenStreetMap aporta la máscara de costa y Sentinel-2, el color terrestre. Estas funciones se procesan por separado.
Flujo de procesamiento
- 1. Región → cuadrícula métrica
Convierte el centro WGS 84 a una proyección acimutal equidistante local (AEQD). Muestrea N × N puntos, con x este, y norte, z arriba. El intervalo es anchura / (N − 1).
- 2. Elevación y profundidad
Interpola GEBCO como base y GLO-30 en tierra. En cada vértice acuático elige profundidad regional válida: primero datos numéricos Cesium autorizados, después fuentes disponibles por espaciado nativo.
- 3. Polígonos terrestres OSM
Lee el shapefile derivado de OSM, comprueba EPSG:4326, recorta las intersecciones en celdas de atlas de 0,05°, une polígonos y guarda land.json. La costa no se extrae del color satelital.
- 4. Atlas satelital verificado
Consulta escenas Sentinel-2 L2A recientes por STAC. Comprueba RGB y clasificación de escena; admite como máximo 5 % de píxeles locales inválidos, incluidas nubes y sombras. Registra adquisición y hashes.
- 5. Aplicar la costa al campo numérico
Shapely clasifica los vértices por pertenencia a polígonos. La tierra usa alturas finitas GLO-30 y el agua, profundidad numérica respaldada. La corrección costera requiere muestras marinas cercanas. Un candidato incompleto se rechaza y se registra la alternativa usada.
- 6. Mallas de colisión y visuales
Triangula la cuadrícula para colisiones. Crea mallas visuales completas y reducidas, conservando bordes y transiciones costeras. Proyecta imágenes terrestres con coordenadas UV y repite arena en el fondo. El agua animada es independiente.
- 7. Validar, guardar y declarar listo
Exporta SDF, mallas, matrices y procedencia; ejecuta gz sdf -k. Los campos automáticos con tierra esperan imágenes verificadas. Guarda en caché los recursos completos o informa del fallo; cancelar detiene y limpia el trabajo.
- 8. Movimiento, LOD y cobertura
En mundos bajo demanda, la tesela actual del vehículo determina el detalle visual. Prepara las próximas y comprueba sus colisiones. Cambia la representación sin reemplazar la malla física completa y reutiliza geometría guardada al regresar.
LOD: detalle cerca del vehículo
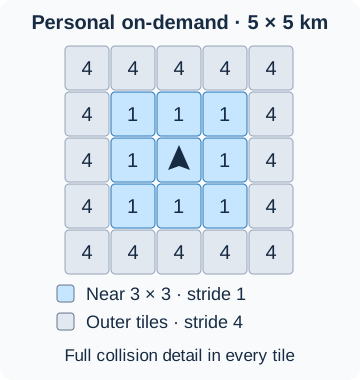
El nivel de detalle (LOD) reduce la geometría lejana. En mundos bajo demanda lo decide la tesela del vehículo, no el zoom de la cámara. Se aplica a tierra y fondo marino.
| Etapa | Método |
|---|---|
| Cerca | 3 × 3 teselas, paso visual 1: se dibujan todos los vértices numéricos. |
| Lejos | Paso 4: uno de cada cuatro puntos interiores por eje. Se conservan todos los bordes y celdas de transición entre costa/aguas someras. Delaunay une los vértices; no resulta una malla uniforme 33 × 33 ni exactamente 16 veces menos triángulos. |
| Texturas | Tierra y aguas someras lejanas usan un cuarto de anchura y altura, con mínimo de 32 píxeles. Las teselas comparten la textura repetida del fondo. |
| Movimiento | Cambia el cuadrado central al entrar en otra tesela. Las próximas recuperan detalle completo; las que se alejan se simplifican mientras permanecen cargadas. |
| Física y rutas | Los datos y mallas de colisión completos se conservan en ambos niveles. Compartir bordes evita huecos. |
Los sensores que renderizan geometría ven la malla visual elegida. La colisión completa no garantiza la misma imagen de cámara o distancia lejana en ambos niveles. Para inspeccionar, mantén el objetivo en la zona de detalle completo y comprueba el sensor real.
Durante un reemplazo se conserva la representación anterior hasta observar la nueva. Si la confirmación agota su tiempo pero una pose nativa reciente confirma la anterior, la tesela mantiene el nivel y reintenta el cambio tras 30 s. Antes de otro intento se retira el candidato fallido y se confirma su ausencia. Un fallo de limpieza sigue siendo un error.
La colisión de una tesela nueva se crea una sola vez. La confirmación visual permite hasta tres intentos; la tesela solo se admite al superar imagen, profundidad y contacto. La cobertura pendiente mantiene el vehículo en espera.
Modos de terreno
| Modo | Cuadrícula y representación |
|---|---|
| Campo personalizado fijo | 1 × 1 km, 513 × 513 muestras, unos 1,95 m. No cambia a LOD móvil. |
| KMOU, Nueva York y Hong Kong preparados | Centro 513 × 513: KMOU 1 × 1 km; los otros, 2 × 2 km. Entorno 6 × 6 km, con cuadrícula medida independiente, colisión completa y visual exterior reducido fijo. KMOU incluye un collar alrededor del centro. El entorno preparado no gana detalle móvil al acercarse. |
| Personal bajo demanda | Teselas de 1 km, 129 × 129 muestras, 7,8125 m. Cobertura requerida 5 × 5; centro 3 × 3 con paso 1 y anillo con paso 4. |
| LIVE | Cobertura requerida 7 × 7, mismo centro 3 × 3 completo. Teselas recientes y precargadas pueden ampliar la residencia. |
El LOD es automático; no hay deslizador manual. Consulta Generar el terreno de una zona y Travesía mundial en directo para preparación y operación.
Catálogo geoespacial
| Tecnología | Entrada, método y salida |
|---|---|
| Proyección local | PyProj convierte WGS 84 a AEQD centrada en la región, siempre longitud como primer eje. El origen flotante alinea además las coordenadas activas. Produce x/y en metros y datum registrado; no son intercambiables con latitud/longitud u origen FCU. |
| Muestreo ráster | SciPy interpola ventanas GEBCO y elevación terrestre en la cuadrícula solicitada; metadatos gobiernan ejes y NoData. El espaciado generado difiere de la resolución y precisión originales. |
| Selección regional | Cesium numérico autorizado tiene prioridad. Después, proveedores ordenados por espaciado nativo, aceptados por vértice marino válido. Guarda identificadores por vértice y fuentes. Una credencial de imágenes no proporciona batimetría numérica. |
| Apoyo costero | Celdas acuáticas convertidas en tierra por muestreo grueso se reconstruyen desde muestras marinas reales mediante LinearNDInterpolator y apoyo cKDTree. Alternativa marina más próxima limitada a 1,5 km; KHOA exige apoyo de 225 m. No se inventa una profundidad constante. |
| Máscara terrestre | Unión de polígonos y pruebas punto-en-polígono Shapely con OSM y alturas terrestres finitas. El color no decide la navegabilidad. |
| Imágenes | Selección STAC, clasificación, reproyección Rasterio y pruebas de calidad independientes. Se registran adquisición y fuente. Hong Kong preparado usa imágenes aéreas con atribución. |
| Geometría | Triangulación para colisiones y materiales separados de tierra, aguas someras y fondo. El LOD conserva bordes y costa. Exporta SDF, mallas y texturas con presupuestos físicos y visuales separados. |
Descargas y comprobación de caché
Antes de reutilizar celdas costeras se comprueban vigencia y checksum. Un acierto completo evita preparar el archivo global de costas; celdas ausentes o inválidas siguen la actualización de fuentes.
Los subconjuntos GEBCO usan un índice SQLite. Cambios de tamaño o fecha actualizan sus entradas; los candidatos se comprueban por URL, SHA-256 bruto y ejes. Si el índice no está disponible, se recorre la caché verificada.
Las descargas regionales llegan primero a un archivo temporal. Si existe Content-Length, debe coincidir con los bytes recibidos. Los NetCDF KHOA deben tener exactamente Lat, Lon y MSL, matrices no vacías y últimos elementos legibles. Solo después pasan a la caché persistente. Un archivo existente rechazado se conserva para diagnóstico.
- Límite KHOA BADA2024: 400 MiB.
- Presupuesto: 180 s, comprobado antes y después de lecturas de hasta 256 KiB.
- Espera de socket inactivo: 20 s. Cabeceras o lecturas bloqueadas pueden durar hasta ese límite; 180 s no es un límite absoluto estricto.
Comprobación física del terreno
WWW-POSIM comprueba cada tesela cargada con una cámara RGBD orientada hacia abajo y una esfera temporal. La cámara mide la profundidad del terreno renderizado. Gazebo deja caer la esfera sobre la malla de colisión y confirma el contacto con nuevas mediciones de pose antes de admitir la tesela.
- Esfera: radio de 0.25 m, masa de 10 kg; se coloca 1 m por encima de la superficie muestreada y se elimina tras la prueba.
- Contacto: se calcula la distancia mínima con signo desde el centro de la esfera hasta las caras y aristas de los triángulos cercanos, teniendo en cuenta las pendientes.
- Aceptación: al menos ocho mediciones de pose distintas; las últimas cinco deben estar entre 0.1 y 0.6 m de la superficie. Se rechazan penetraciones superiores a 0.15 m, contacto ausente, poses obsoletas o errores al eliminar la esfera.
- Alcance: comprueba la colocación y el contacto físico en un punto. No garantiza todos los triángulos, la precisión de los datos de elevación ni la seguridad de toda la ruta. La profundidad libre de la ruta se comprueba por separado.
Archivos y reproducibilidad
| Archivo | Utilidad |
|---|---|
projected.npz y metadatos |
Matrices x/y/elevación en su datum; comparación con rutas y mediciones. |
manifest.json y registros de proveedores |
Límites, muestras, fuentes, hashes e identidad compatible de motor/bibliotecas. Una caché solo es válida para esa identidad. |
| SDF y colisiones | Superficie de contacto y ensamblaje reales; una captura no los sustituye. |
| Mallas visuales, texturas y LOD | Reproducción de imágenes y sensores de renderizado separada de la precisión de colisión. |
WWW-POSIM coordina generación, precarga, residencia y reemplazos sobre las salidas de POSIM-Terrain. Requiere colisión confirmada antes de avanzar. Recurso preparado, colisión cargada e imagen actual son estados distintos.
POSIM-Terrain seleccionado: terrain.py, terrain_sources.py, bathymetry.py, coastal_detail.py, floating_origin.py y seabed_visual.py. Consulta manifest.json y source-providers.json.
Terrenos preparados e imágenes
| Terreno | Centro: latitud, longitud | Imágenes |
|---|---|---|
| KMOU waterfront | 35.077175, 129.085815 | Sentinel-2 |
| Puerto de Nueva York | 40.70044, −74.004885 | NYC OTI, 2024 |
| Puerto de Hong Kong | 22.2899, 114.168169 | Lands Department, octubre de 2018 / enero de 2019 |
Cada centro tiene 513 × 513 muestras; en los centros de 2 km la separación es de unos 3,91 m. El entorno de 6 × 6 km contiene 3 × 3 teselas de 2 km, con elevación/profundidad medidas y visual reducido. KMOU tiene además un collar. La demo WAM-V comparte el campo de Hong Kong.
Nueva York y Hong Kong incluyen texturas centrales 4096 × 4096, unos 49 cm/píxel. Las fotografías originales tienen resolución de 6 pulgadas y 20 cm, respectivamente. El detalle visual no mejora la exactitud de profundidad. La generación automática usa Sentinel-2.
Las imágenes de Nueva York tienen licencia CC BY 4.0, NYC OTI. Las de Hong Kong proceden del Lands Department del Gobierno de la RAE de Hong Kong / portal CSDI, tesela T11-SW-B, publicada en 2023. Ambas se recortan, reproyectan y remuestrean. Los avisos acompañan cada descarga.
Los mundos automáticos con tierra esperan imágenes verificadas. Si no pueden prepararse, se informa de un error; restaura el acceso y reintenta. Un mundo guardado sin imágenes debe regenerarse. Los campos totalmente acuáticos pueden terminar sin ellas. Browser y Gazebo comparten color satelital sin cambiar alturas de colisión. Los ejercicios utilizan su arena plana propia.
Preparación, cancelación y reintento
Las descargas muestran archivo, bytes recibidos/totales, porcentaje y velocidad. Sin tamaño total, muestran recibido y velocidad. Detener cancela trabajo y descarga; los archivos de fuente completos se conservan para reintentar.
Un terreno preparado descargado permanece listo para usar. Esto describe sus recursos: tras iniciar, comprueba también posición y sensores recientes. Archivos ausentes o incompatibilidad del motor requieren la descarga o regeneración indicada. Selecciona el terreno guardado e inicia ese mundo para verlo.
Usa Detener en la aplicación o Cancelar durante la preparación web, y espera a que termine la limpieza antes de reintentar o iniciar otro mundo. Preparar terreno, disponer de un servidor y ejecutar un mundo son estados separados. Si la costa no se ve, aleja la vista Mundo, abre Mapa y revisa fondo y superposición cartográfica.
Fuentes y apariencia
| Fuente | Uso |
|---|---|
| Cesium World Bathymetry | Prioridad con acceso numérico autorizado configurado. |
| Copernicus Marine | Batimetría costera regional de mayor detalle. |
| EMODnet | Profundidad regional, principalmente Europa. |
| KHOA | Profundidad coreana opcional. |
| GEBCO | Elevación y profundidad global de respaldo. |
| Copernicus GLO-30 | Elevación terrestre costera. |
| OpenStreetMap | Límites tierra/agua. |
| Sentinel-2 RGB | Color terrestre, resolución nominal 10 m. |
Consulta cobertura y acceso en Cesium, Copernicus Marine, EMODnet y GEBCO. La interfaz identifica la fuente usada.
La costa validada y las imágenes despejadas permiten el refinamiento; tierra usa GLO-30 y agua, profundidad respaldada. Las elevaciones corregidas alimentan imagen, colisión, sensores y rutas. Profundidades desconocidas quedan fuera de las rutas. Sin refinamiento válido se conservan las fuentes numéricas disponibles.
Las imágenes pueden aplicarse independientemente del refinamiento. Al iniciar se revisa su disponibilidad. La aplicación mantiene las cachés completas en data/providers. En expansión bajo demanda, imágenes faltantes se reintentan en segundo plano y aparecen tras verificarse sin cambiar el terreno numérico ni la colisión.
- Mundo/Vehículo, mapa Gazebo y sensores: color terrestre y textura de arena.
- Mapa Browser: superposición OpenFreeMap opcional; desactívala para ver el color del terreno. El minimapa usa OpenFreeMap.
- Las imágenes solo se asignan a teselas con tierra; todas comparten arena repetida.
- Cuadrícula y curvas son escalas visuales, desactivadas inicialmente.
- Los píxeles azules/cian de tierra expuesta reciben un tinte verde que conserva luminancia.
- Cerca del nivel medio se mezcla con azul grisáceo oscuro entre −1,0 y +0,5 m, más intenso a nivel cero y atenuado en ambos extremos.
El mundo bajo demanda comienza en 1 × 1 km y prepara vecinos para completar su cobertura. Conserva teselas recientes, inserta/retira entidades en secuencia, reintenta faltantes y pausa el control antes de zonas sin colisión o sensores verificados. Los bordes comparten muestras y regresar reutiliza geometría guardada. Los campos fijos conservan su cuadrícula 513 × 513. Para las distancias costeras de LIVE, consulta Travesía mundial en directo.
Arena y líneas del fondo
La textura de arena está activada y las líneas desactivadas inicialmente. Se cambian en Escena → Renderizador de escena → Apariencia submarina, con efecto en Gazebo y cámaras de color.
Se utiliza Aerial Beach 01 de Rob Tuytel, licencia CC0, con mapas 2K de color, normales y rugosidad repetidos cada 30 m. Es arena genérica disponible sin conexión. La elevación numérica determina geometría y profundidad.
Resolución de fuente, espaciado de malla, LOD y resolución de imagen son magnitudes distintas. Una malla más fina no recupera mediciones ausentes; puede omitir accidentes costeros estrechos.
Generar el terreno de una zona · Planificación de rutas y control · Simulación, renderizado y sensores
Generar un atlas de materiales del fondo marino
Descargue y extraiga el ZIP del generador y los materiales. El script Python también está disponible por separado. Se necesita Python 3.10 o posterior, NumPy y Pillow. Ejecute los comandos desde la carpeta extraída.
python -m pip install numpy pillow
python generate_seabed_materials.py --materials materials --output output --bounds -3000 -3000 3000 3000 --seed 321 --region-m 240 --detail-m 4 --size 1024 --green-zones materials/kmou-green-zones.json
El generador mezcla ocho materiales en coordenadas del mundo: vegetación roja, vegetación roja y verde densa, fondo azul y piedras mixtas, blancas y negras. La misma seed mantiene una distribución continua entre zonas vecinas generadas por separado. Son texturas de color sintéticas; no añaden altura vegetal, geometría de piedras, colisiones ni batimetría medida.
El ejemplo cubre 6 × 6 km con 1024 × 1024 píxeles, unos 5,86 m por píxel. Es una vista general que no resuelve plantas y piedras pequeñas. Los bounds son coordenadas locales este/norte en metros, no latitud/longitud. La fila superior representa el máximo norte.
La nueva carpeta contiene albedo.png y manifest.json con límites, parámetros y hashes. Se rechazan carpetas existentes. --tile-m divide el área; --size se aplica entonces a cada tesela. El presupuesto predeterminado es de 67.108.864 píxeles en total. Reduzca el área o la resolución, o establezca --max-total-pixels tras revisar memoria y almacenamiento. INCOMPLETE.txt identifica una salida fallida.
Con --green-zones materials/kmou-green-zones.json, el material verde marino oscuro adicional se concentra alrededor de las huellas de los tres pecios de KMOU. El JSON define x/y locales, core_m, fade_m y strength por zona. Sin esta opción, el generador independiente no deduce posiciones de pecios. --region-m 240 crea zonas dominantes amplias con transiciones entre materiales vecinos. Conserve la versión del generador, los hashes de entrada y la seed para reproducir el atlas.
Los alrededores verdes son un diseño visual para estudiar el reconocimiento RGB difícil. No demuestran el rendimiento del sonar. La geometría y la configuración del sonar son factores separados; la comparación requiere observaciones reales de cámara y sonar.
