 WWW-POSIM v0.6.16
Vista previa del sonar físico
El sonar simula ecos de una escena submarina y representa su intensidad por distancia y demora. Las imágenes de esta página proceden de un experimento exploratorio con una configuración específica. Para reproducirlo hacen falta el proveedor acústico y los ajustes correspondientes.
Disponibilidad y selección
Abre el editor de vehículos en Espacio de trabajo → Mundo personalizado y comprueba la disponibilidad del multihaz frontal. Se necesita un proveedor indica que al equipo le falta un plugin acústico compatible. Cuando esté disponible, selecciona el sensor, guarda su montaje y frecuencia e inicia el mundo con ese vehículo. Los temas y marcos de referencia proceden del manifiesto guardado.
Un paquete nativo puede incluir un proveedor verificado para el motor seleccionado. Si falta o no supera la validación, el multihaz sigue sin estar disponible; los vehículos que no lo usan pueden iniciarse. El sonar nativo también requiere una cámara en la escena compuesta. El espacio de trabajo instalado suele aportar su cámara de observación, por lo que una carga de sensores del robot con solo sonar no necesita otra cámara del robot. Las escenas personalizadas que usan sonar nativo sin cámara de observación ni cámara estándar se rechazan antes de iniciar Gazebo. La disponibilidad del proveedor es distinta de la preparación de la misión y de la validación del control.
Una imagen multihaz, una distancia Ping, una velocidad DVL y un mapa SLAM son salidas diferentes. Consulta Personalizar los sensores y la documentación del sonar POSIM. La grabación comparativa no implica que todas las funciones sonar o SLAM estén disponibles en cada instalación.
Procesamiento acústico
- Geometría de rayos → distancia y normal
Gazebo muestrea la escena dentro del abanico horizontal y vertical. La pose, el muestreo angular y las máscaras de visibilidad determinan qué superficies contribuyen.
- Dispersión → respuesta compleja en frecuencia
El modelo de dispersores puntuales combina distancia, orientación, reflectividad, atenuación y fase. Los términos aleatorios generan moteado.
- Corrección de haces → transformación a distancia
La corrección mezcla respuestas en frecuencia. La ventana configurada y la FFT producen las muestras de distancia. Los intervalos deben coincidir con la longitud de transformación y la calibración de velocidad del sonido y ancho de banda.
- Observación acústica → visualización
Publica intensidad por distancia y haz con sus metadatos; después aplica ganancia y proyección en abanico. Los puntos geométricos de los rayos son otra salida.
| Tecnología | Implementación e interpretación |
|---|---|
| Muestreo geométrico | Renderizado de rayos de Gazebo y geometría esférica del proveedor. El adaptador estima normales desde vecinos válidos. Geometría y densidad de muestreo limitan los detalles; la iluminación RGB no es reflectividad acústica. |
| Dispersores puntuales | Reflectividad y orientación superficial, atenuación de ida y vuelta y fase por frecuencia forman un retorno complejo. Es una aproximación con fundamento físico, no la solución completa de la ecuación de ondas. |
| Retrodispersión WGPU | Rust ejecuta kernels WGSL: acumulación, conversión de punto fijo a flotante, multiplicación por la matriz de corrección de haces, FFT y lectura. Puede usar adaptadores NVIDIA y de otras marcas compatibles; disponibilidad y rendimiento dependen del controlador y del entorno gráfico. |
| Frecuencia y distancia | La ventana controla lóbulos laterales. WGPU admite longitudes exactas, incluida la vía Bluestein para tamaños que no son potencias de dos. El número de píxeles no define por sí solo la resolución: conserva muestreo, ancho de banda, velocidad del sonido y metadatos de intervalos. |
| Presentación | Ganancia, mapa de colores y proyección distancia/demora o abanico métrico. Guarda intensidad bruta y ajustes; el brillo no es por sí solo una intensidad de blanco calibrada. |
| Nube geométrica | Intersecciones de rayos como PointCloud2 para depuración. No son detecciones acústicas reconstruidas ni un mapa SLAM. |
Motores de cálculo y parámetros
El proveedor admite auto, wgpu, cuda y cpu. auto prueba CUDA, WGPU y CPU, en ese orden. Seleccionar una GPU explícitamente exige inicializarla correctamente. WGPU usa Metal en macOS nativo y Vulkan en Linux; CPU calcula la acústica en el procesador. Todas las vías necesitan renderizado Gazebo para muestrear la escena. Un contenedor Linux en un Mac no hereda acceso nativo a Metal.
| Parámetro | Efecto |
|---|---|
| Haces horizontales, rayos verticales, límites angulares | Cobertura y muestreo del abanico. Más rayos verticales muestrean la elevación, pero la imagen 2D combina sus contribuciones. |
sonarFreq, bandwidth, soundSpeed |
Frecuencia portadora y ancho de banda en Hz; velocidad del sonido supuesta en m/s. Determinan propagación y distancia. |
Rayos min/max, maxDistance |
Los alcances geométrico y acústico deben concordar. |
raySkips |
Reduce rayos procesados: intercambia densidad de muestreo por coste. |
sourceLevel, reflectividad, atenuación |
Aportes de fuente y escena; requieren calibración para representar un instrumento concreto. |
| Ventana en frecuencia | Atenúa los extremos del espectro para controlar lóbulos laterales; se conserva en la configuración de procesamiento. |
sensorGain y modo de visualización |
Cambian la presentación; guárdalos al comparar imágenes exportadas. |
update_rate y registro |
Solicitan cadencia y diagnósticos; no garantizan los Hz alcanzados. |
frameName, temas y máscara de visibilidad |
Definen referencia, rutas de mensajes y geometría contribuyente. |
Modelos y parámetros de sensores describe abanico, frecuencia y alcance iniciales de la aplicación. Registra tanto los motores habilitados al compilar como la selección efectiva. El registro del proveedor indica el motor elegido; ni la existencia de un repositorio ni la marca de GPU prueban que el sensor funcione.
La implementación del proveedor contiene el sensor Gazebo C++ y la biblioteca Rust/WGPU. WWW-POSIM añade composición del modelo, comprobaciones de compatibilidad y adaptaciones geométricas, de ventana y visualización. POSIM base y el proveedor opcional pueden usar revisiones distintas.
Interpretar la observación
marine_acoustic_msgs/ProjectedSonarImage contiene la observación acústica bruta; sensor_msgs/Image, su representación. Una pared recta puede aparecer curva en distancia/demora porque la distancia oblicua cambia con el ángulo. El abanico métrico usa otra proyección. Ninguna vista 2D resuelve de forma única la altura dentro del abanico vertical. También influyen orientación del sensor, fondo, estimación de normales y artefactos parecidos al multitrayecto.
Conserva escena, SDF final del sensor, proveedor y motor, tiempo de adquisición, pose del vehículo, observación bruta, ganancia y ventana. La comparación siguiente ilustra cambios de respuesta por retirada controlada, sin establecer un rendimiento general de detección.
Tres objetos y sus ecos
Un BlueROV2 mantuvo la posición bajo el agua mientras se retiraban tres objetos físicos, uno a uno. Una cámara junto al sonar servía de referencia. El fondo y la geometría circundante permanecieron.
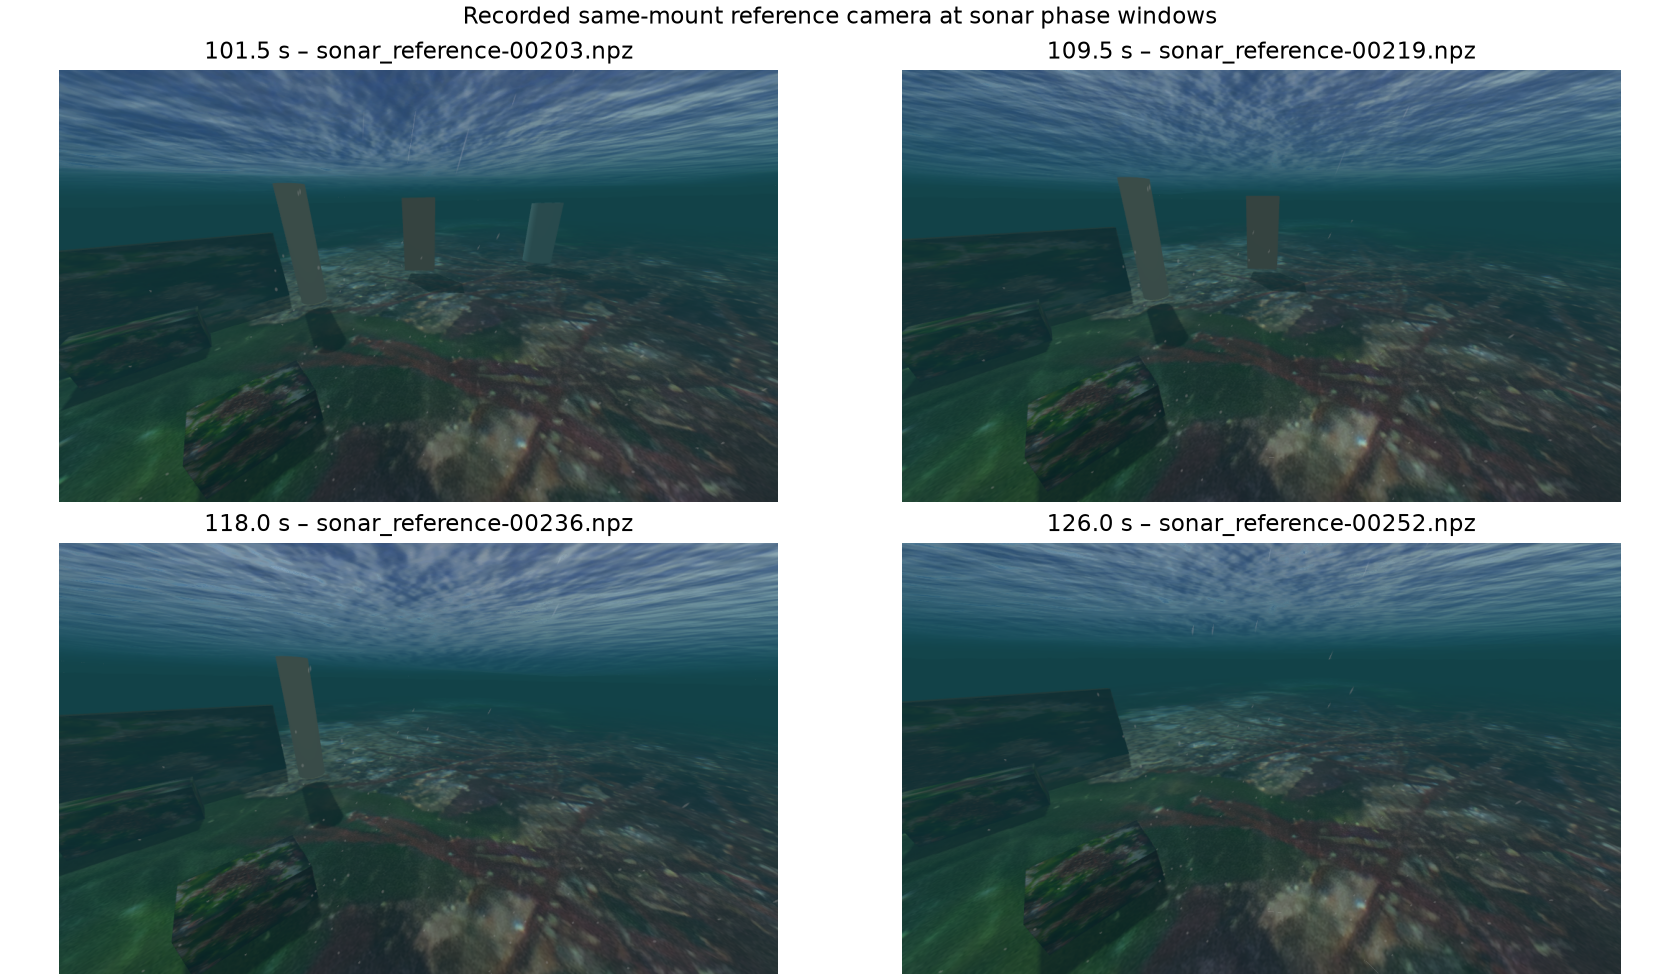
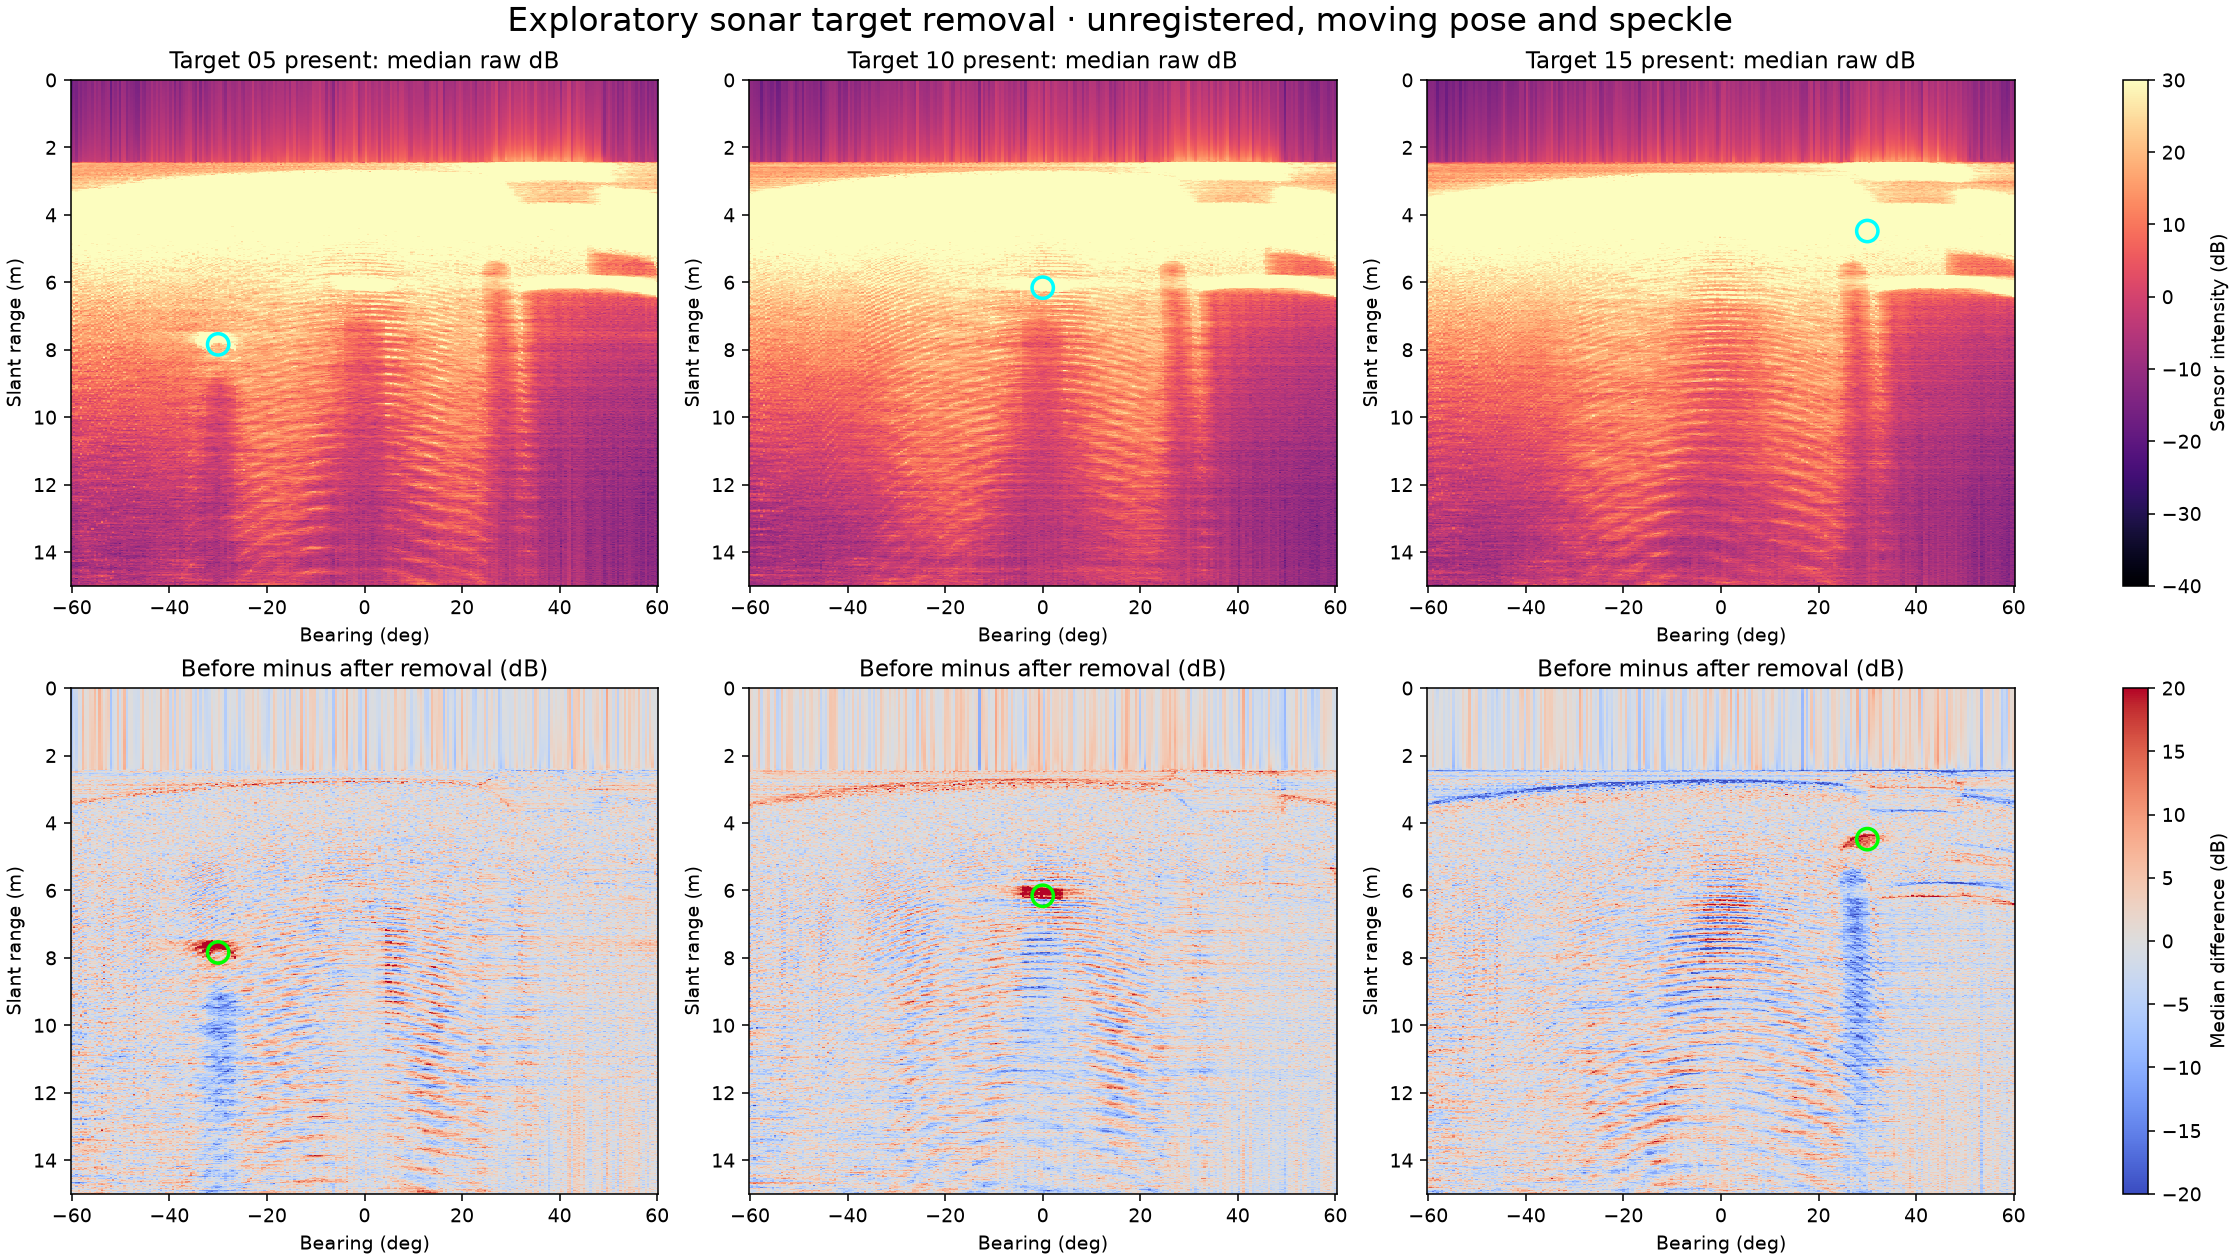
El eje horizontal es demora en grados; el vertical, distancia oblicua en metros. Los colores cálidos inferiores indican un retorno mediano más fuerte antes de retirar el objeto. Cada gráfica usa una ventana corta de fotogramas. Los cambios cerca de las posiciones nominales concuerdan con las retiradas, pero fondo, movimiento, moteado y artefactos también contribuyen. El experimento no identifica de forma inequívoca cada eco ni mide la precisión de detección.
Se usó un abanico vertical personalizado de 60°, inclinado 20° hacia abajo, una visualización de 0–15 m y reflexiones de superficie desactivadas. Son ajustes específicos del experimento. El vehículo se movió ligeramente pese a mantener la posición; las imágenes no se registraron sobre una pose fija.