 WWW-POSIM v0.6.15
Tareas, puntuaciones y clasificación
El resultado muestra qué completó el robot y qué mejorar. Una ejecución vale hasta 100 puntos; una tarea clasificada necesita cinco ejecuciones.
Una tarea, cinco condiciones
Una subida ejecuta la misma tarea cinco veces, no cinco tareas diferentes. El mapa permanece; posiciones y recorrido varían ligeramente, desde mar tranquilo hasta oleaje y corriente cambiante. Todos reciben las mismas cinco condiciones. Cada puntuación usa su propia trayectoria: pueden coincidir o diferir; no alcanzar objetivos en ninguna ejecución puede producir cinco ceros.
Consulta la trayectoria
En el resultado elige una Ejecución de evaluación y usa Reproducir registro y el deslizador. Azul indica recorrido, verde objetivos y naranja obstáculos. Se muestran objetivos, distancia, tiempo, errores de posición/rumbo/profundidad y contactos geométricos estimados.
La clasificación muestra mejor/peor puntuación, tiempo medio y Ver trayectorias y detalles. Las trayectorias y puntuaciones completas son públicas; código, salida y correo quedan privados. El email incluye puntos, tiempos, objetivos y miniaturas por ejecución; el enlace abre la reproducción completa. Comprende los ejemplos evaluados reúne código, puntos y cinco registros de cada una de las seis tareas.
Elige una tarea
Las figuras son vistas superiores de la condición 1. Círculos numerados son objetivos; rellenos son boyas/postes. Sigue el orden por un camino seguro. Las otras condiciones desplazan ligeramente los objetivos.
Mantener posición
surface_station · WAM-V · 120 segundos simulados
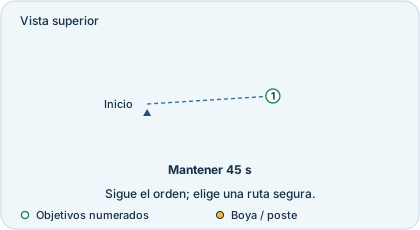
Alcanza el objetivo 1 y su rumbo. Mantén posición y rumbo dentro de tolerancia durante 45 segundos consecutivos. Salir reinicia el temporizador; acércate despacio.
Canal y retorno
surface_gates · WAM-V · 240 segundos simulados
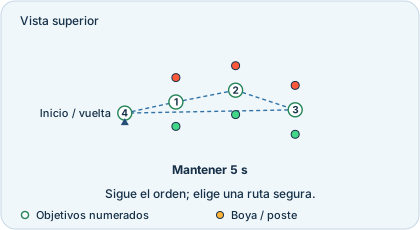
Pasa por el centro de las puertas 1, 2 y 3, marcadas por boyas rojas/verdes. Vuelve al objetivo 4 en el inicio, orienta el rumbo de retorno y mantén 5 segundos. Evita boyas en ambos sentidos.
Obstáculos y atraque
surface_slalom · WAM-V · 300 segundos simulados
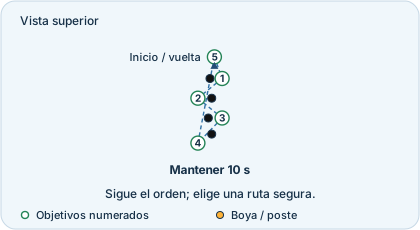
Sigue objetivos 1–4 alternando alrededor de cuatro boyas. Regresa con seguridad al objetivo 5 inicial. Orienta el rumbo de atraque y mantén 10 segundos. Alcanzar objetivos no elimina penalizaciones por colisión.
Bucear, puerta y mantener
underwater_gate · BlueROV2 · 180 segundos simulados
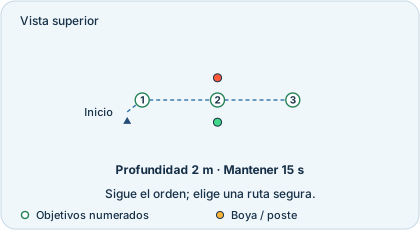
Sumérgete a 2 m hasta objetivo 1. Cruza entre postes en objetivo 2 manteniendo profundidad. Alcanza objetivo 3, su rumbo, y mantén posición y profundidad 15 segundos.
Ruta de inspección
underwater_path · BlueROV2 · 240 segundos simulados
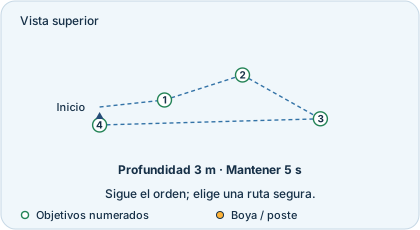
Sumérgete a 3 m y sigue objetivos 1, 2 y 3 sobre marcadores naranjas del fondo. Conserva esa profundidad; los marcadores están debajo. Vuelve al objetivo 4 a 3 m, orienta el rumbo y mantén 5 segundos.
Eslalon, retorno y superficie
underwater_return · BlueROV2 · 300 segundos simulados
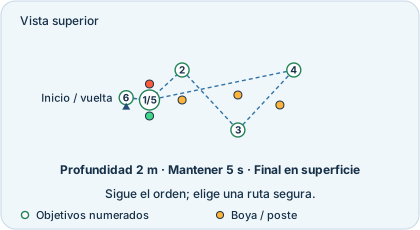
Sumérgete a 2 m y visita la puerta de entrada en objetivo 1. Sigue objetivos 2, 3 y 4 entre postes sumergidos. Vuelve por la misma puerta en objetivo 5, sube al inicio, objetivo 6, y mantén 5 segundos.
La permanencia exige posición, rumbo y, bajo el agua, profundidad. La primera pose medida válida inicia el temporizador; salir lo reinicia. Cruces o permanencias terminados después del límite simulado no añaden progreso. El rumbo de permanencia en superficie se opone a la corriente global, también en la ruta de obstáculos girada.
Lee el JSON en VS Code
Abre el enlace de email o Tus entregas → Ver resultado y descarga el JSON. Cada elemento de reports contiene su report.
score: 0–100;completion: fracción de objetivos ordenados completados, 0–1.position_rms_m: error de posición/ruta en m;heading_rms_rad: error de rumbo en rad;depth_rms_m: error de profundidad submarina. Menor es mejor.gate_centre_rms_m: error central al cruzar, en m.best_consecutive_hold_seconds: permanencia continua máxima de estación.collision_proxies: obstáculos tocados según la envolvente geométrica.invalid: motivo de invalidez; no hay motivo en una ejecución válida.
Salida del programa muestra mensajes Python. Guarda resultados para comparar cambios.
Mejora un aspecto a la vez
Completa primero la ruta, luego reduce errores y cruza por el centro de las puertas. Finalmente aumenta velocidad conservando distancia segura. Máximos: progreso 20, precisión 60, velocidad 10, seguridad 10. Completar da 20 de progreso; los errores reducen conjuntamente precisión, velocidad y seguridad, por lo que completar imprecisamente puede puntuar poco.
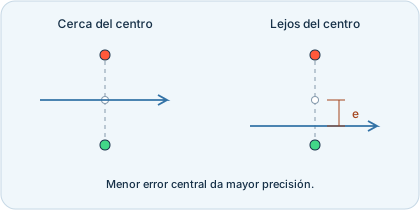
El evaluador interpola el cruce de la trayectoria medida con la línea entre postes. Menor error central mejora precisión; el casco debe caber y, bajo el agua, respetar profundidad. Se informa el error de cada cruce. Estación obtiene progreso parcial por su permanencia continua más larga, hasta 45 s. Cada obstáculo golpeado resta 15 puntos y una colisión limita el total a 50. Un timeout válido conserva progreso parcial; ejecuciones inválidas o canceladas no entran en clasificación.
Cinco evaluaciones completas pueden contener cinco resultados parciales. Alcanzar cuatro de cinco objetivos da 16 puntos de progreso antes de otros términos. Los Comprende los ejemplos evaluados dejan margen de mejora.
Termina cinco ejecuciones
Envía una tarea; el servidor fija la secuencia y semillas comunes. Busca tu alias en la clasificación y completa las otras dos tareas de la categoría superficie o submarina.
Puntuación de tarea = 80% de la media de cinco + 20% de la menor. La categoría es la media de sus tres tareas. La última entrega completa fija tu rango; una pendiente o fallida no lo sustituye. La referencia ArduPilot con menos de cinco semillas es provisional. Sin medir indica ausencia de medición, no cero. La fila usa la configuración predeterminada incluida.
Avanzado: fórmula y equidad
Las reglas educativas propias de WWW-POSIM se inspiran en RobotX, VRX y RoboSub y miden progreso, precisión, velocidad y separación. La trayectoria nativa del servidor determina puntos; el cliente no puede declarar un resultado numérico.
Una ejecución
c es objetivos completados / total. En rutas p=c; en estación p=min(permanencia continua válida / 45, 1). e_p, e_h, e_d son RMS ponderados por tiempo de error horizontal/ruta, yaw y profundidad. g es RMS de error central de puerta dividido por semianchura disponible tras descontar radios de boya y casco; sin puertas pasadas g=0. t es tiempo simulado transcurrido, T límite, I tiempo ideal.
quality    = exp(-max(0,e_p-0.05)/0.6
                 -max(0,e_h-2π/180)/0.25
                 -max(0,e_d-0.02)/0.2
                 -(g/0.25)^2)
progress   = 20 p
accuracy   = 60 p quality
speed      = 10 c clamp((T-t)/(T-I), 0, 1) quality
safety     = 10 p clamp(minimum_hull_clearance / 2, 0, 1) quality
raw        = progress + accuracy + speed + safety - 15 × struck_obstacles
score      = clamp(raw, 0, 100)
Sin muestras de precisión, quality=0. A mitad de camino del centro al borde útil, el factor de puerta es exp(-4) ≈ 0.018; cruzar por sí solo no da gran precisión. Sin obstáculos, seguridad es 10 p quality.
Las envolventes conservadoras usan radios 3.5 m WAM-V y 0.5 m BlueROV2, comprobando solapamiento vertical con cada cilindro. Es una aproximación geométrica, no fuerza de contacto medida; puede penalizar antes del contacto exacto de mallas y se aplica igual a todos. Cada obstáculo cuenta una vez por ejecución; colisión limita a 50. No se inventa un término de fuerza tierra/fondo; comprobaciones nativas de seguridad/movimiento pueden detener o invalidar.
Anchura previa al escalado: puertas de superficie 12.4 m, submarinas 6.4 m. Arena sintética común 2 km × 2 km, fondo plano 20 m, origen y salida superficial 35.074899 N / 129.084759 E. Física objetivo 1×, paso 10 ms.
Llegada: error horizontal <0.8 m superficie / <0.5 m submarino; profundidad <0.2 m; permanencia además yaw <0.12 rad (≈6.9°). Salir reinicia el tiempo. La puerta requiere cruzar su plano en la dirección solicitada con casco dentro de la apertura útil. Se interpolan poses medidas consecutivas para errores de centro y profundidad.
Al aproximarse por una ruta, posición es distancia al segmento actual acotado y rumbo respecto a la dirección de viaje. Dentro del radio horizontal del objetivo final, se usan posición objetivo y rumbo solicitado de permanencia; profundidad y rumbo también condicionan su timer. La precisión de estación comienza en la primera entrada válida y sigue midiendo objetivo y rumbo aunque luego derive fuera.
| Tarea | T / s | I / s | Permanencia final |
|---|---|---|---|
surface_station |
120 | 70 | 45 s |
surface_gates |
240 | 150 | 5 s |
surface_slalom |
300 | 210 | 10 s |
underwater_gate |
180 | 100 | 15 s |
underwater_path |
240 | 170 | 5 s |
underwater_return |
300 | 220 | 5 s en superficie |
Una ejecución completa sin colisiones, dentro de umbrales de precisión, centrada en puertas, antes de I y con separación de casco ≥2 m obtiene 100. Con c=0.5 solo hay mitad de los pesos de progreso/bonos. Una colisión limita a 50 incluso con bruto mayor. Ausencia de trayectoria significativa, valores no finitos, tiempo simulado regresivo/discontinuo, salto de pose, propiedad caducada o cambio de sesión invalidan. Un timeout conserva lo ganado si los datos nativos siguen válidos.
RMS se integra por tiempo simulado nativo, no por consultas del navegador. Paso y tolerancias pertenecen a la versión de reglas; no se permite cambiar olas/física durante puntuación. Los umbrales completos son estrictos pero no nulos. En superficie, proa opuesta a corriente; condición 5 sigue su dirección cambiante para que el barco de dos propulsores pueda compensar. yaw_current_follow identifica esos objetivos; el perfil incluye current_epoch_sim_time, periodo, fase y oscilación. Si límites medidos de modelo/sensores impiden cumplirlos, el instructor debe cambiar versión y volver a medir la referencia, no renombrar puntos antiguos.
Condiciones comunes y clasificación
La práctica instalada ofrece las mismas condiciones. Versión, tarea y número de condición fijan la semilla oficial; diseños personalizados son opciones avanzadas.
| Evaluación | Mar y corriente | Viento |
|---|---|---|
| 1 | Mar suave, sin corriente | 3 m/s |
| 2 | Corriente transversal, 0.20 m/s | 5 m/s |
| 3 | Corriente fuerte, 0.35 m/s | 6.5 m/s |
| 4 | Mar agitado, sin corriente | 8 m/s |
| 5 | Mar agitado, corriente variable 0.35–0.65 m/s | 8 m/s |
La corriente es velocidad horizontal del agua usada por la hidrodinámica. Condición 5 varía suavemente velocidad y rumbo en 45 s, dirección ±25°. Empieza al iniciar puntuación. Variación sembrada: escala ±10%, desplazamiento lateral ±3 m, rumbo de permanencia ±0.25 rad. Viento 110–160°, corriente 75–105° antes de oscilar.
suite_score = 0.8 × mean(five scores) + 0.2 × min(five scores). Categoría: media de tres tareas. Participantes: cinco ejecuciones aceptadas de la última entrega completa. ArduPilot: medición verificada más reciente de cada semilla; menos de cinco semillas distintas es provisional y muestra cantidad. Cada nueva entrega empieza por condición 1. Declara reintentos y presupuesto de cómputo al organizador, que puede usar otra serie o versión para finales.
El servidor guarda hora, propietario, alias, tarea, reglas, semilla, trayectoria, métricas, controlador y hash de parámetros base. El correo no es público. La práctica local permanece local: el cliente abierto puede modificar código/datos. La observación del servidor protege procedencia, no demuestra autoría ni uso de un estimador real. Se permite odometría simulada de referencia para navegar. Los ejercicios de obstáculos deben usar LiDAR/cámara medidos; exigir solo percepción requiere otro perfil de sensores/navegación y versión.
Referencia ArduPilot e integridad
Las filas fijadas usan un mundo Autopilot nuevo, perfil predeterminado incluido e integración de navegación del simulador. El operador ejecuta los mismos objetivos ordenados, mide estado nativo y guarda el digest de parámetros. No sirve una sesión de edición; cambiar parámetros invalida. No se presume percepción/evasión predeterminada. El perfil incluye ajustes Gazebo/SITL/navegación externa, no solo parámetros de fábrica del hardware.
Sin medición se muestra Sin medir, nunca un cero o 100 inventado. Una semilla real es provisional; cambios de recorrido, parámetros o modelo requieren nueva referencia/reglas. La referencia permanece aunque los estudiantes la superen.
Se fuerza y comprueba la lista FCU completa antes y después. Solo se excluyen del hash SIM_SPEEDUP (verificado aparte a 1×), STAT_RUNTIME/STAT_FLTTIME (contadores de tiempo de lectura) y BARO1_GND_PRESS/BARO2_GND_PRESS/BARO3_GND_PRESS (calibración automática volátil de presión, de lectura). Cambiar un parámetro de control invalida. finalizing continúa hasta apagar controlador, verificar y confirmar en base de datos; liberar plaza antes invalida. Intentos de desarrollo inválidos quedan privados y fuera de clasificación. Un cero fijado puede ser una ejecución válida sin éxito.
Exportación y práctica local
El sitio ejecuta código aislado conectado a un mundo Gazebo exclusivo. Puntúa antes de iniciar el programa y comprueba continuamente física y olas oficiales. Para practicar, sigue la app instalada; envía código por web para puntos oficiales.
El propietario exporta evidencia completa o interrumpida. Tras liberar plaza, /competition/run/export?run_id=... exige el mismo propietario. El hash JSON detecta cambios, no certifica ausencia de trampas. No hay endpoint que otorgue puntos desde un archivo local. Tampoco un administrador puede descargar por este endpoint el archivo privado de otro propietario.
Retos de navegación autónoma de WWW-POSIM · Envía tu programa al reto